
AI-mallit ja alustat
Tutkijat kehittivät amfibisen keinotekoisen näköjärjestelmän

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
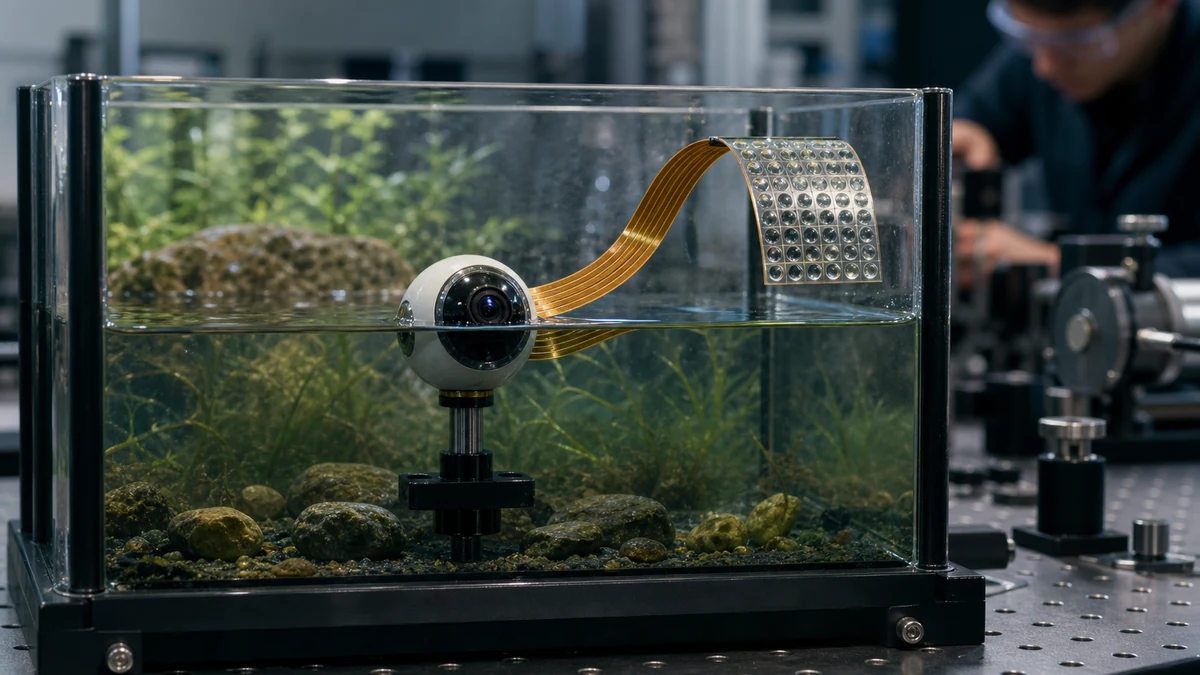
Keinotekoiset näköjärjestelmät ovat laajasti käytössä useilla aloilla, kuten itseohjautuvissa ajoneuvoissa, kohteiden havaitsemisessa ja älykkäissä kameroissa. Nämä järjestelmät ovat usein saaneet inspiraationsa biologisista organismeista, mutta nykyiset keinotekoiset näköjärjestelmät kohtaavat useita rajoituksia. Yksi näistä on, että ne eivät yleensä sovellu sekä maanpäälliseen että vedenalaiseen ympäristöön. Ne ovat myös yleensä rajoitettu puolipallonmuotoiseen näkökenttään (FOV).
Uusi keinotekoinen näköjärjestelmä
Korean ja Yhdysvaltain tutkijaryhmä pyrki voittamaan nämä rajoitukset suunnittelemalla uuden keinotekoisen näköjärjestelmän, joka kykenee kuvaamaan kaikkiin suuntiin ja toimii sekä vedessä että maalla.
Tutkimus julkaistiin lehdessä Nature Electronics.
Gwangjun tiede- ja teknologiainstituutin professori Young Min Song osallistui tutkimukseen.
“Biologiasta inspiraationsa saava näön tutkimus johtaa usein uuteen ratkaisuun, jota ei aiemmin ollut olemassa. Tämä mahdollistaa syvemmän ymmärryksen luonnosta ja varmistaa, että kehitetty kuvauslaite on sekä rakenteellisesti että toiminnallisesti tehokas”, sanoo Prof. Song.
Luonnon inspiroima
Tutkijaryhmä sai inspiraationsa viittoilijaravusta, joka on maalla elävä rapu, jolla on amfibinen näkökyky ja 360 asteen näkökenttä. Ravun verkkosilmien ellipsoidinen silmävarsi mahdollistaa panoraamakuvauksen. Sillä on myös litteät sarveiskalvot, joilla on asteittainen taitekerroinprofiili, joka mahdollistaa amfibisen kuvauksen.
Tutkijat kehittivät näköjärjestelmän, jossa on tasaisten mikrolinssien joukko, jossa on asteittainen taitekerroinprofiili, joka on integroitu joustavaan piistä valmistettuun fotodiodimatriisiin. Se kiinnitettiin sitten pallomaiseen rakenteeseen.
Asteittainen taitekerroin ja mikrolinssin tasainen pinta optimoitiin kompensoimaan ulkoisen ympäristön muutosten aiheuttamaa epätarkentumista. Tämä voi kuulostaa monimutkaiselta, mutta tutkijaryhmä sanoo, että se voidaan ajatella eri väliaineissa kulkevien valonsäteiden kohdistamisena samaan pisteeseen.
Järjestelmän testaus
Tutkijaryhmä testasi järjestelmän kykyjä. He suorittivat optisia simulaatioita ja kuvademonstraatioita sekä ilmassa että vedessä, ja amfibinen kuvaus tehtiin upottamalla laitetta puolittain veteen. Järjestelmän tuottamat kuvat olivat selkeitä, ja tutkijaryhmä pystyi osoittamaan, että järjestelmällä on vaakasuunnassa 300 asteen panoraamanäkökenttä sekä 160 asteen pystynäkökenttä sekä ilmassa että vedessä. Pallomainen kiinnitys oli halkaisijaltaan vain 2 senttimetriä, mikä tekee järjestelmästä kompaktin ja siirrettävän.
“Meidän näköjärjestelmämme voisi avata tien kaikkiin suuntiin kuvaaville 360 asteen kameroille, joita voidaan käyttää virtuaali- tai lisätyssä todellisuudessa, tai kaikissa sääolosuhteissa toimivalle näköjärjestelmälle itseohjautuvissa ajoneuvoissa”, sanoo Prof. Song.



