Robotiikka ja fyysinen AI
Tutkijat voivat kauko-ohjata ja muuttaa pehmeitä roboteja

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
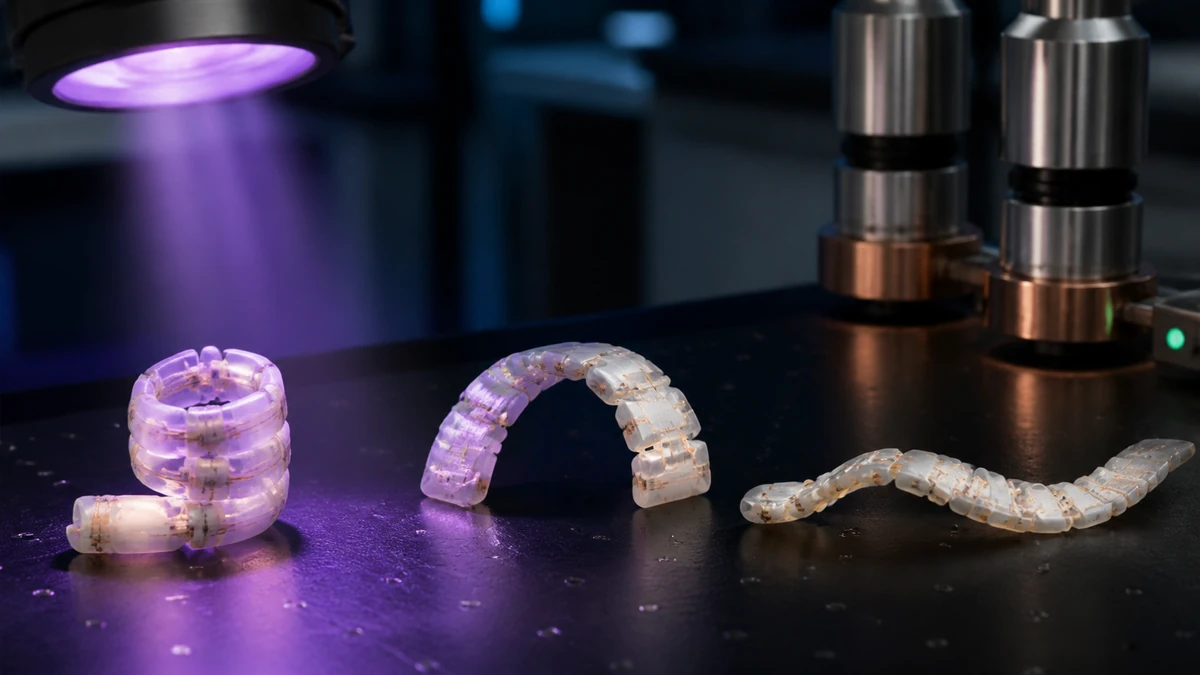
Pohjois-Carolinan osavaltion yliopiston ja Elonin yliopiston tutkijat ovat kehittäneet uuden tekniikan, jolla voidaan kauko-ohjata ja muuttaa pehmeitä roboteja. He pystyivät ohjaamaan roboteja, lukitsemaan ne yhteen asentoon ja muuttamaan niitä, jotta ne voivat muuttua eri muotoihin. Tutkijaryhmä kehitti tämän valon ja magneettikenttien avulla.
Joe Tracy, yksi NC Staten materiaalitieteiden ja insinööritieteiden professori ja tutkimuksen kirjoittaja, puhui kehityksestä.
“Olemme erityisen innoissamme uudelleenmääriteltävyydestä”, hän sanoi. “Materiaalin ominaisuuksien insinööritieteellisen suunnittelun avulla voimme ohjata pehmeän robotin liikettä etäältä; voimme saada sen pitämään tietyn muodon; voimme sitten palauttaa robotin alkuperäiseen muotoon tai muuttaa sen liikettä edelleen; ja voimme tehdä tämän toistuvasti. Kaikki nämä asiat ovat arvokkaita tämän teknologian hyödyllisyyden kannalta biolääketieteellisessä tai avaruusteknologiassa.”
Tutkijat käyttivät pehmeitä roboteja, jotka oli valmistettu polymereistä, joihin oli upotettu magneettisia rautamikropartikkeleja. Tavallisesti tämäntyyppinen materiaali ei ole joustava, ja se pysyy muodossaan. Materiaalissa, jota tutkijat käyttivät, oli erityistä se, että kun he lämmittivät sitä valon avulla valodiodista (LED), polymeri muuttui taipuisaksi.
Tutkijat käyttivät sitten magneettikenttää muuttaakseen ja ohjaakseen pehmeiden robotien muotoa etäältä. Kun robotti oli haluttu muoto, he poistivat LED-valon. Kun valo poistettiin, robotti muuttui jälleen jäykäksi. Tällä kertaa se oli uudessa muodossa. LED-valo käynnistettiin uudelleen, ja magneettikenttä poistettiin. Tässä vaiheessa pehmeät robotit pystyivät palaamaan alkuperäiseen muotoonsa. Jos he eivät halunneet robotin palaavan alkuperäiseen muotoon, he voivat käyttää valoa uudelleen ja magneettikenttää luodakseen vielä enemmän muotoja.
Nämä pehmeät ja taipuisat robotit voivat olla hyödyllisiä monissa eri tilanteissa. Tutkijat pystyivät käyttämään niitä esineiden nostamiseen ja siirtämiseen, ja niitä käytettiin myös kannatinina.
Jessica Liu, tutkimuksen ensimmäinen kirjoittaja, puhui uudesta tekniikasta.
“Emme ole rajoittuneet binäärisiin konfiguraatioihin, kuten avaimen ollessa auki tai kiinni”, hän sanoi. “Voimme ohjata valoa varmistaaksemme, että robotti pitää muotoaan missä tahansa pisteessä.”
Tutkijat loivat myös laskennallisen mallin. Tämä voidaan käyttää nopeamman ja tehokkaamman pehmeän robotin suunnitteluprosessin luomiseen. He voivat säätää robotin muotoa, polymerin paksuutta, rautamikropartikkeleiden määrää polymerissa ja magneettikentän kokoa ja suuntaa. Tämä voidaan tehdä ennen kuin he rakentavat prototyypin.
“Seuraavat vaiheet ovat polymerin optimointi eri sovelluksille”, Joe Tracy sanoi. “Esimerkiksi insinööritieteellinen suunnittelu polymerejä, jotka reagoivat eri lämpötiloissa, jotta ne voivat täyttää tiettyjä sovelluksia.”
Tutkijoiden tutkimus julkaistiin tiedelehdessä Science Advances. Se on otsikoitu “Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics.”
Yhteiskirjoittajia ovat Jonathan Gillen, entinen NC Staten opiskelija; Sumeet Mishra, entinen NC Staten tohtorikoulutettava; ja Benjamin Evans, Elonin yliopiston fysiikan apulaisprofessori.