Robotiikka ja fyysinen AI
MIT johdattaa kehitystä tekoälypohjaisessa varastotoiminnan tehokkuudessa

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
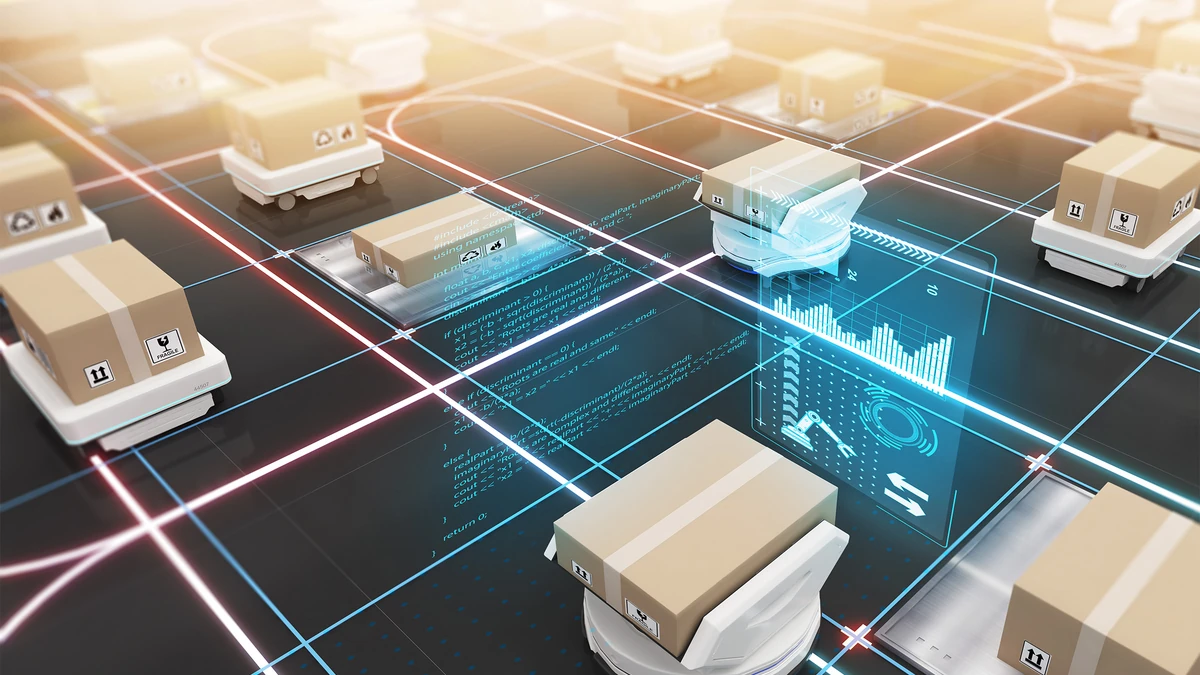
Tekoäly ja automaatio ovat mullistaneet varastotoiminnan useilla aloilla, kuten verkkokaupassa ja autoteollisuudessa. Näkemys sadoista roboteista, jotka liikkuvat nopeasti valtavien varastojen lattioilla, noutaa ja kuljettaa tuotteita pakkaamista ja toimittamista varten, ei ole enää pelkästään tulevaisuuden visio, vaan nykytodellisuus. Tämä robotti-vallankumous kuitenkin tuo omat haasteensa.
Näiden haasteiden ytimessä on monimutkainen tehtävä johtaa satoja roboteja – usein satoja – varastoympäristössä. Ensimmäinen este on varmistaa, että nämä itsenäiset agentit pääsevät tehokkaasti määränpäähänsä ilman esteitä. Ottaen huomioon varastotoimintojen monimutkaisuuden ja dynaamisuuden, perinteiset reitinhaku-algoritmit usein epäonnistuvat. Vaikeus on vertaansa vailla kuin orkesterin johtaminen, jossa jokainen robotti, kuin yksittäinen muusikko, on toimintakykyinen harmoniassa muiden kanssa välttääkseen toiminnallisen kaaoksen. Toimintojen nopeus aloilla, kuten verkkokaupassa ja valmistuksessa, lisää toisen kerroksen monimutkaisuutta, vaatien ratkaisuja, jotka eivät ole vain tehokkaita, vaan myös nopeita.
Tämä skenaario luo pohjan innovatiivisille ratkaisuille, jotka voivat ratkaista robotin varastohallinnan monitahoista luonnetta. Kuten tulemme tutkimaan, Massachusettsin teknillisen korkeakoulun (MIT) tutkijat ovat astuneet tähän areenaan mullistavan lähestymistavan kanssa, hyödyntäen tekoälyn voimaa muuttaa varastorobotiikan tehokkuutta ja tehokkuutta.
MIT:n innovatiivinen tekoälyratkaisu robotin ruuhkille
MIT:n tutkijaryhmä, soveltamalla periaatteita heidän työstään tekoälypohjaisiin liikenteen ruuhkaratkaisuihin, kehitti syväoppimismallin, joka on suunniteltu varastotoimintojen monimutkaisuuteen. Tämä malli edustaa merkittävää loikkaa eteenpäin robotin reitinhallinnassa ja johtamisessa.
Tärkein osa heidän lähestymistavasta on sofistikoitu neuroverkkorakenteen suunnittelu, joka koodaa ja prosessoi runsaasti tietoa varastoympäristöstä. Tähän sisältyy robotien sijainti ja suunnitellut reitit, heidän määränpäät ja mahdolliset esteet. Tekoälyjärjestelmä käyttää tätä rikasta tietokantaa ennustamaan tehokkaimmat strategiat ruuhkien helpottamiseksi, parantaen siten varastotoimintojen yleistä tehokkuutta.
Mikä erottaa tämän mallin on sen keskittyminen jakamaan robotit hallittaviin ryhmiin. Sen sijaan, että yritettäisiin ohjata jokaista robottia yksittäin, järjestelmä tunnistaa pienemmät ryhmät roboteista ja soveltaa perinteisiä algoritmeja optimoidakseen heidän liikkeensä. Tämä menetelmä kiihdyttää dramaattisesti ruuhkien purkamisprosessia, ja se ilmoitetaan saavuttaneen nopeudet, jotka ovat lähes neljä kertaa nopeammat kuin perinteiset satunnaiset hakumenetelmät.
Syväoppimismallin kyky ryhmitellä robotit ja tehokkaasti uudelleenohjata heidät osoittaa merkittävän edistysaskeleen reaaliaikaisessa operatiivisessa päätöksenteossa. Kuten Cathy Wu, Gilbert W. Winslow Career Development Assistant Professor siviili- ja ympäristötekniikassa (CEE) MIT:ssä ja avainhenkilö tässä tutkimushankkeessa, korostaa, heidän neuroverkkorakenteensa ei ole ainoastaan teoreettisesti vahva, vaan myös käytännöllisesti sovellettavissa modernien varastojen mittakaavassa ja monimutkaisuudessa.
“Keksimme uuden neuroverkkorakenteen, joka on sovellettavissa reaaliaikaisiin toimintoihin varastojen mittakaavassa ja monimutkaisuudessa. Se voi koodata satoja roboteita niiden polkujen, alkuperän, määränpään ja muiden robotien kanssa olevien suhteiden suhteen, ja se voi tehdä tämän tehokkaalla tavalla, joka uudelleenohjaa laskentaa robottien ryhmien välillä”, Wu sanoo.
Toiminnalliset edistysaskeleet ja tehokkuuden parantaminen
MIT:n tekoälypohjaisen lähestymistavan soveltaminen varastorobotiikkaan merkitsee muunnoksellista askelta toiminnallisen tehokkuuden ja tehokkuuden suhteen. Malli, joka keskittyy pienempiin robottiryhmiin, sujuvoittaa prosessia robotien liikkeiden hallitsemista ja uudelleenohjatessa varastoympäristössä. Tämä metodologinen muutos on johtanut merkittäviin parannuksiin robotin ruuhkien käsittelyssä, joka on perinteinen haaste varastohallinnassa.
Yksi tämän lähestymistavan merkittävimmistä tuloksista on huomattava lisäys ruuhkien purkamisnopeudessa. Soveltamalla tekoälymallia varastot voivat purkaa robotin liikenteen lähes neljä kertaa nopeammin verrattuna perinteisiin satunnaisiin hakumenetelmiin. Tämä tehokkuuden loikka ei ole ainoastaan numeerinen voitto, vaan myös käytännöllinen parannus, joka suoraan kääntyy nopeamman tilausten käsittelyyn, vähemmän keskeytyksiin ja yleiseen tuottavuuden lisäykseen.
Lisäksi tämä innovatiivinen ratkaisu on laajempia vaikutuksia, jotka ulottuvat toiminnallisen nopeuden ulkopuolelle. Se takaa myös harmonisemman ja vähemmän törmäyksiä alttiuden ympäristön robotteja. Tekoälyjärjestelmän kyky dynaamisesti sopeutua muuttuviin skenaarioihin varastossa, uudelleenohjatessa roboteja ja laskien uudelleen polkuja tarpeen mukaan, osoittaa merkittävää edistystä itsenäisessä robotin hallinnassa.
Nämä tehokkuuden parantamiset eivät ole rajoittuneet teoreettiseen ulottuvuuteen, vaan ne ovat osoittaneet lupaavia tuloksia erilaisissa simuloituissa ympäristöissä, mukaan lukien tyypilliset varastotilanteet ja monimutkaisemmat, labyrinttimäiset rakenteet. Tämä tekoälymallin joustavuus ja luotettavuus osoittavat sen soveltamiskykyä laajemmissa ympäristöissä, jotka ulottuvat perinteisten varastorakenteiden ulkopuolelle.
Tämä osio korostaa MIT:n tekoälyratkaisun konkreettisia hyötyjä varastotoimintojen parantamisessa, asettamalla uuden vertailukohdan robotin hallinnan alalla.
Laajemmat soveltamiset ja tulevaisuuden suunnat
Laajentamalla varastologistiikan ulkopuolelle, MIT:n tekoälypohjaisen lähestymistavan vaikutukset robotin hallinnassa ovat kauaskantoisia. Tutkimusryhmän kehittämien periaatteiden ja tekniikoiden soveltamiskyky on valtava, ja ne voivat vallankumouksellisesti muuttaa monia monimutkaisia suunnittelutehtäviä. Esimerkiksi tietokoneen piirien suunnittelussa tai putkien reitityksessä suurissa rakennushankkeissa haasteet tehokkaan tilan hallinnassa ja konfliktien välttämisessä ovat analogisia varastorobotiikan haasteisiin. Tämän tekoälymallin soveltaminen näissä skenaarioissa voisi johtaa merkittäviin parannuksiin suunnittelun tehokkuudessa ja toiminnallisen tehokkuuden suhteen.
Katsoen tulevaisuuteen, on lupaava suunta yksinkertaistaa yksinkertaisempia, sääntöpohjaisia oivalluksia neuroverkkomallista. Nykyisten tekoälyratkaisujen tila, vaikka voimakas, usein toimii “mustana laatikkona”, mikä tekee päätöksentekoprosessin epäselväksi. Yksinkertaistamalla neuroverkkopäätöksiä avoimemmaksi, sääntöpohjaiseksi strategiaksi voisi helpottaa niiden soveltamista ja ylläpitoa todellisissa sovelluksissa, erityisesti aloilla, joilla tekoälypäätösten logiikan ymmärtäminen on kriittistä.
Tutkimusryhmän tavoite parantaa tekoälypäätösten tulkitettavuutta on linjassa laajemman suuntauksen kanssa tekoälytutkimuksessa: pyrkimyksessä kehittää tekoälyjärjestelmiä, jotka eivät ole ainoastaan voimakkaita ja tehokkaita, vaan myös ymmärrettäviä ja vastuullisia. Koska tekoäly jatkaa valtaamistaan eri aloilla, vaatimus näille avoimille järjestelmille odotetaan kasvavan.
MIT-tutkijaryhmän uraauurtava työ, jota tukevat yhteistyöt entiteettien kanssa, kuten Amazon (AMZN ) ja MIT Amazon Science Hub, osoittaa tekoälyn jatkuvaan kehitykseen ratkaisemassa monimutkaisia, todellisia maailman ongelmia. Se korostaa tulevaisuutta, jossa tekoälyn rooli ei ole rajoitettu pelkästään tehtävien suorittamiseen, vaan myös toimintojen optimointiin ja vallankumoukselliseen muutokseen, miten teollisuudet toimivat.
Näiden edistysaskelien ja tulevaisuuden mahdollisuuksien kanssa, meillä on edessämme uusi aikakausi robotiikan ja tekoälysovellusten alalla, jota leimaa tehokkuus, skaalautuvuus ja syvempi tekoälyn integrointi teollisen toiminnan ydinosaan.