
Robotiikka ja fyysinen AI
Insinöörit kehittivät pehmeän robotti käden, joka pystyy pelaamaan Nintendon pelejä

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
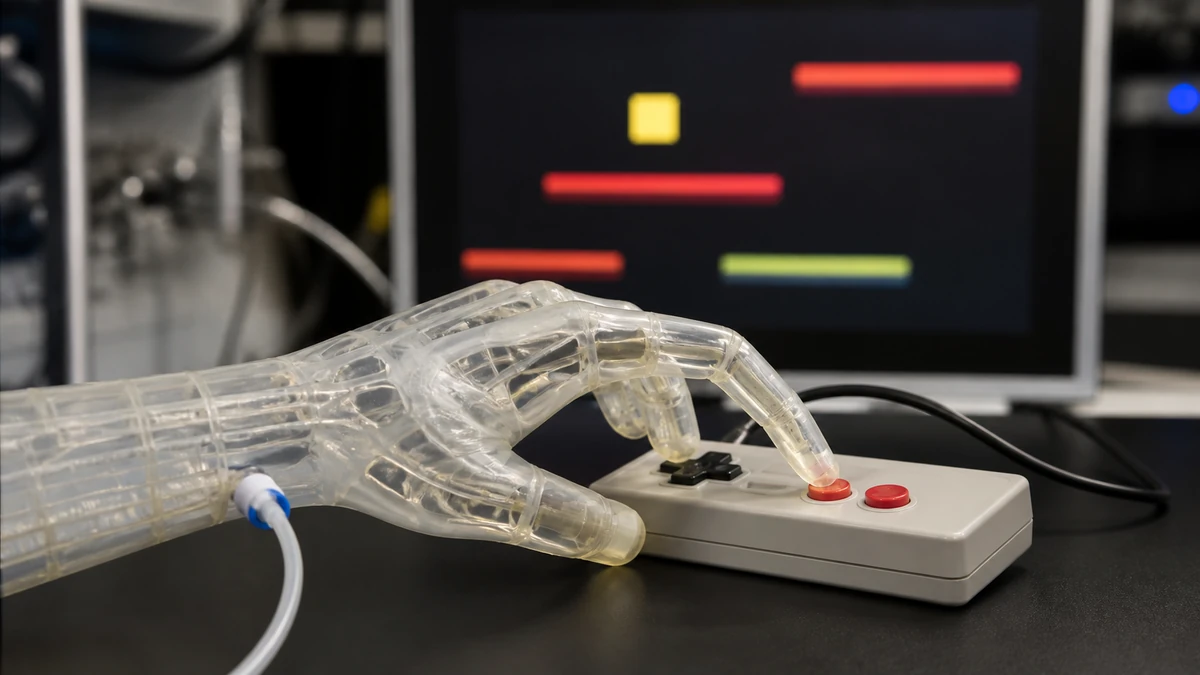
Marylandin yliopiston tutkijat ja insinöörit ovat luoneet 3D-tulostetun pehmeän robotti käden, joka pystyy pelaamaan Nintendon Super Mario Bros. -peliä.
Tämä on uskomaton edistysaskel robotti käsien ketteryydessä, ja tutkimus esiteltiin Science Advances -julkaisussa.
Pehmeän robotiikan alalla keskitytään joustaviin ja ilmatäytteisiin roboteihin, jotka toimivat vedellä tai ilmalla, kun taas perinteiset robotit toimivat sähkön avulla. Pehmeän robotiikan kiinnostus on kasvanut sen turvallisuuden ja sopeutumiskyvyn vuoksi, mikä on johtanut siihen, että niitä käytetään usein proteeseina ja lääkinnällisinä laitteina. Kuitenkin ennen uutta tutkimusta on ollut haasteita hallita nesteitä, jotka mahdollistavat robotin taipumisen ja liikkumisen.
Tutkimusryhmää johti Marylandin yliopiston apulaisprofessori Ryan D. Sochol. Ryhmän suuri läpimurto tapahtui, kun he pystyivät 3D-tulostamaan täysin kokoamattomia pehmiä roboteja, joissa on integroidut fluidiset piirit, ja kaikki tämä tehtiin yhdessä vaiheessa.
Joshua Hubbard on yksi ensimmäisistä kirjoittajista.
“Aikaisemmin jokainen pehmeän robotti käden sormi olisi tyypillisesti vaatinut oman ohjauslinjansa, mikä voi rajoittaa kannettavuutta ja käytännöllisyyttä”, Hubbard selittää. “Mutta 3D-tulostamalla pehmeän robotti käden integroiduilla fluidisilla transistoreilla, se pystyy pelaamaan Nintendon pelejä vain yhden paineen avulla.”

Kuva: Marylandin yliopisto
Robotti käden esittely
Tutkimusryhmä esitteli pehmeän robotti käden suunnittelemalla integroidun fluidisen piirin, joka mahdollisti sen toimimisen yhden ohjauspaineen avulla. Matalan paineen avulla ryhmä pystyi tekemään ensimmäisen sormen painamaan Nintendon ohjaimen, jotta Mario käveli. Korkean paineen avulla Mario hyppäsi.
Käsi riippui ennalta määrätystä ohjelmasta, joka vaihtoi itsenäisesti päältä, matalasta, keskisuuresta ja korkeasta paineesta, ja se pystyi toimimaan Nintendon ohjaimella onnistuneesti ja suorittamaan ensimmäisen tason alle 90 sekunnissa.
Ruben Acevedo on vastaväittelyssä valmistunut ja yksi tutkimuksen kirjoittajista.
“Viime aikoina useat ryhmät ovat yrittäneet hyödyntää fluidisia piirejä parantamaan pehmeiden robotien itsenäisyyttä”, Acevedo sanoi, “mutta menetelmät näiden fluidisten piirien rakentamiseksi ja integroimiseksi roboteihin voivat kestää päiviä tai viikkoja, ja ne vaativat paljon manuaalista työtä ja teknistä taituruutta.”
3D-tulostus
Tutkimusryhmä käytti “PolyJet 3D-tulostusta”, jossa on useita kerroksia monimateriaalisia “musteita” pinottuna toistensa päälle 3D-muodossa.
Kristen Edwards on tutkimuksen yksi kirjoittajista.
“Tutkijat voivat nyt valmistaa pehmiä roboteja, mukaan lukien kaikki pehmeät aktuaattorit, fluidiset piirielementit ja ruumiinosat, valmiiksi käytettäväksi yhden päivän kuluessa ja vähäisellä työllä”, Edwards sanoi.
Marian valinta ei ollut pelkästään hauskaa, vaan se toimi myös tarkassa tavassa robotti käden ketteryyden mittaamiseen. Videopelin aikataulu ja tason koko ovat jo valmiiksi määritellyt, ja yksi virhe lopettaa pelin. Tämä tarjosi uuden tavan arvioida robotti.
Muu tutkimus ja avoimuus
Tutkimusryhmän tutkimusartikkeli käsitteli myös kilpikonnatutkimuksiin perustuvia pehmiä roboteja, jotka kaikki tulostettiin Marylandin yliopiston Terrapin Works 3D-tulostuskeskuksessa.
Tutkimusryhmän strategia on myös avoimen lähdekoodin, ja artikkeli on avoimesti luettavissa. Tutkimusryhmä on myös linkittänyt liitteensä GitHubiin, ja siinä on kaikki sähköiset suunnittelutiedostot.
“Jakaamme kaikki suunnittelutiedostomme vapaasti, jotta kuka tahansa voi ladata, muokata tarpeen mukaan ja 3D-tulostaa – joko omalla tulostimella tai tulostuspalvelun kautta – kaikki pehmeät robotit ja fluidiset piirielementit työstä. Toivomme, että tämä avoimen lähdekoodin 3D-tulostusstrategia laajentaa pehmeiden robotien ja fluidisten piirien saatavuutta, levittämistä, toistettavuutta ja omaksumista, ja kiihdyttää alan kehitystä”, Sochol sanoi.
Tutkimusryhmä tutkii nyt, miten heidän tekniikkaansa voidaan käyttää biolääketieteellisiin sovelluksiin, kuten kuntoutuslaitteisiin, kirurgisiin työkaluihin ja mukautettaviin proteeseihin.


