
Robótica e IA física
Investigadores Desarrollan Insecto Robótico Suave con Músculos Artificiales

 Añade Unite.AI a tus fuentes preferidas en Google
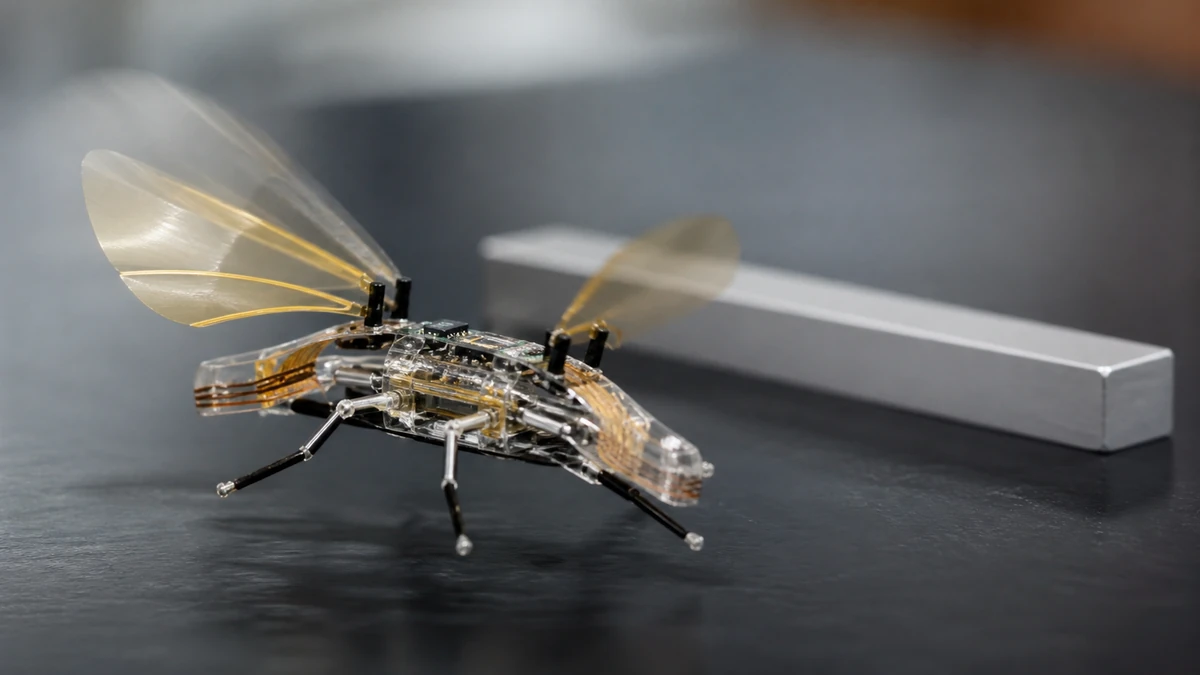
Los investigadores de la Escuela de Ingeniería de la EPFL han desarrollado un tipo de insecto robótico suave que tiene músculos artificiales, y puede ser propelido a 3 cm por segundo.
Los recientes avances en inteligencia artificial (IA) y robótica nos están acercando a un mundo que no podría haber sido predicho. Es un mundo que contiene cosas como enjambres de insectos robóticos.
Hubo dos versiones diferentes del insecto robótico suave, llamado DEAnsect, desarrollado por el equipo. El primero estaba conectado mediante cables ultrafinos, y es extremadamente robusto. Es capaz de ser plegado, y puede seguir moviéndose después de ser golpeado con un matamoscas o aplastado por un zapato.
El segundo modelo que fue desarrollado por los investigadores es un modelo sin cables. Es completamente inalámbrico y autónomo, y pesa menos de 1 gramo incluso mientras lleva una batería y todos sus componentes electrónicos en su espalda. Para el cerebro del insecto robótico inteligente, hay un microcontrolador, y los ojos son fotodiodos. Esto le permite identificar patrones en blanco y negro, y el DEAnsect es capaz de seguir cualquier línea que se dibuje en el suelo.
El DEAnsect fue el resultado del trabajo realizado por un equipo en el Laboratorio de Transductores Suaves (LMTS) de la EPFL. Trabajaron con el Laboratorio de Actuadores Integrados (LAI) y colegas de la Universidad de Cergy-Pontoise, Francia. La investigación se publicó recientemente en Science Robotics.
El DEAnsect tiene actuadores de elastómero dieléctrico, o DEAs. Son un tipo de músculo artificial que es tan delgado como el cabello humano, y propulsa al insecto hacia adelante mediante vibraciones. Los DEAs son lo que hace que el insecto robótico suave sea tan ligero y capaz de moverse rápidamente. Los DEAs también ayudan al insecto robótico suave a maniobrar diferentes entornos, incluyendo superficies onduladas.
Los músculos artificiales contienen una membrana de elastómero que se coloca entre dos electrodos suaves. Cuando se aplica un voltaje, los electrodos se unen, y la membrana se comprime. La membrana vuelve a su forma inicial una vez que el voltaje se apaga.
Cada una de las tres patas del insecto robótico suave tiene esos músculos ajustados a ellas. El movimiento se genera al encender y apagar el voltaje, pero debe hacerse muy rápidamente. La tasa real es 400 veces por segundo para propulsar al insecto robótico suave.
El equipo de investigación se basó en técnicas de nanofabricación para permitir que los músculos artificiales funcionen a voltajes más bajos. En particular, redujeron el grosor de la membrana de elastómero. También desarrollaron electrodos suaves y altamente conductores que tienen solo unas pocas moléculas de grosor. Debido a este diseño, los investigadores pudieron reducir significativamente el tamaño de la fuente de alimentación.
Herbert Shea es el director del LMTS.
“Los DEAs generalmente operan a varios kilovoltios, lo que requiere una unidad de fuente de alimentación grande”, explica Shea. “Nuestro diseño permitió que el robot, que pesa solo 0,2 gramos, llevara todo lo que necesita en su espalda. Esta técnica abre nuevas posibilidades para el uso generalizado de los DEAs en robótica, para enjambres de insectos robóticos inteligentes, para inspecciones o reparaciones remotas, o incluso para obtener una comprensión más profunda de las colonias de insectos enviando un robot a vivir entre ellos”.
“Actualmente estamos trabajando en una versión sin cables y completamente suave con la Universidad de Stanford”, dice Shea. “A largo plazo, planeamos equipar a los insectos con nuevos sensores y emisores para que puedan comunicarse directamente entre sí”.


