Ρομποτική και φυσική AI
Ερευνητές Μπορούν να Ελέγχουν και να Αναμορφώνουν Μαλακά Ρομπότ από Απόσταση

 Προσθέστε το Unite.AI στις προτιμώμενες πηγές σας στο Google
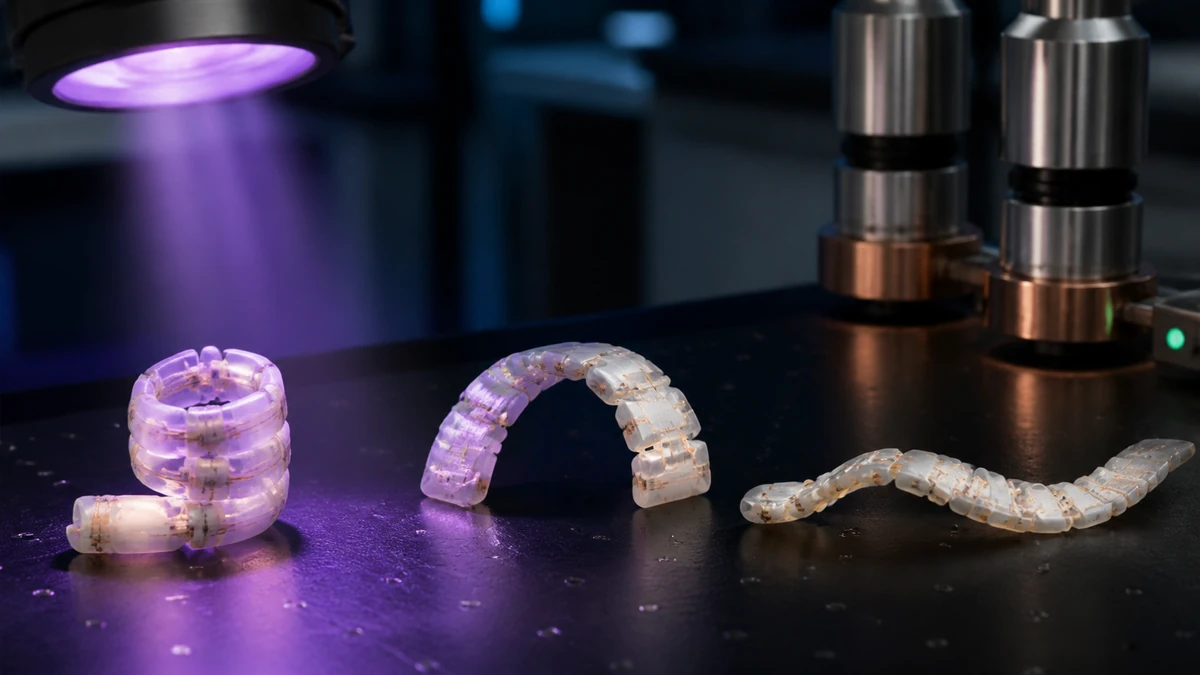
Ερευνητές από το Πανεπιστήμιο της Βόρειας Καρολίνας και το Πανεπιστήμιο Elon έχουν αναπτύξει μια νέα τεχνική για τηλεχειρισμό και αναμόρφωση μαλακών ρομπότ. Κατάφεραν να ελέγχουν τα ρομπότ, να τα κλειδώνουν σε μια θέση και να τα αναμορφώνουν ώστε να πάρουν διαφορετικές μορφές. Η ομάδα των ερευνητών κατάφερε να αναπτύξει αυτή τη τεχνική με τη χρήση φωτός και μαγνητικών πεδίων.
Ο Joe Tracy, ένας από τους καθηγητές της επιστήμης και μηχανικής των υλικών στο NC State και συγγραφέας του ερευνητικού εργασιού, μίλησε για τις εξελίξεις.
«Είμαστε ιδιαίτερα ενθουσιασμένοι με την αναμορφωσιμότητα», είπε. «Με την μηχανική των ιδιοτήτων του υλικού, μπορούμε να ελέγχουμε την κίνηση του μαλακού ρομπότ από απόσταση· μπορούμε να το κρατήσουμε σε μια δεδομένη μορφή· μπορούμε να το επιστρέψουμε στην αρχική του μορφή ή να το αναμορφώσουμε περαιτέρω· και μπορούμε να το κάνουμε αυτό επανειλημμένα. Όλα αυτά είναι πολύτιμα, όσον αφορά τη χρησιμότητα της τεχνολογίας này σε βιοϊατρικές ή αεροδιαστημικές εφαρμογές».
Τα μαλακά ρομπότ που χρησιμοποιήθηκαν από τους ερευνητές δημιουργήθηκαν από πολυμερή που ενσωματώνουν μαγνητικές σιδηρομεταλλικές μικροσωματίδια. Κανονικά, αυτό το είδος υλικού δεν είναι ελαστικό και παραμένει στην μορφή του. Τι διαφέρει στο υλικό που χρησιμοποιήθηκε από τους ερευνητές είναι ότι όταν το θέρμαιναν με φως από ένα διόδιο εκπομπής φωτός (LED), το πολυμερές έγινε πλαστικό.
Οι ερευνητές στη συνέχεια χρησιμοποίησαν ένα μαγνητικό πεδίο για να ελέγχουν και να αναμορφώνουν τη μορφή των μαλακών ρομπότ. Όταν το ρομπότ έπαιρνε τη μορφή που οι ερευνητές ήθελαν, αφαιρούσαν το φως του LED. Όταν αφαιρούσαν το φως, το ρομπότ γινόταν σκληρό ξανά. Αυτή τη φορά, ήταν στην καινούρια μορφή. Το φως του LED επαναεφαρμόζονταν, και αφαιρούσαν το μαγνητικό πεδίο. Σε αυτό το σημείο, τα μαλακά ρομπότ μπορούσαν να επιστρέψουν στην αρχική τους μορφή. Αν δεν ήθελαν το ρομπότ να επιστρέψει στην αρχική του μορφή, μπορούσαν να εφαρμόσουν ξανά το φως και να χρησιμοποιήσουν το μαγνητικό πεδίο για να δημιουργήσουν ακόμη περισσότερες μορφές.
Αυτά τα μαλακά, ελαστικά ρομπότ έχουν το δυναμικό να χρησιμοποιηθούν για πολλά διαφορετικά πράγματα. Οι ερευνητές κατάφεραν να τα χρησιμοποιήσουν για να σηκώσουν και να μεταφέρουν αντικείμενα, και επίσης τα χρησιμοποίησαν ως καντίλεβερ.
Η Jessica Liu, η πρώτη συγγραφέας του ερευνητικού εργασιού, μίλησε για τη νέα τεχνική.
«Δεν είμαστε περιορισμένοι σε δυαδικές ρυθμίσεις, όπως ένα grabber να είναι ανοιχτό ή κλειστό», είπε. «Μπορούμε να ελέγχουμε το φως για να διασφαλίσουμε ότι ένα ρομπότ θα κρατήσει τη μορφή του σε οποιοδήποτε σημείο».
Οι ερευνητές επίσης δημιούργησαν ένα υπολογιστικό μοντέλο. Αυτό μπορεί να χρησιμοποιηθεί για τη δημιουργία μιας ταχύτερης και πιο αποτελεσματικής διαδικασίας σχεδιασμού μαλακών ρομπότ. Μπορούν να điều chỉnh τη μορφή του ρομπότ, το πάχος του πολυμερούς, την ποσότητα των σιδηρομεταλλικών μικροσωματιδίων στο πολυμερές, και το μέγεθος και την κατεύθυνση του μαγνητικού πεδίου. Όλα αυτά μπορούν να γίνουν πριν κατασκευάσουν το πρωτότυπο.
«Τα επόμενα βήματα περιλαμβάνουν την βελτίωση του πολυμερούς για διαφορετικές εφαρμογές», είπε ο Joe Tracy. «Για παράδειγμα, η μηχανική πολυμερών που ανταποκρίνεται σε διαφορετικές θερμοκρασίες για να ικανοποιήσει τις συγκεκριμένες εφαρμογές».
Το ερευνητικό εργασία των ερευνητών δημοσιεύθηκε στο περιοδικό Science Advances. Ο τίτλος του είναι «Φωτοθερμικά Μαγνητικά Ελεγχόμενη Αναμόρφωση Πολυμερούς Συμπλόκων για Μαλακά Ρομπότ».
Οι συν-συγγραφείς περιλαμβάνουν τον Jonathan Gillen, πρώην προπτυχιακό φοιτητή στο NC State· τον Sumeet Mishra, πρώην διδακτορικό φοιτητή στο NC State· και τον Benjamin Evans, αναπληρωτή καθηγητή φυσικής στο Πανεπιστήμιο Elon.