
Ρομποτική και φυσική AI
Ομάδα του Johns Hopkins δημιουργεί ζελατινώδες ρομπότ που κινείται με μεταβολές της θερμοκρασίας

 Προσθέστε το Unite.AI στις προτιμώμενες πηγές σας στο Google
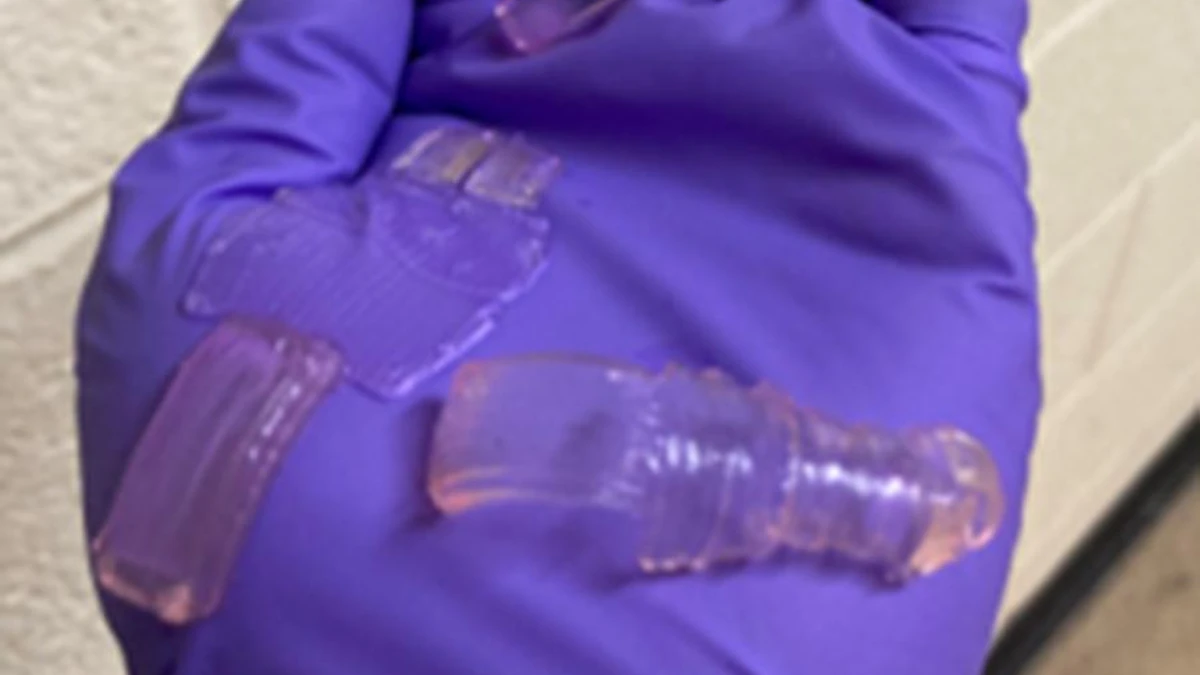
Ερευνητές στο Πανεπιστήμιο Johns Hopkins έχουν αναπτύξει ένα ζελατινώδες ρομπότ που μπορεί να έρπει και ενεργοποιείται μόνο από αλλαγές στη θερμοκρασία και ένα καινοτόμο σχέδιο. Το νέο ρομπότ συμβάλλει στην ενίσχυση της νοημοσύνης στο πεδίο της μαλακής ρομποτικής.
Η έρευνα δημοσιεύθηκε στο Science Robotics.
Ο David Gracias είναι ο επικεφαλής συγγραφέας της έρευνας και καθηγητής χημικής και βιομοριακής μηχανικής στο Johns Hopkins.
“Φαίνεται πολύ απλό, αλλά αυτό είναι ένα αντικείμενο που κινείται χωρίς μπαταρίες, χωρίς καλώδια, χωρίς εξωτερική πηγή ενέργειας – μόνο με τη διαστολή και τη συστολή της γέλης”, είπε ο Gracias. “Η μελέτη μας δείχνει πώς η χειραγώγηση του σχήματος, των διαστάσεων και της διαμόρφωσης μοτίβων των γελών μπορεί να ρυθμίσει τη μορφολογία για να ενσωματώσει ένα είδος νοημοσύνης για την κίνηση.”
Νέες και αναδυόμενες ρομποτικές τεχνολογίες
Η αδυναμία να κατασκευαστούν ρομπότ από μαλακότερα υλικά παρουσιάζει ένα εμπόδιο στην αναζήτηση για ρομπότ που μοιάζουν με αυτά του ανθρώπου, καθώς και για βιοϊατρικές εφαρμογές. Τα παραδοσιακά ρομπότ κατασκευάζονται κυρίως από μεταλλικές και πλαστικές κατασκευές, οι οποίες δεν έχουν την απαραίτητη ευελιξία για να κινηθούν εύκολα και να μιμηθούν τις συνήθεις κινήσεις του ανθρώπου.
Οι αναδυόμενες τεχνολογίες προσπαθούν να τροποποιήσουν και να σχεδιάσουν τεχνικά αυτά τα υλικά για να μιμηθούν πιο στενά τα ανθρώπινα μέρη, αλλά αυτό παραμένει ένα πεδίο που θα μπορούσε να βελτιωθεί σημαντικά. Μια μετατόπιση προς ένα μαλακότερο υλικό, πιθανώς με μια πιο μηχανική βάση, θα μπορούσε να ανοίξει πόρτες προς βιοϊατρικές προόδους. Η συνεργατική προσπάθεια ρομποτικής μεταξύ διαφορετικών κλάδων είναι το κλειδί για να γίνει αυτό.
Γέλες με βάση το νερό
Ένα από τα πιο υποσχόμενα υλικά για τη μαλακή ρομποτική είναι οι γέλες με βάση το νερό, οι οποίες έχουν αποδειχθεί ότι μπορούν να διογκωθούν ή να συρρικνωθούν σε απάντηση στη θερμοκρασία και μπορούν να χρησιμοποιηθούν για τη δημιουργία έξυπνων δομών. Η ομάδα του Johns Hopkins έδειξε για πρώτη φορά πώς η διαστολή και η συστολή αυτών των γελών μπορεί να χειραγωγηθεί για να κινηθούν ρομπότ σε επίπεδες επιφάνειες ή να κινηθούν σε συγκεκριμένες κατευθύνσεις.
Οι gelbots δημιουργήθηκαν με τη βοήθεια της τρισδιάστατης εκτύπωσης και η ομάδα λέει ότι θα ήταν εύκολο να παραχθούν μαζικά. Υπάρχουν πολλές πιθανές εφαρμογές, όπως η κίνηση σε επιφάνειες μέσα από το ανθρώπινο σώμα για να παραδώσουν στοχευμένα φάρμακα. Θα μπορούσαν επίσης να λειτουργήσουν ως θαλάσσια ρομπότ, παρακολουθώντας και περιπολώντας την επιφάνεια της θάλασσας.
Ο Gracias θέλει τώρα να εκπαιδεύσει τους gelbots να κινηθούν σε απάντηση των αλλαγών των βιοδείκτων και των βιοχημικών του ανθρώπου, καθώς και να δοκιμάσει άλλα σχήματα και να ενσωματώσει κάμερες και αισθητήρες στα σώματά τους.



