
Robotteknologi og fysisk AI
WiFi hjælper robotter med at navigere i indendørs miljøer

 Føj Unite.AI til dine foretrukne kilder på Google
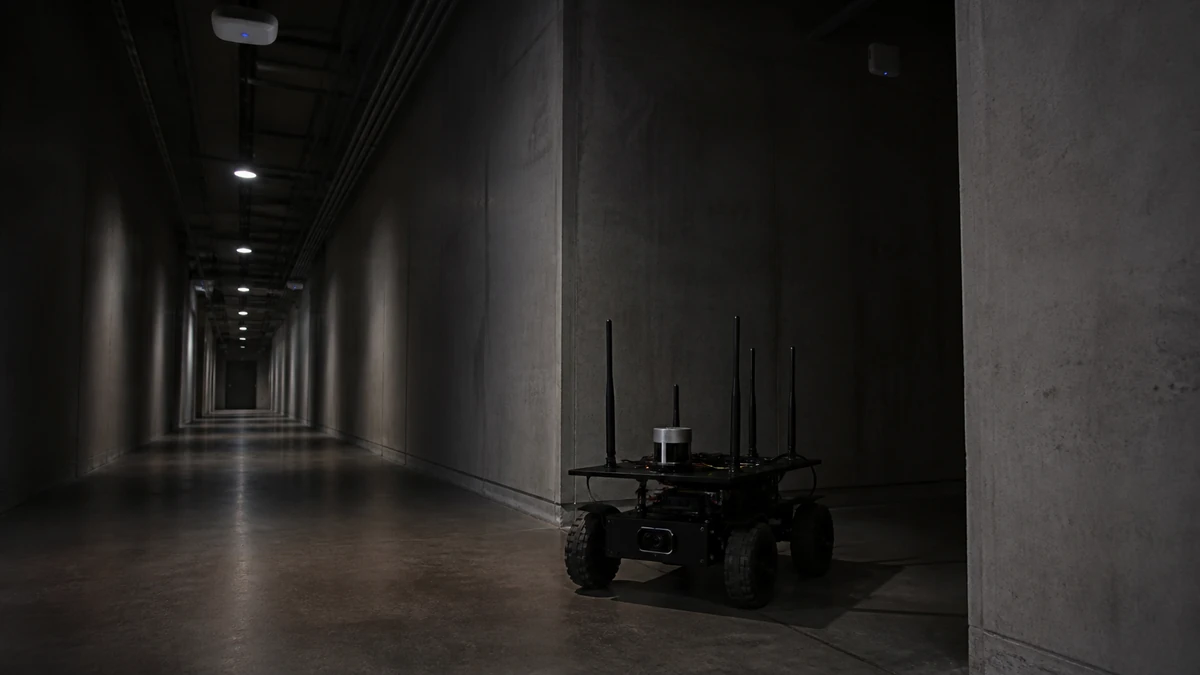
Ingeniører ved University of California San Diego har udviklet en billig teknologi med lavt strømforbrug, der hjælper robotter med at kortlægge deres indendørs miljøer. Systemet hjælper robotterne med at navigere, selv når der er lav belysning eller ingen genkendelige landemærker eller kendetegn.
Forskerholdet tilhører Wireless Communication Sensing and Networking Group, der ledes af UC San Diegos professor i elektro- og computerteknik Dinesh Bharadia. Det vil blive præsenteret på 2022 International Conference on Robotics and Automation (ICRA) i Philadelphia, der løber fra 23. til 27. maj.
Forskningen er offentliggjort i IEEE Robotics and Automation.
En helt ny tilgang
Den nyligt udviklede teknologi har sensorer, der afhænger af WiFi-signaler for at aktivere robotter til at kortlægge deres miljø og vej. Systemet er en helt ny tilgang til indendørs robot-navigering og er unik i forhold til tidligere tilgange, der bruger optiske lys-sensorer som kameraer og LiDARs.
“WiFi”-sensorerne bruger radiofrekvens-signaler i stedet for lys eller visuelle signaler for at se, hvilket gør dem i stand til at fungere bedre i miljøer, hvor kameraer og LiDARs har svært ved at fungere. Disse typer af miljøer er normalt lavt lys, skiftende lys og gentagne miljøer som lange korridorer.
Et alternativ til LiDARs
WiFi hjælper teknologien med at opnå status som et økonomisk alternativ til LiDARs, der er dyre og kræver meget strøm.
“Vi er omgivet af trådløse signaler næsten overalt, hvor vi går. Skønheden ved dette arbejde er, at vi kan bruge disse hverdags-signaler til at udføre indendørs lokalisation og kortlægning med robotter,” sagde Bharadia.
Aditya Arun er en ph.d.-studerende i elektro- og computerteknik i Bharadias laboratorium og første forfatter af studiet.
Forskerne byggede prototype-systemet med standard-hardware. Det består af en robot udstyret med WiFi-sensorer bygget af kommercielt tilgængelige WiFi-transceivere. Disse WiFi-sensorer sender og modtager trådløse signaler til og fra WiFi-adgangspunkter i miljøet, og denne kommunikation er, hvad der gør det muligt for robotterne at kortlægge deres position og retning af bevægelse.
Roshan Ayyalasomayajula er også en ph.d.-studerende i elektro- og computerteknik i Bharadias laboratorium og medforfatter af studiet.
“Denne tovejs-kommunikation sker allerede mellem mobile enheder som din telefon og WiFi-adgangspunkter hele tiden – den fortæller dig bare ikke, hvor du er,” sagde Ayyalasomayajula. “Vores teknologi udnytter denne kommunikation for at udføre lokalisation og kortlægning i et ukendt miljø.”
WiFi-sensorerne er først uvidende om robotternes position og hvor WiFi-adgangspunkterne er i miljøet. Når robotterne bevæger sig, kalder sensorerne adgangspunkterne og lytter efter deres svar, som derefter bruges som landemærker.
Hvert indgående og udgående trådløst signal bærer sin egen unikke fysiske information, der kan bruges til at identificere, hvor robotterne og adgangspunkterne er i forhold til hinanden. Algoritmerne gør det muligt for WiFi-sensorerne at udtrække denne information og udføre disse beregninger. Sensorerne fortsætter med at samle mere information og kan til sidst lokalisere, hvor robotterne er på vej.
Teknologien blev testet på en etage af en kontorbygning, hvor flere adgangspunkter var placeret rundt omkring rummet. En robot blev udstyret med WiFi-sensorer samt et kamera og en LiDAR for at udføre målinger til sammenligning. Holdet styrede robotten og fik den til at køre flere gange rundt omkring etagen. Den drejede også om hjørner og gik ned ad lange og smalle korridorer med kraftigt og svagt belyste områder.
Testene viste, at nøjagtigheden af lokalisation og kortlægning, som WiFi-sensorerne leverede, var på niveau med den af kommercielle kamera- og LiDAR-sensorer.
“Vi kan bruge WiFi-signaler, som i virkeligheden er gratis, til at udføre robust og pålidelig sansning i visuelt udfordrende miljøer,” sagde Arun. “WiFi-sansning kunne potentielt erstatte dyre LiDARs og supplere andre lavkost-sensorer som kameraer i disse scenarier.”
Holdet vil nu arbejde med at kombinere WiFi-sensorer og kameraer for at udvikle en endnu mere komplet kortlægnings-teknologi.



