
Robotteknologi og fysisk AI
Snoede robotter navigerer komplekse labyrinter uden mennesker eller software

 Føj Unite.AI til dine foretrukne kilder på Google
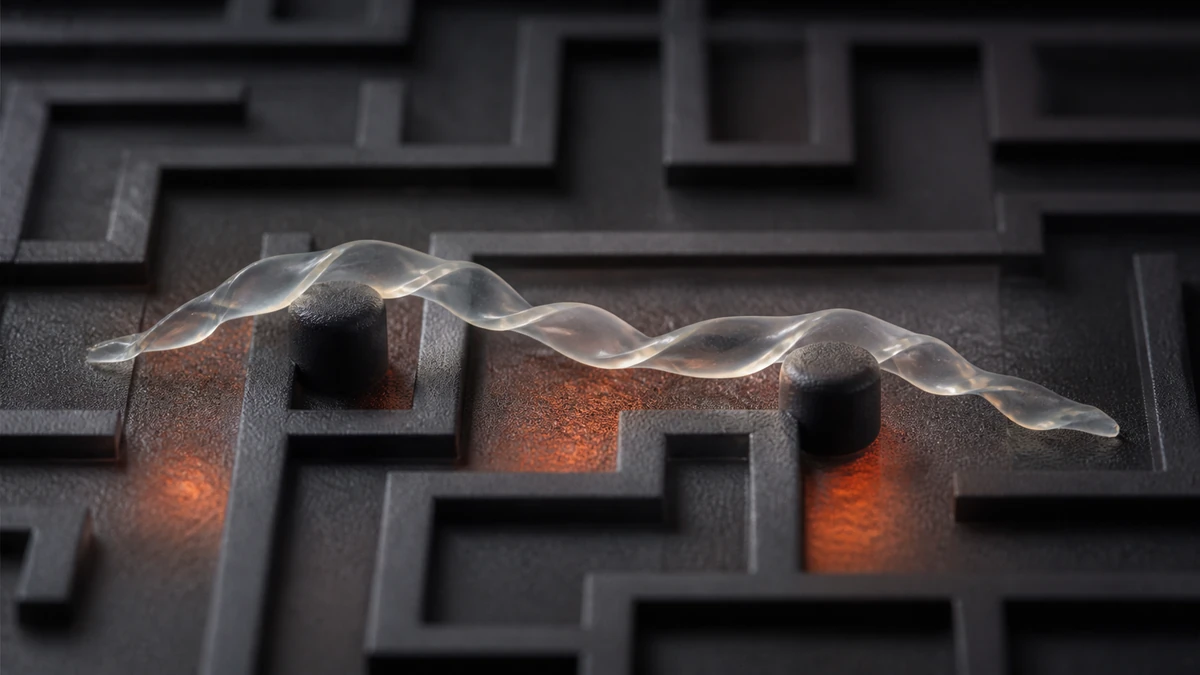
Et hold af forskere fra North Carolina State University og University of Pennsylvania har udviklet bløde robotter, der kan navigere i komplekse miljøer uden menneskelig indgriben eller computersoftware.
Artiklen med titlen “Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments” er offentliggjort i Proceedings of the National Academy of Sciences.
Demonstration af fysisk intelligens
Jie Yin er korresponderende forfatter på forskningsartiklen og associate professor i mekanisk og rumfartsingeniørvidenskab på NC State.
“Disse bløde robotter demonstrerer et begreb kaldet ‘fysisk intelligens’, hvilket betyder, at strukturel design og intelligente materialer er, hvad der giver den bløde robot mulighed for at navigere i forskellige situationer, i stedet for beregningsmæssig intelligens,” siger Yin.
De bløde robotter er konstrueret med flydende krystal-elastomerer i form af et snoet bånd. Når båndet placeres på en overflade, der er mindst 55 grader Celsius, trækker den del af båndet, der er i kontakt med overfladen, sig sammen. Samtidig forbliver den del af båndet, der er udsat for luft, den samme. Dette resulterer i en rullende bevægelse, og jo varmere overfladen er, jo hurtigere ruller robotten.
“Dette er blevet gjort før med stænger med glatte sider, men den form har en ulempe – når den møder et objekt, spinner den bare på stedet,” siger Yin. “Den bløde robot, vi har lavet i et snoet bånd, er i stand til at komme forbi disse forhindringer uden nogen menneskelig eller computerbaseret indgriben.”
Opnåelse af navigation uden software
Robotterne kan udføre dette på to måder. Når den ene ende af båndet møder et objekt, roterer den lidt for at manøvrere rundt om hindringen. Når den centrale del af robotten møder et objekt, slår den pludselig om, hvilket er en hurtig frigørelse af lagret deformationsenergi, der får båndet til at hoppe lidt og omorientere sig, før det lander. Båndet kan slå om mere end én gang, før det finder den rigtige orientering, der giver det mulighed for at komme forbi forhindringen.
“På den måde er det meget lig robotstøvsugere, som mange mennesker bruger i deres hjem,” siger Yin. “Undtagen den bløde robot, vi har lavet, henter energi fra sin omgivelse og fungerer uden nogen computerprogrammering.”
Yao Zhao er første forfatter på artiklen og en postdoc-forsker på NC State.
“De to bevægelser, rotation og hurtige formskift, der gør det muligt for robotten at komme forbi forhindringer, varierer gradvist med kontaktpunktet,” siger Zhao. “Det kraftigste formskift sker, hvis et objekt berører båndets center. Men båndet vil stadig slå om, hvis et objekt berører båndet væk fra centret, det er bare mindre kraftfuldt. Og jo længere væk fra centret, jo mindre udpræget er formskiftet, indtil man når den sidste femtedel af båndets længde, som ikke producerer noget formskift overhovedet.”
Forskerholdet udførte multiple eksperimenter, der viste, hvordan bånd-robotten kan navigere i en række labyrint-lignende miljøer. De demonstrerede også, at de bløde robotter ville fungere effektivt i ørken-miljøer, da de kan klatre og nedstige skrænter af løs sand.
“Dette er interessant og sjovt at se, men mere vigtigt giver det os nye indsigt i, hvordan vi kan designe bløde robotter, der er i stand til at høste varmeenergi fra naturlige miljøer og selvstændigt bevæge sig gennem komplekse, ustrukturerede miljøer såsom veje og hårde ørkener.” Yin siger.
Artiklen er også skrevet i samarbejde med NC State-ph.d.-studerende Yinding Chi, Yaoye Hong og Yanbin Li; samt Shu Yang, der er Joseph Bordogna Professor of Materials Science and Engineering på University of Pennsylvania.



