
Robotteknologi og fysisk AI
Fremtiden for modulær robotteknologi: EPFL’s Mori3, polygon meshing-robotten

 Føj Unite.AI til dine foretrukne kilder på Google
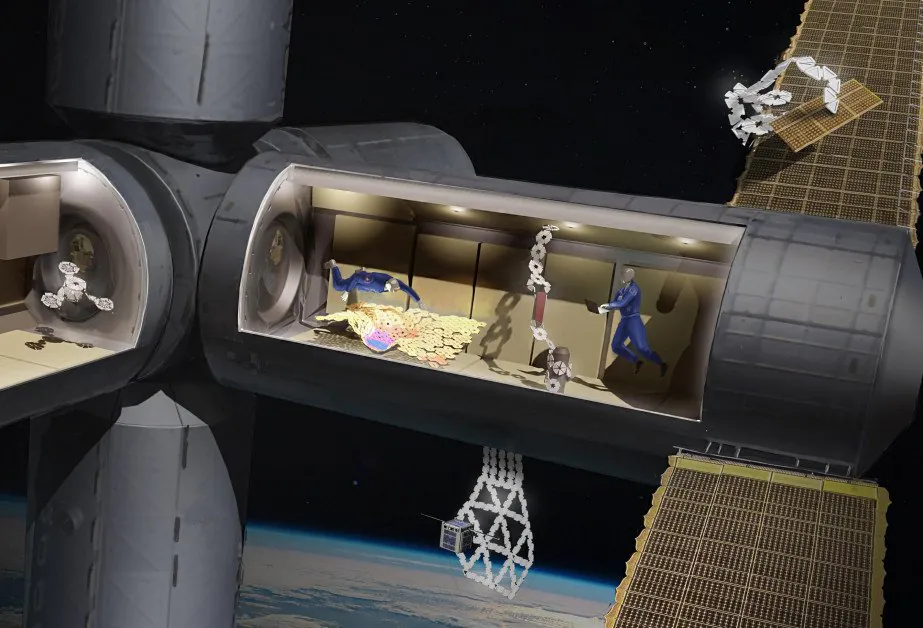
Sværmadfærd fra den biologiske verden og polygon meshing fra den digitale sfære kommer sammen for at inspirere skabelsen af Mori3-robotten, et gennembrud i området for modulær robotteknologi. Denne nye opfindelse, udviklet af forskere ved EPFL, viser potentialet for at forvandle sig fra 2D-triangler til næsten ethvert 3D-objekt, hvilket lover et betydeligt løft for rumrejse-applikationer. Forskningen, der nylig er offentliggjort i Nature Machine Intelligence, tegner et spændende billede for fremtiden for robotteknologi.
“Vores mål med Mori3 er at skabe en modulær, origami-lignende robot, der kan samles og adskilles efter behov afhængigt af miljøet og den aktuelle opgave,” siger Jamie Paik, direktør for Reconfigurable Robotics Lab. Hun fortsætter, “Mori3 kan ændre sin størrelse, form og funktion.”
Forståelse af Mori3-robotten: Kraften af polygon meshing
Mori3-robotten består af individuelle moduler, hver med en trekantet form. Disse moduler linker sammen for at danne polygoner af varierende størrelse og konfiguration, en procedure kendt som polygon meshing. Christoph Belke, en postdoc-forsker i robotteknologi, kommenterer, “Vi har vist, at polygon meshing er en praktisk gennemførlig robotstrategi.”
At opnå dette gennembrud krævede, at man pressede grænserne for multiple robotaspekter, herunder mekanisk og elektronisk design, computersystemer og ingeniørarbejde. “Vi måtte omdefinere, hvordan vi forstår robotteknologi,” forklarer Belke. “Disse robotter kan ændre deres egen form, tilkoble sig til hinanden, kommunikere og omkonfigurere for at danne funktionsdygtige og ledede strukturer.” Beviset for begrebet ses som en succes, da Mori3-robotter viser evner i centrale robotfærdigheder: mobilitet, håndtering og transport af objekter og brugerinteraktion.
Rumeksploration: En ny grænse for modulære robotter
Modulære og multifunktionelle robotter som Mori3 bringer betydelige fordele, især når det kommer til at udføre en bred vifte af opgaver, som ofte kræver ændringer i form eller konfiguration. Paik forklarer, “Polygonale og polymorfe robotter, der tilkobler sig til hinanden for at danne ledede strukturer, kan bruges effektivt til en række applikationer.”
Hun erkender også, at en robot til generelle formål som Mori3 kan være mindre effektiv end specialiserede robotter i visse domæner. “Når det er sagt, er Mori3’s største salgsargument er dets fleksibilitet,” pointerer Paik. Designerne forestiller sig, at Mori3-robotter kan bruges i rumfartøjer, der mangler plads til at huse forskellige robotter til hver enkelt opgave. Forskerne har håb om at se Mori3-robotter brugt til kommunikationsformål og eksterne reparationer i rummissioner.
Et innovativt spring i robotteknologi
Udviklingen af Mori3 signalerer et monumentalt skift i robotteknologifeltet, hvilket viser de muligheder, der ligger forude i modulær robotteknologi. Den unikke blanding af digital og biologisk inspiration har givet liv til en robot, der kan ændre sin form og funktion efter opgaven og miljøet, en funktion, der har et enormt potentiale, især i rumeksploration.
Men da teknologien skrider frem, vil det være vigtigt at sikre, at evnerne hos sådanne fleksible robotter er optimeret, og deres potentielle ulemper omhyggeligt håndteres. Dette innovative spring i robotteknologi åbner op for en række muligheder og spørgsmål, hvilket gør det til et spændende felt at følge i de kommende år. Da Mori3 baner vejen, kan vi se frem til at se, hvordan denne banebrydende teknologi vil forandre, hvordan vi tilgår robotteknologi og rumeksploration.


