Robotteknologi og fysisk AI
ReMotion: Cornell-forskernes nye robot til telepræsens

 Føj Unite.AI til dine foretrukne kilder på Google
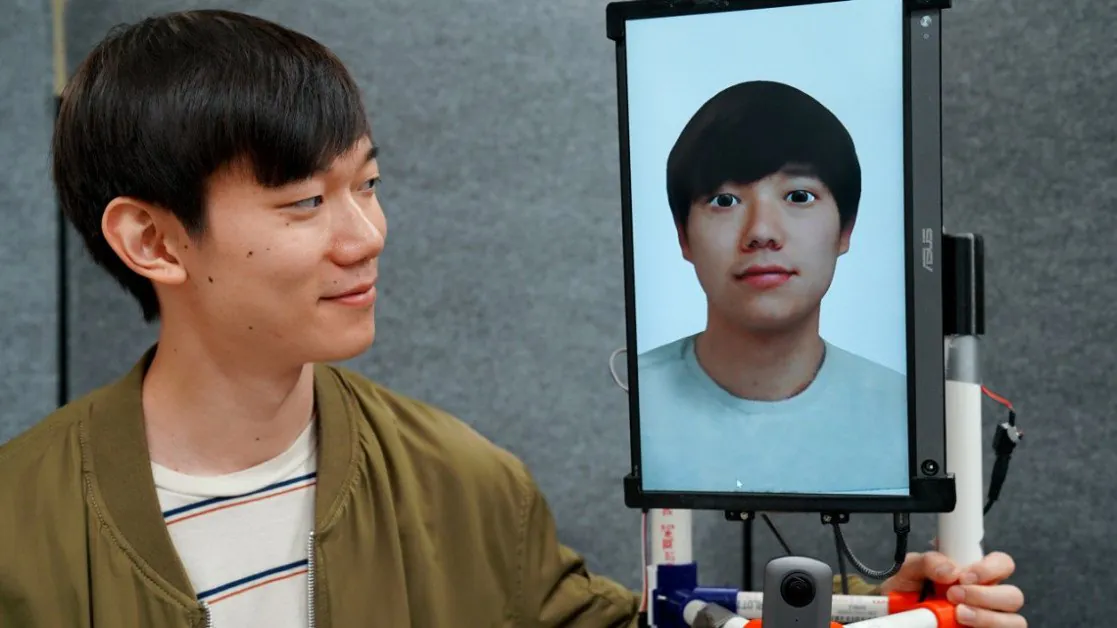
Det er ingen hemmelighed, at non-verbale signaler spiller en afgørende rolle i vores daglige interaktioner, ofte tilbyder en fornemmelse af engagement, som ord alene ikke kan. Hvad hvis vi kunne genskabe det i distancesituationer?
Dette spørgsmål var den ledende kraft bag et nyt projekt fra Cornell University, der har ført til oprettelsen af en robot, passende navngivet ReMotion, der repræsenterer en fjernbruger i et fysisk rum, gentager deres bevægelser i realtid og formidler kritisk non-verbal kommunikation.
At bygge bro over kløften i nonverbal kommunikation
I vores digitalt drevne æra er behovet for at fremme effektiv kommunikation trods fysisk afstand vokset betydeligt. Mose Sakashita, en ph.d.-studerende i informationsvidenskab ved Cornell, der også er hovedforfatter af “ReMotion: Supporting Remote Collaboration in Open Space with Automatic Robotic Embodiment,” udtrykte denne bekymring:
“Pegegestus, opfattelsen af en andens blik, intuitivt at vide, hvor en andens opmærksomhed er — i distancesituationer, mister vi disse non-verbale, implicitte signaler, der er afgørende for at udføre designaktiviteter.”
ReMotion tilbyder en løsning på denne bekymring, fungerer som en slank, næsten seks fod høj inkarnation af en fjernbruger. Enheden har en skærm som hoved, omnidirektionelle hjul som fødder og en sofistikeret spil-motor-software til hjernen. Ved at inkorporere en anden Cornell-lavet enhed, NeckFace, som fjernbrugeren bærer, kan ReMotion nøjagtigt spejle brugerens hoved- og kropsbevægelser.
Et skridt fremad i fjernsamarbejde
Selvom telepræsens-robotter ikke er helt nye i tech-verdenen, kræver de fleste manuel betjening af fjernbrugere, hvilket ofte afleder deres opmærksomhed fra de primære opgaver. ReMotion ændrer dog spillet, leverer en smidig, automatiseret oplevelse, der bevarer brugerens fokus. Det overgår også andre eksisterende systemer som virtuel virkelighed og mixed reality-samarbejde, der typisk kræver aktiv brugerdeltagelse og kan hindre perifer opmærksomhed.
I en indledende undersøgelse rapporterede de fleste deltagere, at de følte en højere fornemmelse af forbindelse med deres fjernkolleger, når de anvendte ReMotion i sammenligning med andre telerobot-systemer. Denne funktion er fundamental, da delt opmærksomhed blandt samarbejdspartnere rapporteredes forbedret, da ReMotion blev anvendt.
Fremtidens horisonter
ReMotions nuværende prototype understøtter primært en-til-en-interaktioner i identiske fysiske rum. Dog planlægger udviklerne at udforske mere varierede og asymmetriske scenarier i fremtidige iterationer. Sakashita forestiller sig en bredere anvendelse af ReMotion, der potentielt kan revolutionere virtuelle samarbejdsmiljøer, klasselokaler og andre uddannelsesmiljøer.
Projektet, et betydeligt skridt fremad i AI-drevet fjernsamarbejde, er et vidnesbyrd om forskernes drive for at forbedre menneske-robot-interaktion og fjernsamarbejde. Denne innovation lover en fremtid, hvor afstand ikke længere er en barriere for effektiv og virkningsfuld kommunikation.