Robotteknologi og fysisk AI
MIT fører an i AI-dreven lager-effektivitet

 Føj Unite.AI til dine foretrukne kilder på Google
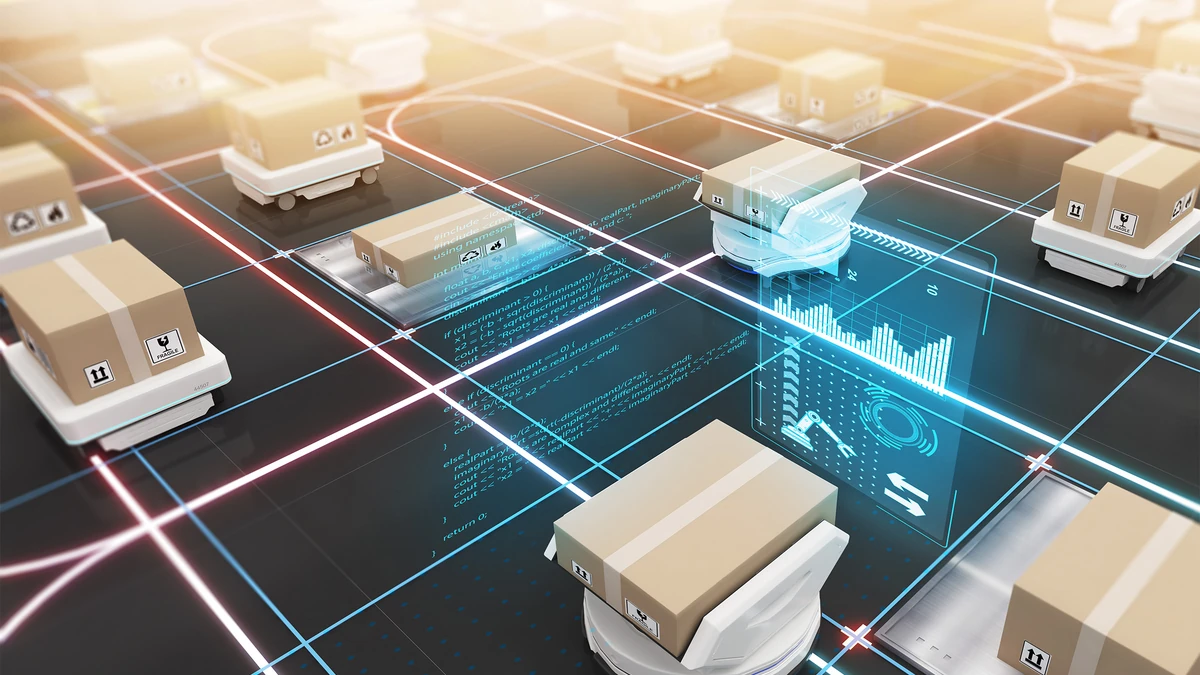
I en æra, der mere og mere defineres af automatisering og effektivitet, er robotteknologi blevet en hjørnesten i lagerdrift over forskellige sektorer, fra e-handel til bilproduktion. Visionen om hundredvis af robotter, der hurtigt navigerer på enorme lagergulve, henter og transporterer varer til pakning og forsendelse, er ikke længere kun en futuristisk fantasi, men en nutidig realitet. Men denne robotrevolution medfører sine egne udfordringer.
I hjertet af disse udfordringer ligger den komplekse opgave at styre en hær af robotter – ofte hundredvis – inden for rammerne af en lagermiljø. Det primære hindringsforløb er at sikre, at disse autonome agenter når deres destinationer uden forstyrrelser. Givet kompleksiteten og dynamikken i lageraktiviteterne, er traditionelle vejfindingsalgoritmer ofte utilstrækkelige. Sværheden er lignende med at dirigere en symfoni af bevægelser, hvor hver robot, ligesom en enkelt musiker, må optræde i harmoni med andre for at undgå operationel kakofoni. Den hurtige tempo i aktiviteter i sektorer som e-handel og produktion tilføjer endnu en lag kompleksitet, og kræver løsninger, der ikke kun er effektive, men også hurtige.
Dette scenario sætter scenen for innovative løsninger, der kan tackle den multifacetterede natur af robotlagerstyring. Som vi vil udforske, har forskere fra Massachusetts Institute of Technology (MIT) trådt ind i denne arena med en banebrydende tilgang, der udnytter kraften af kunstig intelligens til at transformere effektiviteten og effekten af lagerrobotter.
MIT’s innovative AI-løsning for robotkongestion
Et hold af MIT-forskere, der anvender principper fra deres arbejde med AI-drevne trafikprop-løsninger, udviklede en dyb-læringsmodel tilpasset kompleksiteten af lageroperationer. Denne model repræsenterer et betydeligt spring fremad i robotvejplanlægning og -styring.
Centralt for deres tilgang er en sofistikeret neuralnetværksarkitektur designet til at kodificere og behandle en rigdom af information om lagermiljøet. Dette inkluderer positionering og planlagte ruter for robotterne, deres tildelte opgaver og potentielle hindringer. AI-systemet anvender denne rige dataset til at forudsige de mest effektive strategier for lettelse af kongestion, og dermed forbedre den overordnede effektivitet af lageroperationer.
Hvad adskiller denne model er dens fokus på at dele robotterne op i håndterbare grupper. I stedet for at forsøge at dirigere hver robot individuelt, anvender systemet traditionelle algoritmer til at optimere deres bevægelser. Denne metode accelererer dramatisk afkortningsprocessen, og rapporterer om at opnå hastigheder næsten fire gange hurtigere end konventionelle tilfældige søgemetoder.
Dyb-læringsmodellens evne til at gruppere robotter og effektivt omrute dem viser en bemærkelsesværdig fremgang i området for realtidsoperationelle beslutninger. Som Cathy Wu, den Gilbert W. Winslow Career Development Assistant Professor i Civil og Miljøingeniørvidenskab (CEE) på MIT og en nøglemedlem af denne forskningsinitiativ, påpeger, er deres neuralnetværksarkitektur ikke kun teoretisk lydig, men praktisk egnet for skalaen og kompleksiteten af moderne lager.
“Vi designede en ny neuralnetværksarkitektur, der faktisk er egnet til realtidsoperationer på skalaen og kompleksiteten af disse lager. Den kan kodificere hundredvis af robotter i forhold til deres baner, oprindelse, destinationer og relationer til andre robotter, og den kan gøre dette på en effektiv måde, der genbruger beregninger på tværs af grupper af robotter,” siger Wu.
Operationelle fremskridt og effektivitetsgevinster
Implementeringen af MIT’s AI-drevne tilgang i lagerrobotter markerer et transformerende skridt i operationel effektivitet og effekt. Modellen, ved at fokusere på mindre grupper af robotter, strømliner processen med at styre og omrute robotbevægelser inden for en travl lagermiljø. Denne metodemæssige skift har ført til betydelige forbedringer i håndtering af robotkongestion, en perennial udfordring i lagerstyring.
En af de mest slående resultater af denne tilgang er den markante stigning i afkortningshastighed. Ved at anvende AI-modellen kan lager afkorte robottrafik næsten fire gange hurtigere sammenlignet med traditionelle tilfældige søgemetoder. Dette spring i effektivitet er ikke kun en numerisk triumf, men en praktisk forbedring, der direkte oversætter sig til hurtigere ordrebehandling, reduceret nedtid og en generel øgning af produktivitet.
Desuden har denne innovative løsning bredere implikationer end blot operationel hastighed. Den sikrer en mere harmonisk og mindre kollisionspræget miljø for robotterne. Evnen af AI-systemet til dynamisk at tilpasse sig ændringer i lagermiljøet, omrute robotter og genberegningsbaner efter behov, er et tegn på en betydelig fremgang i autonom robotstyring.
Disse effektivitetsgevinster er ikke kun begrænset til den teoretiske verden, men har vist lovende resultater i forskellige simulerede miljøer, herunder typiske lagerindstillinger og mere komplekse, labyrint-lignende strukturer. Fleksibiliteten og robustheden af denne AI-model demonstrerer dens potentiale anvendelighed i en række indstillinger, der går ud over traditionelle lagerlayout.
Dette afsnit understreger de konkrete fordele af MIT’s AI-løsning i forbedring af lageroperationer, og sætter en ny standard i feltet for robotstyring.
Bredere anvendelser og fremtidige retninger
Udover området for lagerlogistik har implikationerne af MIT’s AI-drevne tilgang i robotstyring langt rækkevidde. De grundlæggende principper og teknikker, der er udviklet af forskerholdet, har potentialet til at revolutionere en række komplekse planlægningsopgaver. For eksempel i felter som computerchip-design eller ruteplanlægning af rør i store byggeprojekter, er udfordringerne med at effektivt styre rum og undgå konflikter analoge til dem i lagerrobotter. Anvendelsen af denne AI-model i sådanne scenarier kunne føre til betydelige forbedringer i designeffektivitet og operationel effekt.
Med henblik på fremtiden er der en lovende vej i at udlede simplere, regelbaserede indsigt fra den neurale netværksmodel. Den nuværende tilstand af AI-løsninger, selvom de er kraftfulde, opererer ofte som en “sort boks”, hvilket gør beslutningsprocessen uigennemsigtig. At simplificere den neurale netværks beslutninger til mere gennemsigtige, regelbaserede strategier kunne faciliterer lettere implementering og vedligeholdelse i virkelige indstillinger, især i industrier, hvor forståelsen af logikken bag AI-beslutninger er afgørende.
Forskerholdets aspiration til at forbedre forståeligheden af AI-beslutninger er i tråd med en bredere trend i feltet: jagten på AI-systemer, der ikke kun er kraftfulde og effektive, men også forståelige og ansvarlige. Da AI fortsætter med at trænge ind i forskellige sektorer, forventes efterspørgslen efter sådanne gennemsigtige systemer at stige.
Det banebrydende arbejde af MIT-holdet, støttet af samarbejder med enheder som Amazon (AMZN ) og MIT Amazon Science Hub, viser den fortsatte udvikling af AI i løsning af komplekse, virkelige problemer. Det understreger en fremtid, hvor AI’s rol ikke er begrænset til at udføre opgaver, men udvider sig til at optimere og revolutionere, hvordan industrier opererer.
Med disse fremskridt og fremtidige muligheder står vi på tærsklen til en ny æra i robotteknologi og AI-anvendelser, en æra præget af effektivitet, skalerbarhed og en dybere integration af AI i den industrielle drift.