
مقابلات
باتريك إم. بيلارسكي، دكتوراه، صاحب كرسي كندا CIFAR لأبحاث الذكاء الاصطناعي (Amii) – سلسلة المقابلات

 أضف Unite.AI إلى مصادرك المفضلة على Google
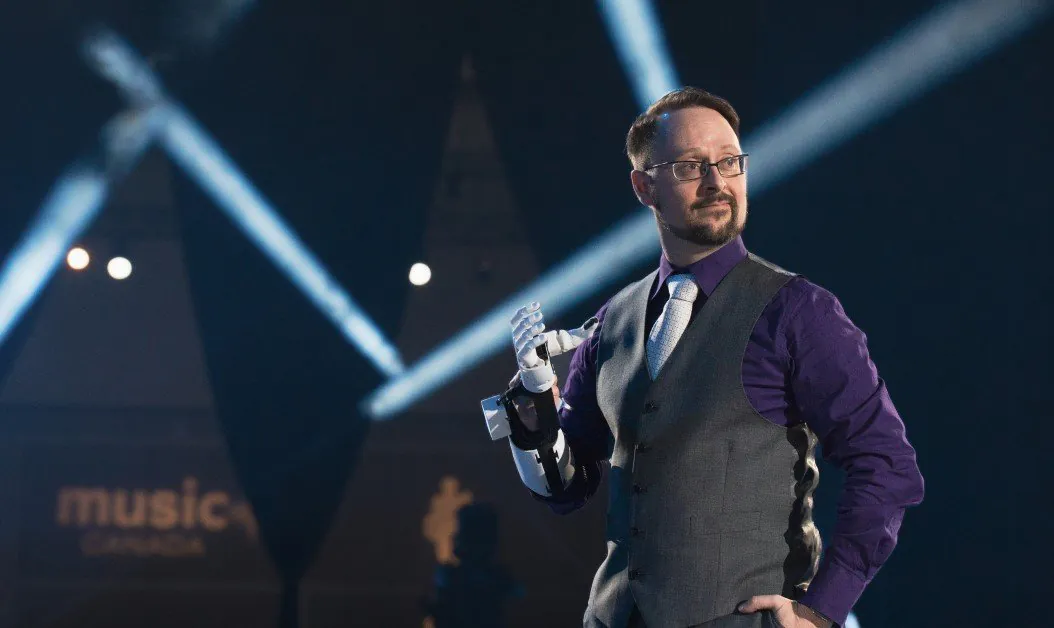
الدكتور باتريك إم. بيلارسكي هو صاحب كرسي كندا CIFAR لأبحاث الذكاء الاصطناعي، وشغل سابقًا كرسي أبحاث كندا في الذكاء الآلي لإعادة التأهيل. وهو أستاذ مشارك في شعبة الطب الطبيعي وإعادة التأهيل، بقسم الطب في جامعة ألبرتا.
في عام 2017 شارك الدكتور بيلارسكي في تأسيس أول مكتب أبحاث دولي لشركة DeepMind في إدمونتون، ألبرتا، وعمل مديرًا مشاركًا للمكتب وباحثًا علميًا رفيع المستوى حتى عام 2023. وهو زميل وعضو مجلس إدارة في معهد ألبرتا للذكاء الآلي (Amii)، ويشارك في قيادة مختبر الأطراف الآلية لتحسين التحكم الطبيعي (BLINC). كما يعمل باحثًا رئيسيًا في مختبر التعلم المعزز والذكاء الاصطناعي (RLAI)، وشبكة تقنيات إعادة التأهيل الحسية الحركية التكيفية (SMART) بجامعة ألبرتا.
ألّف الدكتور بيلارسكي أو شارك في تأليف أكثر من 120 مقالة علمية محكّمة، وحصل على جوائز عن أعماله. وهو عضو أقدم في IEEE، وتلقى دعمًا من منح بحثية على مستوى المقاطعة والمستويين الوطني والدولي.
أجرينا معه هذه المقابلة خلال مؤتمر Upper Bound السنوي للذكاء الاصطناعي لعام 2023 في إدمونتون، ألبرتا، والذي ينظمه Amii (معهد ألبرتا للذكاء الآلي).
كيف دخلت مجال الذكاء الاصطناعي؟ وما الذي جذبك إليه؟
هذان سؤالان منفصلان. ما يجذبني إلى الذكاء الاصطناعي هو الجمال في كيفية نشوء التعقيد، وكيف يمكن أن تنشأ البنية من ذلك التعقيد. والذكاء أحد الأمثلة المدهشة على ذلك. سواء أتى من الأحياء أو ظهر في صورة سلوك معقد لدى الآلات، أجد فيه شيئًا جميلًا. لقد افتتنت بهذا الأمر منذ وقت طويل. وكان طريقي الطويل والمتعرج إلى المجال الذي أعمل فيه الآن مليئًا بمحطات مختلفة. أدرس اليوم آلات تتعلم بالمحاولة والخطأ، وأنظمة تعلم معزز تتفاعل مع البشر بينما يعيش الطرفان داخل تدفق الخبرة والزمن. وقد درست كيف يمكن للآلات والبشر أن يتفاعلوا عبر أجهزة الميكاترونيات الحيوية والتقنيات الحيوية، مثل الأطراف الصناعية والأطراف التعويضية.
درست أيضًا كيف يمكن استخدام الذكاء الاصطناعي لدعم التشخيص الطبي، وكيف نستعين بالذكاء الآلي لفهم الأنماط المؤدية إلى المرض أو مظاهر الأمراض المختلفة في تسجيلات الأجهزة. وكل ذلك جزء من سعي طويل لفهم كيفية توليد سلوكيات شديدة التعقيد من أسس بالغة البساطة. وهذا ما أحبه خصوصًا في التعلم المعزز: أن تنخرط الآلة في تدفق الزمن وتتعلم من خبرتها، فتُظهر سلوكيات معقدة وتلتقط الظواهر المعقدة في العالم المحيط بها. لقد كان ذلك دافعًا مستمرًا لي.
أما من ناحية المسار العملي، فقد تلقيت كثيرًا من التدريب في الطب الرياضي وما شابهه عندما كنت في المدرسة الثانوية. درست الطب الرياضي، وأعمل الآن في بيئة أبحث فيها كيف يمكن للذكاء الآلي وتقنيات إعادة التأهيل أن يتكاملا لدعم الناس في حياتهم اليومية. إنها رحلة مثيرة تجمع بين الانبهار بالأنظمة المعقدة والتعقيد، وبين السؤال العملي عن كيفية دعم البشر بصورة أفضل لعيش الحياة التي يريدونها.
كيف قادتك الرياضة في البداية إلى الأطراف التعويضية؟
المثير للاهتمام في مجالات مثل الطب الرياضي هو النظر إلى جسم الإنسان وكيف يمكن لأشخاص آخرين، ولإجراءات وعمليات مختلفة، دعم احتياجات الفرد الخاصة، سواء كانت رياضية أو غير ذلك. أما الأطراف الآلية وتقنيات الأطراف التعويضية فتهدف إلى بناء أجهزة وأنظمة وتقنيات تساعد الناس على عيش الحياة التي يريدونها. هناك ارتباط وثيق بين الأمرين. ومن الرائع أن أعود إلى اهتماماتي المبكرة وأراها تؤتي ثمارها في المختبر الذي أشارك في قيادته، حيث ندرس خصوصًا أنظمة التعلم الآلي التي تعمل بتكامل وثيق مع الشخص المصممة لدعمه.
تحدثت سابقًا عن تكيف الطرف التعويضي مع الشخص بدلًا من تكيف الشخص معه. هل تشرح التعلم الآلي الذي يقف وراء ذلك؟
بالتأكيد. على امتداد تاريخ استخدام الأدوات، كيّف البشر أنفسهم مع أدواتهم، ثم كيّفوا أدواتهم لتلبية احتياجاتهم. إنها عملية متكررة من التكيف المتبادل. ونحن الآن عند نقطة تحول. ربما سمعتموني أقول هذا في محاضرات سابقة: إننا في لحظة تاريخية مهمة نستطيع فيها، لأول مرة، تخيل بناء أدوات تحمل بعض سمات الذكاء البشري، أدوات تتكيف وتتحسن بالفعل أثناء استخدام الشخص لها. تدعم التقنيات الأساسية التعلم المستمر، أي أنظمة تتعلم باستمرار من تدفق متواصل للخبرة. وهنا يؤدي التعلم المعزز والآليات التي يستند إليها، مثل التعلم بالفروق الزمنية، دورًا حاسمًا في بناء أنظمة تظل تتكيف أثناء تفاعلها مع الشخص وأثناء استخدامها لدعمه في حياته اليومية.
هل يمكنك تعريف التعلم بالفروق الزمنية؟
بالتأكيد. أحب التفكير في التقنيات الأساسية، أي التعلم بالفروق الزمنية وخوارزميات تعلم التنبؤ الأساسية التي تستند إليها كثير من أعمالنا في المختبر. لدينا نظام يتنبأ، مثلنا، بما سيكون عليه المستقبل من حيث إشارة معينة. غالبًا ما نفكر في المكافأة المستقبلية، لكن يمكن أن تكون الإشارة أي شيء آخر: ما مقدار القوة التي أبذلها الآن؟ إلى أي حد سترتفع الحرارة؟ كم قطعة دونات سآكل غدًا؟ كل هذه أمور يمكن تخيل التنبؤ بها. وتنظر الخوارزمية الأساسية إلى الفرق بين تقديري الحالي لما سيحدث، وتقديري للمستقبل مع أخذ الإشارات التي أتلقاها الآن في الحسبان.
ما مقدار القوة المبذولة عندما ترفع ذراع آلية فنجان قهوة أو كوب ماء؟ يمكن النظر إلى التنبؤ بمقدار القوة التي ستُبذل الآن أو خلال فترة مستقبلية، ثم مقارنته بالتوقعات المستقبلية والقوة المبذولة فعلًا. وعند الجمع بين هذه العناصر نحصل على خطأ الفروق الزمنية. إنها طريقة تجمع التنبؤات الممتدة عبر الزمن والفروق بينها، ثم تستخدم ذلك لتحديث بنية الآلة المتعلمة نفسها.
في التعلم المعزز التقليدي القائم على المكافأة، قد يعني ذلك تحديث سلوك الآلة استنادًا إلى المكافأة المستقبلية المتوقعة. أما كثير من أعمالنا فيتناول أنواعًا أخرى من الإشارات باستخدام دوال القيمة المعممة، التي توسّع عملية التعلم المعزز والتعلم بالفروق الزمنية من إشارات المكافأة إلى أي إشارة مهمة قد تكون ذات صلة بعمل الآلة.
تتحدث كثيرًا في عروضك عن طرف تعويضي يُسمى إصبع قدم القاهرة . ماذا يمكن أن نتعلم منه؟

إصبع قدم القاهرة، جامعة بازل، LHTT. الصورة: Matjaž Kačičnik
أحب مثال إصبع قدم القاهرة، وهو طرف تعويضي عمره 3000 عام. أعمل في مجال الأطراف التعويضية العصبية، ونرى اليوم أنظمة روبوتية متقدمة جدًا قد تتيح في بعض الحالات مستوى من التحكم أو درجات من الحرية شبيهة بأجزاء الجسم البيولوجية. ومع ذلك أعود إلى إصبع قدم خشبي ذي تصميم مميز صُنع قبل 3000 عام. الجميل فيه أنه مثال على توسيع البشر لقدراتهم بالتكنولوجيا. فما نراه اليوم في الأطراف التعويضية العصبية والتفاعل بين الإنسان والآلة ليس أمرًا غريبًا أو جديدًا أو شاذًا. لطالما استخدمنا الأدوات، والحيوانات غير البشرية تستخدمها أيضًا. وهناك كتب رائعة عن هذا الموضوع، خصوصًا كتاب فرانس دي فال «هل نحن أذكياء بما يكفي لنعرف مدى ذكاء الحيوانات؟».
توسيع قدراتنا وتعزيزها وتحسينها باستخدام الأدوات ليس جديدًا، بل هو أمر قديم. لقد حدث منذ زمن سحيق، حتى على الأرض التي نقف عليها الآن، على أيدي الناس الذين عاشوا هنا. ومن الأمور المهمة أيضًا في إصبع قدم القاهرة أن الأدلة، على الأقل في التقارير العلمية عنه، تشير إلى تعديله عدة مرات أثناء استخدامه. فقد خصصه الناس وغيّروه وعدّلوه خلال فترة استعماله.
وبحسب فهمي، لم يكن مجرد أداة ثابتة تُركب للشخص وتظل كما هي طوال حياته، بل أداة تُركب وتُعدّل أيضًا. إنه مثال على أن تكييف الأدوات خلال استخدامها، ولا سيما الاستخدام الطويل، فكرة قديمة جدًا. ليست جديدة، ويمكننا تعلم دروس كثيرة من التكيف المتبادل بين البشر والأدوات على مدى سنوات طويلة.
ذكرت سابقًا مسار التغذية الراجعة بين الطرف التعويضي والإنسان. هل يمكنك توضيحه؟
نعيش أيضًا فترة مميزة من حيث نظرتنا إلى العلاقة بين الشخص والآلة التي تدعمه في حياته اليومية. عندما يستخدم شخص لديه اختلاف في الأطراف أو خضع لبتر طرفًا صناعيًا، فإنه يستخدمه تقليديًا كأداة أو امتداد لجسمه، معتمدًا إلى حد كبير على ما نسميه مسار التحكم. تُنقل إرادته أو نيته إلى الجهاز، الذي يحاول فهمها وتنفيذها، سواء بفتح اليد وإغلاقها، أو ثني المرفق، أو الإمساك بمفتاح بين إصبعين. وغالبًا لا نرى اهتمامًا مماثلًا بدراسة مسار التغذية الراجعة أو النظر فيه.
في كثير من الأطراف الصناعية المتاحة تجاريًا، قد تنتقل المعلومات من الجهاز إلى الشخص عبر الاقتران الميكانيكي: يشعر المستخدم بالقوى التي يبذلها الطرف ويتصرف بناءً عليها. وقد يسمع صوت المحركات أو يراقب الطرف وهو يلتقط شيئًا وينقله عبر الطاولة أو يأخذه من موضع آخر في مساحة العمل. هذه هي المسارات التقليدية. وتجري حول العالم أعمال مدهشة لبحث كيفية إعادة المعلومات بصورة أفضل من الطرف الصناعي إلى مستخدمه. وهنا في إدمونتون أيضًا توجد أعمال رائعة تستخدم إعادة توصيل الجهاز العصبي وإعادة التعصيب الموجّهة وغيرها لدعم هذا المسار. لكن كيفية إسهام التعلم الآلي في التفاعل عبر مسار التغذية الراجعة ما زالت مجالًا بحثيًا ناشئًا ونشطًا جدًا.
كيف يمكن للتعلم الآلي أن يساعد نظامًا يدرك الكثير عن عالمه ويتنبأ به على نقل هذه المعلومات بوضوح وفعالية إلى مستخدمه؟ أراه موضوعًا رائعًا. فإذا تكيف كل من مسار التغذية الراجعة ومسار التحكم، وبنى الجهاز والشخص نماذج عن بعضهما، أمكن فعل شيء يكاد يبدو معجزة: نقل المعلومات دون تكلفة تُذكر. وعندما ينسجم النظامان جيدًا، ويبنيان نماذج قوية عن بعضهما ويتكيفان في مساري التحكم والتغذية الراجعة، يمكن تكوين شراكات وثيقة بين البشر والآلات تنقل كميات هائلة من المعلومات بجهد ضئيل جدًا وعرض نطاق صغير جدًا.
وهذا يفتح آفاقًا جديدة تمامًا للتنسيق بين الإنسان والآلة، خصوصًا في الأطراف التعويضية العصبية. أعتقد فعلًا أن هذا وقت استثنائي لبدء دراسة هذا المجال.
هل تتوقع تصنيع هذه الأجهزة بالطباعة ثلاثية الأبعاد مستقبلًا، أم كيف ستتطور عملية التصنيع؟
لا أرى أنني الأنسب للتكهن بكيفية حدوث ذلك. لكن يمكنني القول إننا نشهد زيادة كبيرة في استخدام الشركات المزودة للأطراف التعويضية العصبية للتصنيع بالإضافة، والطباعة ثلاثية الأبعاد، وأشكال التصنيع الإضافي في الموقع. ومن الرائع أن الأمر لم يعد مقتصرًا على النماذج الأولية؛ فالطباعة ثلاثية الأبعاد أصبحت جزءًا أساسيًا من توفير الأجهزة للأفراد وتحسينها بما يلائم مستخدميها تحديدًا.
يجري التصنيع بالإضافة والتصنيع حسب الطلب ومواءمة الأطراف التعويضية مع الأفراد باستمرار في المستشفيات. إنه جزء طبيعي من رعاية الأشخاص ذوي اختلافات الأطراف الذين يحتاجون إلى تقنيات مساعدة أو تقنيات أخرى لإعادة التأهيل. ونبدأ الآن نرى كثيرًا من هذا التخصيص يندمج في عمل مصنعي الأجهزة، بدلًا من تركه لمقدمي الرعاية المباشرة وحدهم. وهذا مثير أيضًا. أرى فرصة كبيرة لأجهزة لا تكتفي بأن تبدو مثل الأيدي أو تُستخدم مثلها، بل تلبي بدقة احتياجات مستخدميها، وتتيح لهم التعبير عن أنفسهم بالطريقة التي يريدونها، وعيش الحياة التي يريدونها، لا وفق تصورنا وحده لكيفية استخدام اليد في الحياة اليومية.
كتبت أكثر من 120 بحثًا. هل هناك بحث بارز ينبغي أن نعرفه؟
هناك بحث نُشر مؤخرًا في مجلة Neural Computing and Applications، لكنه يمثل قمة جبل من الأفكار التي نطرحها منذ أكثر من عقد، عن أطر التفاعل بين البشر والآلات، وخصوصًا بين البشر والأطراف التعويضية. إنه يتعلق بفكرة رأس المال التواصلي. وهذا هو البحث الذي نشرناه مؤخرًا.
يعرض البحث رؤيتنا لكيفية تحول التنبؤات التي يتعلمها ويحافظ عليها جهاز تعويضي في الوقت الفعلي أثناء تفاعله مع شخص، والتنبؤات التي يبنيها الشخص نفسه، إلى رأس مال أو مورد يمكن لكلا الطرفين الاعتماد عليه. تذكر أنني قلت إننا نستطيع فعل شيء رائع عندما يبني الإنسان والآلة نماذج عن بعضهما، ويتكيفان آنيًا وفق الخبرة، ويبدآن تبادل المعلومات عبر قناة ثنائية الاتجاه. وبالمناسبة، نحن نعيش في عالم سحري تتوافر فيه التسجيلات ويمكن حذف أجزاء منها.
إنه أشبه بالسحر فعلًا.
بالضبط، يبدو كالسحر. إذا عدنا إلى مفكرين مثل دبليو. روس آشبي، فقد تحدث في ستينيات القرن العشرين وفي كتابه «مقدمة في علم التحكم» عن كيفية تعزيز العقل البشري. وكان يرى أن الأمر يتلخص في تعزيز قدرة الشخص على الاختيار بين بدائل متعددة. وهذا ممكن في أنظمة يتفاعل فيها الإنسان مع آلة مثلًا، مع وجود قناة اتصال مفتوحة بينهما. فإذا كانت القناة ثنائية الاتجاه، وكان كلا النظامين يبني رأس مال في صورة تنبؤات وموارد أخرى، أمكنهما الانسجام ليصبحا أكثر من مجموع أجزائهما، والحصول على عائد يفوق ما يبذلانه.
ولهذا أعدّ هذا البحث من أكثر أبحاثنا إثارة؛ فهو يمثل تحولًا في التفكير نحو النظر إلى الأطراف التعويضية العصبية بوصفها أنظمة ذات قدرة على الفعل. لا ننسب إليها هذه القدرة فحسب، بل نعتمد عليها لتتكيف معنا وتبني هذه الموارد. يضاعف رأس المال التواصلي قدرتنا على التفاعل مع العالم ويتيح عائدًا يفوق الجهد المبذول. ومن منظور الأطراف التعويضية، يعني ذلك أن يتوقف الناس عن التفكير المستمر في الطرف التعويضي خلال حياتهم اليومية، وأن يفكروا بدلًا من ذلك في عيش حياتهم، لا في الجهاز الذي يساعدهم على عيشها.
ما التطبيقات التي تتصورها لواجهات الدماغ والآلة في ضوء ما ناقشناه؟
من التطبيقات المفضلة لدي تقنية طرحناها على مدى ما يقارب عشر سنوات، تُسمى التبديل التكيفي. وهي تستند إلى أن كثيرًا من الأنظمة التي نتفاعل معها يوميًا يتطلب منا التبديل بين أوضاع أو وظائف متعددة. سواء كنت أبدّل بين تطبيقات هاتفي، أو أبحث عن الإعداد الصحيح لمثقابي، أو أضبط أدوات أخرى، فإننا نبدّل باستمرار بين الأوضاع والوظائف. وهذا يعيدنا إلى فكرة آشبي عن القدرة على الاختيار بين بدائل متعددة. في التبديل التكيفي نستخدم التعلم بالفروق الزمنية ليتعلم الطرف الصناعي أي وظيفة حركية قد يريد الشخص استخدامها، ومتى. والمثال البسيط هو مدّ يدي نحو كوب وإغلاقها.
ينبغي أن يستطيع النظام بناء تنبؤات من الخبرة بأنه في هذا الموقف يُرجح أن أستخدم وظيفة فتح اليد وإغلاقها، ثم يتنبأ بذلك في مواقف مشابهة مستقبلًا. وعندما أتنقل بين الأوضاع والوظائف الكثيرة، يعرض لي تقريبًا ما أريده بدلًا من اضطراري إلى فرز كل الخيارات. هذا مثال بسيط على بناء رأس المال التواصلي. يبني النظام عبر التفاعل تنبؤات عن ذلك الشخص وتلك الآلة وعلاقتهما في ذلك الموقف والوقت. ويتيح هذا المورد المشترك إعادة تهيئة واجهة التحكم أثناء العمل، ليحصل الشخص على ما يريد عندما يريده. وإذا كان النظام واثقًا جدًا من الوظيفة الحركية المطلوبة، فيمكنه اختيارها مباشرة مع بدء الحركة.
والجميل أن الشخص يظل قادرًا دائمًا على القول: «هذا ما كنت أريده حقًا»، والتحول إلى وظيفة حركية أخرى. ففي الذراع الآلية قد يتعلق الأمر بأنماط مختلفة من الإمساك، كإحاطة مقبض باب باليد، أو التقاط مفتاح، أو مصافحة شخص. إنها أوضاع وظيفية وأنماط قبض مختلفة. ومن المثير أن يبدأ النظام بفهم ما يناسب كل موقف. تتراكم موارد يمكن للطرفين الاعتماد عليها للتعامل مع العالم بسرعة أكبر وعبء معرفي أقل، وخصوصًا على المستخدم.
شكرًا على المقابلة الرائعة. يمكن للقراء الراغبين في معرفة المزيد زيارة المصادر التالية:
- الدكتور باتريك إم. بيلارسكي على موقع جامعة ألبرتا.
- مؤتمر Upper Bound للذكاء الاصطناعي.
- Amii (معهد ألبرتا للذكاء الآلي)


