
Robotik ve fiziksel yapay zeka
Kıvrımlı Robotlar İnsan veya Yazılım olmadan Karmaşık Labirentleri Gezebiliyor

 Unite.AI sitesini Google'daki tercih ettiğiniz kaynaklara ekleyin
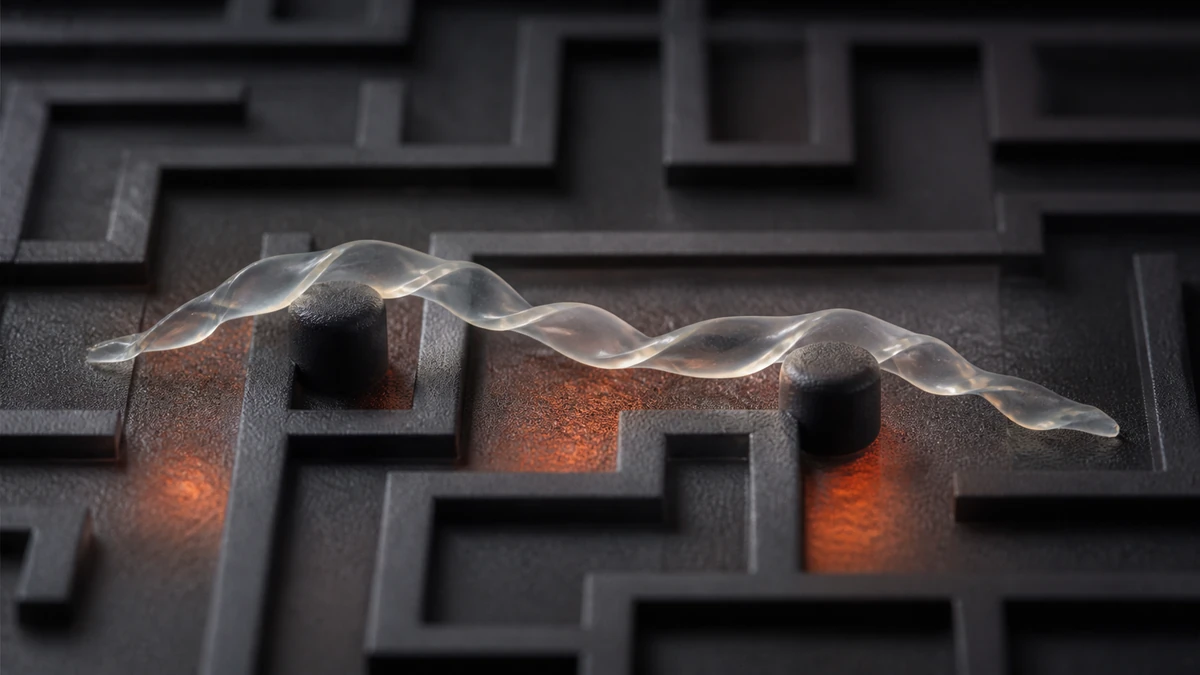
Kuzey Carolina Eyalet Üniversitesi ve Pennsylvania Üniversitesi araştırmacıları, insan müdahalesi veya bilgisayar yazılımı olmadan karmaşık ortamlarda yolunu bulabilen yumuşak robotlar geliştirdi.
“Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments” başlıklı makale Proceedings of the National Academy of Sciences dergisinde yayımlandı.
Fiziksel zekânın gösterilmesi
Jie Yin, araştırma makalesinin sorumlu yazarı ve NC State’te makine ve havacılık-uzay mühendisliği doçentidir.
Yin, “Bu yumuşak robotlar, ‘fiziksel zekâ’ denen kavramı gösteriyor. Yani yumuşak robotun çeşitli durumlarda yolunu bulmasını sağlayan şey, hesaplamalı zekâ değil yapısal tasarım ve akıllı malzemeler” diyor.
Yumuşak robotlar, burulmuş şerit biçimindeki sıvı kristal elastomerlerden üretildi. Şerit en az 55 santigrat derece sıcaklıktaki bir yüzeye yerleştirildiğinde, yüzeye temas eden kısmı büzülür. Havaya açık kalan kısmı ise değişmez. Bu durum yuvarlanma hareketi oluşturur; yüzey ısındıkça robot daha hızlı yuvarlanır.
Yin, “Bu daha önce düz kenarlı çubuklarla yapıldı; ancak o biçimin bir dezavantajı var: Bir nesneyle karşılaştığında yalnızca olduğu yerde dönüyor” diyor. “Burulmuş şerit biçiminde yaptığımız yumuşak robot, hiçbir insan veya bilgisayar müdahalesi olmadan bu engelleri aşabiliyor.”
Yazılım olmadan yolunu bulma
Robot bunu iki yolla yapıyor. Şeridin bir ucu bir nesneyle karşılaştığında, engelin etrafından geçmek için hafifçe döner. Orta kısmı bir nesneyle karşılaştığındaysa aniden biçim değiştirir: Depolanmış deformasyon enerjisinin hızla açığa çıkması, şeridin hafifçe sıçramasına ve yere inmeden önce yönünü değiştirmesine yol açar. Şerit, engeli aşmasını sağlayan doğru yönü bulana kadar bu ani hareketi birden çok kez yapabilir.
Yin, “Bu açıdan, pek çok kişinin evinde kullandığı robot süpürgelere çok benziyor” diyor. “Ancak bizim geliştirdiğimiz yumuşak robot enerjisini çevresinden alıyor ve herhangi bir bilgisayar programlaması olmadan çalışıyor.”
Yao Zhao, makalenin ilk yazarı ve NC State’te doktora sonrası araştırmacıdır.
Zhao, “Robotun engelleri aşmasını sağlayan dönme ve ani biçim değiştirme hareketlerinin gücü, temas noktasına göre kademeli olarak değişiyor” diyor. “En güçlü ani hareket, bir nesne şeridin merkezine dokunduğunda oluşuyor. Nesne merkezin dışına dokunursa şerit yine bu hareketi yapıyor, ancak daha zayıf oluyor. Merkezden uzaklaştıkça hareketin belirginliği azalıyor; şeridin uzunluğunun son beşte birlik bölümüne gelindiğindeyse bu hareket hiç oluşmuyor.”
Araştırma ekibi, şerit biçimindeki robotun çeşitli labirent benzeri ortamlarda yolunu nasıl bulduğunu gösteren çok sayıda deney yaptı. Yumuşak robotların gevşek kum yamaçlarını tırmanıp inebildikleri için çöl ortamlarında da etkili çalışabileceğini gösterdi.
Yin, “Bu ilginç ve izlemesi eğlenceli; ama daha önemlisi, doğal ortamlardan ısı enerjisi toplayabilen ve yollar ile zorlu çöller gibi karmaşık, yapılandırılmamış ortamlarda otonom olarak yolunu bulabilen yumuşak robotları nasıl tasarlayabileceğimize ilişkin yeni bilgiler sunuyor” diyor.
Makalenin diğer yazarları NC State doktora öğrencileri Yinding Chi, Yaoye Hong ve Yanbin Li ile Pennsylvania Üniversitesi’nde Joseph Bordogna Malzeme Bilimi ve Mühendisliği Profesörü olan Shu Yang’dır.



