Robotik ve fiziksel yapay zeka
Araştırmacılar Uzaktan Kontrol Edilebilir ve Yeniden Yapılandırılabilir Yumuşak Robotlar Geliştirdi

 Unite.AI sitesini Google'daki tercih ettiğiniz kaynaklara ekleyin
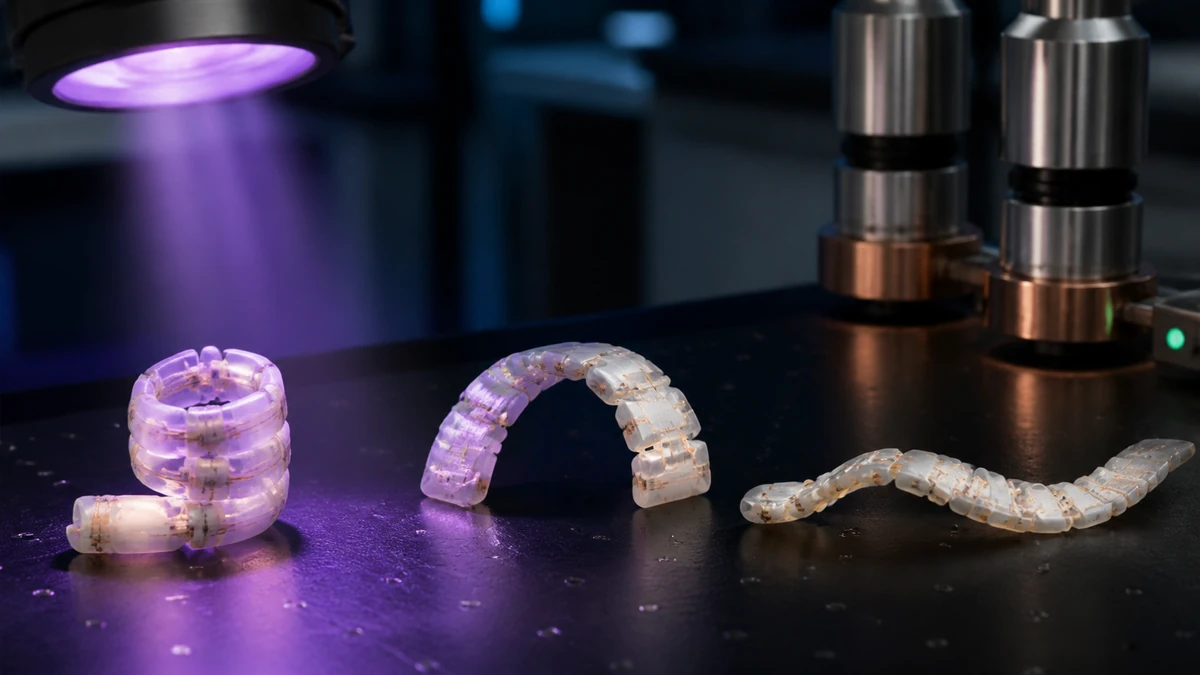
North Carolina State Üniversitesi ve Elon Üniversitesi’nden araştırmacılar, uzaktan kontrol edilebilir ve yeniden yapılandırılabilir yumuşak robotlar geliştirdiler. Araştırmacılar, robotları kontrol edebildiler, bir pozisyonda kilitleyebildiler ve farklı şekillerde yeniden yapılandırabildiler. Araştırmacılar, bu gelişmeyi ışık ve manyetik alanlar kullanarak başardılar.
NC State’de malzeme bilimi ve mühendisliği profesörlerinden Joe Tracy, yeni araştırmayla ilgili konuştu.
“Özellikle yeniden yapılandırılabilirlik konusunda heyecanlıyız” dedi. “Malzemenin özelliklerini mühendislik yaparak, yumuşak robotun hareketini uzaktan kontrol edebiliriz; bir şekli tutmasını sağlayabiliriz; sonra robota orijinal şekline dönmesini veya hareketini değiştirmesini sağlayabiliriz ve bunu tekrar tekrar yapabiliriz. Tüm bunlar, bu teknolojinin tıbbi veya havacılık gibi alanlardaki faydası açısından önemlidir.”
Araştırmacılar tarafından kullanılan yumuşak robotlar, manyetik demir mikro partikülleri ile gömülü polimerlerden yapılmıştır. Normalde bu tür malzeme esnek değildir ve şeklini korur. Araştırmacıların kullandığı malzemenin farklı olan yanı, bir ışık yayan diyot (LED) kullanarak ısıttıklarında polimerin esnek hale gelmesidir.
Araştırmacılar, daha sonra manyetik bir alan kullanarak yumuşak robotların şeklini uzaktan değiştirebildiler ve kontrol edebildiler. Robot istenilen şekle geldiğinde, LED ışığı kaldırdılar. Işık kaldırıldığında, robot tekrar sertleşti ve bu kez yeni şekliyle kaldı. LED ışığı tekrar uygulandığında, manyetik alan kaldırıldı ve yumuşak robotlar orijinal şekillerine dönebildiler. Eğer robotun orijinal şekline dönmesini istemiyorlarsa, ışığı tekrar uygulayarak manyetik alanla daha fazla şekil oluşturabildiler.
Bu esnek robotlar, birçok farklı amaç için kullanılabilecek potansiyele sahiptir. Araştırmacılar, onları nesneleri kaldırmak ve taşımak için kullandılar ve ayrıca kantilever olarak da kullandılar.
Makalenin ilk yazarı Jessica Liu, yeni tekniği anlattı.
“İki durumlu yapılandırmalarla sınırlı değiliz, örneğin bir tutucu açık veya kapalı olabilir” dedi. “Işığı kontrol ederek, bir robotun belirli bir noktada şeklini korumasını sağlayabiliriz.”
Araştırmacılar ayrıca bir hesaplama modeli geliştirdiler. Bu, daha hızlı ve verimli bir yumuşak robot tasarım süreci oluşturulmasını sağlayabilir. Robotun şeklini, polimer kalınlığını, polimerdeki demir mikro partiküllerinin miktarını ve manyetik alanın boyutunu ve yönünü önceden ayarlayabilirler.
“Sonraki adımlar, farklı uygulamalar için polimerleri optimize etmeyi içerir” dedi Joe Tracy. “Örneğin, belirli uygulamalara uygun sıcaklıkta tepki veren polimerler tasarlamak.”
Araştırmacıların makalesi Science Advances dergisinde yayımlandı. Makale, “Yumuşak Robotik için Polimer Kompozitlerin Fototerml ve Manyetik Kontrollü Yeniden Yapılandırılması” başlığını taşıyor.
Makalenin yazarları arasında, NC State’den eski lisans öğrencisi Jonathan Gillen, NC State’den eski doktora öğrencisi Sumeet Mishra ve Elon Üniversitesi’nden fizik profesörü Benjamin Evans yer alıyor.