Modele și platforme AI
Robotica Gemini: Inteligența Artificială Întâlnește Lumea Fizică

 Adaugă Unite.AI la sursele tale preferate pe Google
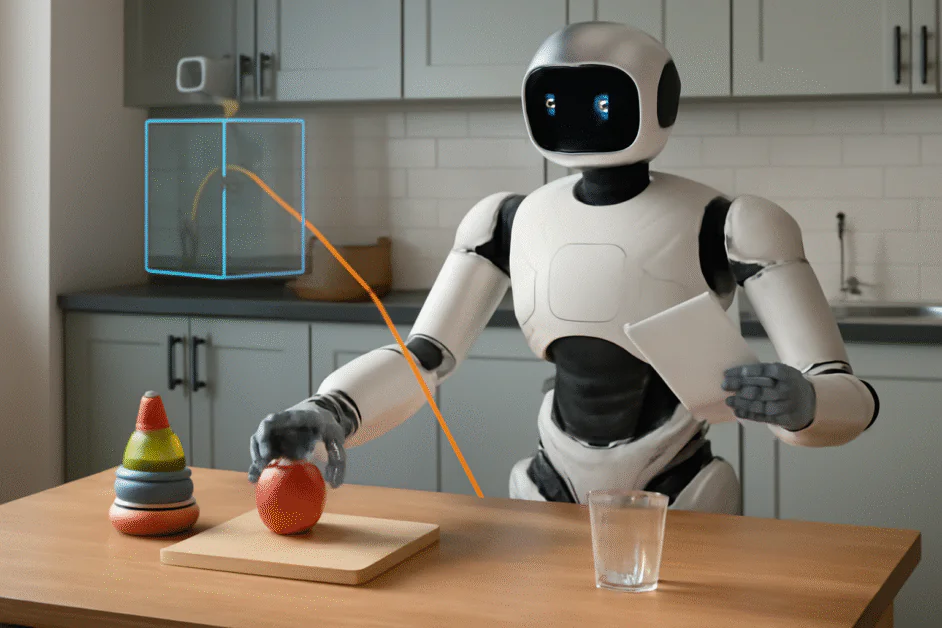
În ultimii ani, inteligența artificială (IA) a evoluat semnificativ în diverse domenii, cum ar fi prelucrarea limbajului natural (NLP) și viziunea computerizată. Cu toate acestea, o provocare majoră pentru IA a fost integrarea sa în lumea fizică. În timp ce IA a excelat în rezolvarea problemelor complexe și a raționamentului, aceste realizări au fost limitate în mare măsură la medii digitale. Pentru a permite IA să execute sarcini fizice prin robotică, aceasta trebuie să posede o înțelegere profundă a raționamentului spațial, manipulării obiectelor și luării deciziilor. Pentru a aborda această provocare, Google (GOOGL ) a introdus Gemini Robotics, o suită de modele dezvoltate în mod special pentru robotică și inteligență artificială întrupată. Construită pe baza Gemini 2.0, aceste modele de IA combină raționamentul avansat cu lumea fizică, permițând robotilor să execute o gamă largă de sarcini complexe.
Înțelegerea Roboticii Gemini
Robotica Gemini este o pereche de modele de IA construite pe baza Gemini 2.0, un model de viziune-limbaj (VLM) de ultimă generație capabil să proceseze text, imagini, audio și video. Robotica Gemini este, în esență, o extensie a VLM într-un model de viziune-limbaj-acțiune (VLA), care permite modelului Gemini să nu numai să înțeleagă și să interpreteze intrările vizuale și să proceseze instrucțiuni de limbaj natural, dar și să execute acțiuni fizice în lumea reală. Această combinație este critică pentru robotică, permițând mașinilor nu numai să “vadă” mediul lor, ci și să îl înțeleagă în contextul limbajului uman și să execute sarcini complexe din lumea reală, de la manipularea simplă a obiectelor la activități mai complexe și mai îndemânatice.
Un avantaj esențial este generalizarea între sarcini fără reantrenare amplă. Modelul urmează instrucțiuni cu vocabular deschis, se adaptează variațiilor din mediu și gestionează sarcini neprevăzute care nu au apărut în datele inițiale. Acest lucru este important pentru roboții din locuințe și medii industriale dinamice.
Raționament Încorporat
O provocare semnificativă în robotică a fost întotdeauna diferența dintre raționamentul digital și interacțiunea fizică. În timp ce oamenii pot înțelege cu ușurință relațiile spațiale complexe și pot interacționa cu ușurință cu mediul lor, roboții au luptat pentru a replica aceste abilități. De exemplu, roboții sunt limitați în înțelegerea dinamicilor spațiale, adaptarea la situații noi și manipularea interacțiunilor imprevizibile din lumea reală. Pentru a aborda aceste provocări, Robotica Gemini incorporează “raționamentul încorporat”, un proces care permite sistemului să înțeleagă și să interacționeze cu lumea fizică într-un mod similar cu cel în care oamenii o fac.
- Detectarea și manipularea obiectelor: identifică inclusiv obiecte nevăzute, estimează punctele de prindere și execută acțiuni precum deschiderea sertarelor, turnarea lichidelor și plierea hârtiei.
- Predicția traiectoriei și a prinderii: găsește trasee eficiente și puncte optime de susținere pentru sarcini de precizie.
- Înțelegerea 3D: percepe spațiile tridimensionale pentru plierea hainelor, asamblare, corespondență între perspective și predicția casetelor 3D.
Dexteritate și Adaptare: Cheia Sarcinilor din Lumea Reală
În timp ce detectarea și înțelegerea obiectelor sunt critice, adevărata provocare a roboticii constă în executarea sarcinilor îndemânatice care necesită abilități motorii fine. Indiferent dacă este vorba despre plierea unei vulpi origami sau jocul unui joc de cărți, sarcinile care necesită precizie și coordonare sunt, de obicei, dincolo de capacitatea majorității sistemelor de IA. Cu toate acestea, Robotica Gemini a fost proiectată în mod special pentru a excela în astfel de sarcini.
- Abilități motorii fine: plierea hainelor, stivuirea obiectelor și jocurile demonstrează dexteritate avansată; reglajul suplimentar permite coordonarea mai multor grade de libertate și a ambelor brațe.
- Învățare din puține exemple: aproximativ 100 de demonstrații pot fi suficiente pentru o sarcină care altfel ar necesita multe date.
- Adaptare la corpuri robotice noi: modelul controlează configurații variate, de la roboți cu două brațe la umanoizi cu mai multe articulații.
Control Zero-Shot și Adaptare Rapidă
Una dintre caracteristicile deosebite ale Roboticii Gemini este capacitatea sa de a controla roboți într-un mod de învățare zero-shot sau cu puține exemple. Controlul zero-shot se referă la capacitatea de a executa sarcini fără a necesita antrenament specific pentru fiecare sarcină în parte, în timp ce învățarea cu puține exemple implică învățarea dintr-un set mic de exemple.
- Control zero-shot prin generare de cod: dintr-o descriere de nivel înalt, Gemini produce codul de control chiar dacă nu a văzut acțiunile specifice, folosind raționamentul despre dinamica fizică și mediu.
- Învățare few-shot: pentru dexteritate complexă, modelul învață din demonstrații și aplică imediat cunoștințele în situații noi și imprevizibile.
Implicații Viitoare
Robotica Gemini este o avansare vitală pentru robotica cu scop general. Combinând capacitățile de raționament ale IA cu dexteritatea și adaptabilitatea roboților, aceasta ne apropie de obiectivul de a crea roboți care pot fi integrați cu ușurință în viața de zi cu zi și pot executa o varietate de sarcini care necesită interacțiune umană.
Aplicațiile potențiale sunt vaste. În industrie poate gestiona asamblarea complexă, inspecțiile și întreținerea. În locuințe poate ajuta la treburi, îngrijire și divertisment. Pe măsură ce modelele avansează, roboții pot deveni tehnologii răspândite și pot deschide posibilități în numeroase sectoare.
Concluzia
Robotica Gemini este o suită de modele construite pe baza Gemini 2.0, proiectate pentru a permite roboților să execute raționament încorporat. Aceste modele pot ajuta inginerii și dezvoltatorii să creeze roboți alimentați de IA care pot înțelege și interacționa cu lumea fizică într-un mod similar cu cel uman. Cu capacitatea de a executa sarcini complexe cu precizie și flexibilitate ridicată, Robotica Gemini incorporează caracteristici precum raționamentul încorporat, controlul zero-shot și învățarea cu puține exemple. Aceste capacități permit roboților să se adapteze la mediul lor fără a necesita antrenament extins. Robotica Gemini are potențialul de a transforma industrii, de la producție la asistență pentru casă, făcând roboții mai capabili și mai siguri în aplicațiile din lumea reală. Pe măsură ce aceste modele continuă să evolueze, ele au potențialul de a redefini viitorul roboticii.