
Robotikk og fysisk AI
Facebook Utvikler Metode Som Kan Tillate AI-Roboter Å Navigere Uten Kart

 Legg til Unite.AI blant dine foretrukne kilder på Google
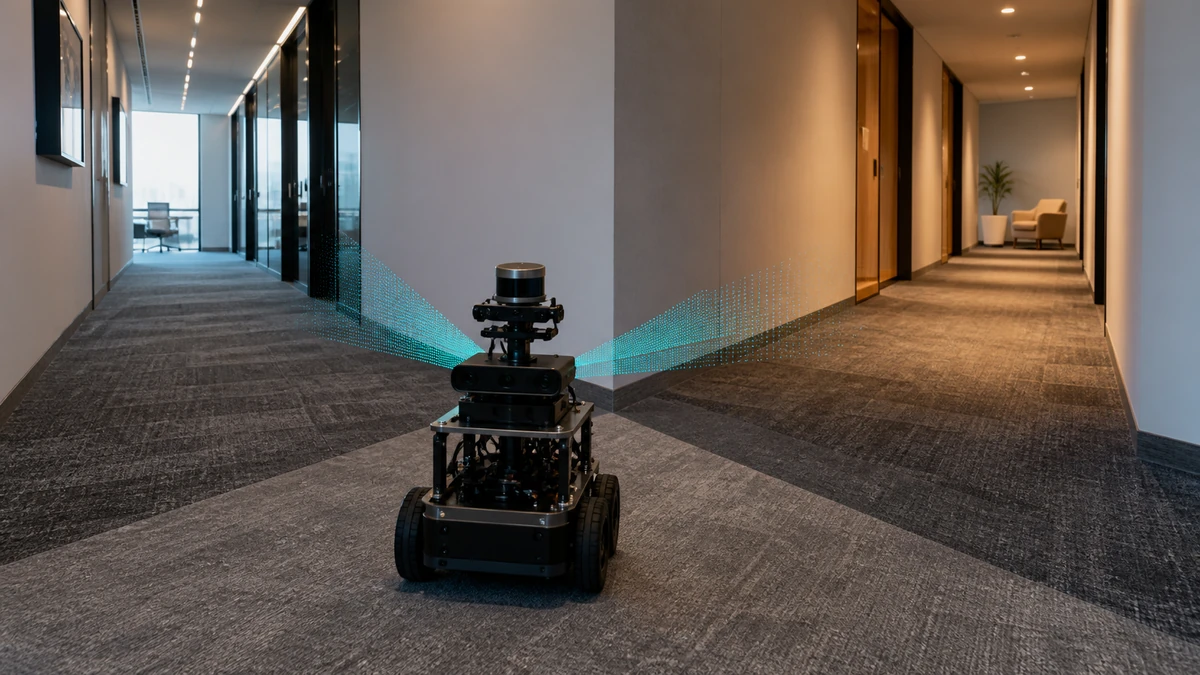
Facebook (META ) har nylig utviklet en algoritme som forbedrer en AI-agents evne til å navigere i en omgivelse, og lar agenten bestemme den korteste ruten gjennom nye omgivelser uten å ha tilgang til en kart. Mens mobile roboter vanligvis har en kart programmert inn i dem, kan den nye algoritmen som Facebook har designet muligens enable creation av roboter som kan navigere i omgivelser uten å ha behov for kart.
Ifølge en post skapt av Facebook-forskere, er en stor utfordring for robotnavigasjon å gi AI-systemer evnen til å navigere gjennom nye omgivelser og nå programmerede destinasjoner uten en kart. For å møte denne utfordringen, skapte Facebook en forsterkingslæring-algoritme distribuert over flere lærende. Algoritmen ble kalt desentralisert distribuert proximal policy-optimisering (DD-PPO). DD-PPO fikk bare kompassdata, GPS-data og tilgang til en RGB-D-kamera, men var ifølge rapporten i stand til å navigere i en virtuell omgivelse og nå et mål uten noen kartdata.
Ifølge forskerne, ble agentene trent i virtuelle omgivelser som kontorbygninger og hus. Den resulterende algoritmen var i stand til å navigere i en simuleringsindoor-omgivelse, velge den riktige grenen i en sti og raskt gjenopprette feil hvis den valgte feil sti. Resultatene fra den virtuelle omgivelsen var lovende, og det er viktig at agentene kan navigere disse vanlige omgivelsene på en pålitelig måte, ettersom en agent i den virkelige verden kan skade seg selv eller omgivelsene hvis den feiler.
Facebook-forskningsgruppen forklarte at fokus for deres prosjekt var assistive roboter, da korrekt og pålitelig navigasjon for assistive roboter og AI-agenter er essensielt. Forskningsgruppen forklarte også at navigasjon er essensielt for en rekke assistive AI-systemer, fra roboter som utfører oppgaver rundt huset til AI-drevne enheter som hjelper mennesker med visuelle funksjonsnedsettelser. Forskningsgruppen argumenterte også for at AI-skaperne bør gå bort fra å bruke kart generelt, da kart ofte er utdatert så snart de er tegnet, og i den virkelige verden er omgivelsene konstant i endring og utvikling.
Som TechExplore rapporterte, brukte Facebook-forskningsgruppen den åpne AI Habitat-plattformen, som enablet dem til å trene inkarnerte agenter i fotorealistiske 3-D-omgivelser på en effektiv måte. Haven ga tilgang til en samling av simuleringsomgivelser, og disse omgivelsene er realistiske nok til at dataene generert av AI-modellen kan brukes i virkelige tilfeller. Douglas Heaven i MIT Technology Review forklarte intensiteten i modellens trening:
“Facebook trente boter i tre dager inne i AI Habitat, en fotorealistisk virtuell kopi av interiøret i en bygning, med rom og korridorer og møbler. I den tiden tok de 2,5 milliarder skritt – det tilsvarer 80 års menneskelig erfaring.”
På grunn av den ekstreme kompleksiteten i treningsoppgaven, rapporterte forskerne at de fjernet de svake lærende underveis i treningsprosessen for å påskynde treningsprosessen. Forskningsgruppen håper å kunne videreutvikle sin nåværende modell og skape algoritmer som kan navigere komplekse omgivelser ved å bruke bare kamera-data, og droppe GPS-data og kompass. Grunnen til dette er at GPS-data og kompass-data ofte kan være feil eller utilgjengelige innendørs.
Ettersom teknologien ennå ikke er testet utendørs og har problemer med å navigere over lange avstander, er utviklingen av algoritmen et viktig skritt i utviklingen av den neste generasjonen av roboter, spesielt leveringsdrone og roboter som opererer i kontor eller hjem.





