
Robotica en fysieke AI
Gedraaide robots navigeren complexe doolhoven zonder mens of software

 Voeg Unite.AI toe aan je voorkeursbronnen op Google
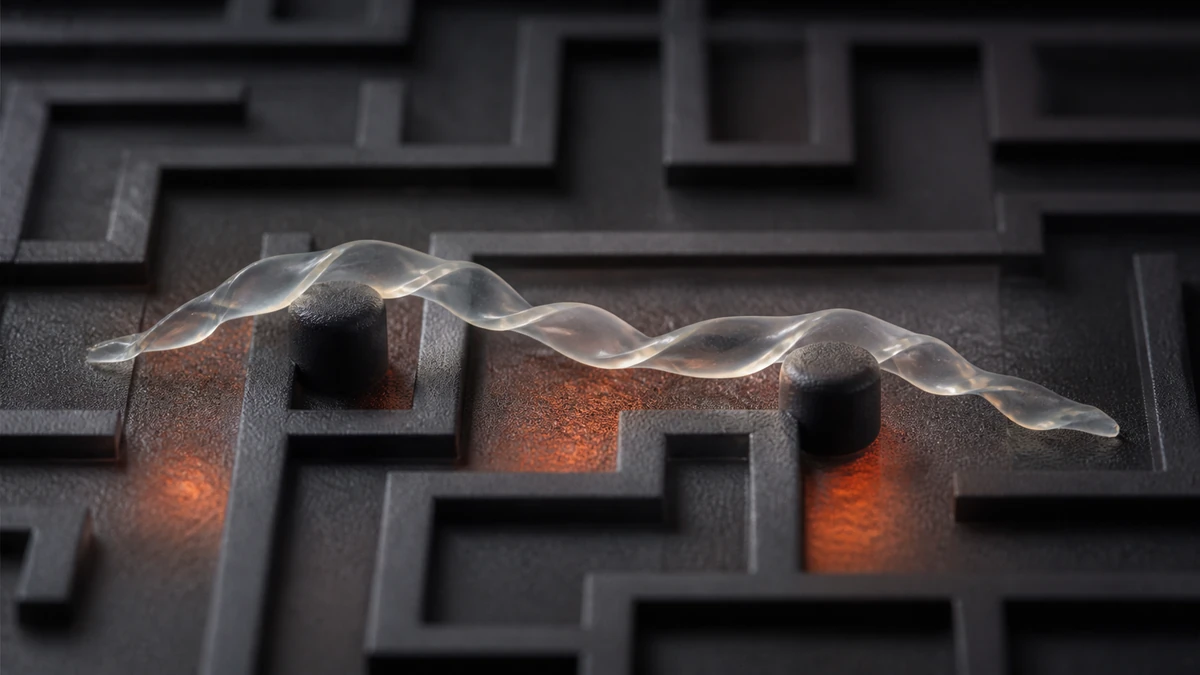
Een team van onderzoekers aan de North Carolina State University en de University of Pennsylvania heeft zachte robots ontwikkeld die complexe omgevingen kunnen navigeren zonder menselijke interventie of computersoftware.
Het artikel met de titel “Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments” is gepubliceerd in de Proceedings of the National Academy of Sciences.
Fysieke intelligentie demonstreren
Jie Yin is de corresponderende auteur van het onderzoeksartikel en associate professor in mechanische en lucht- en ruimtevaarttechniek aan NC State.
“Deze zachte robots demonstreren een concept dat ‘fysieke intelligentie’ wordt genoemd, wat betekent dat het constructieontwerp en slimme materialen de zachte robot in staat stellen om verschillende situaties te navigeren, in plaats van computationele intelligentie,” zegt Yin.
De zachte robots werden gebouwd met vloeibare kristal-elastomeren in de vorm van een gedraaid lint. Wanneer het lint op een oppervlak wordt geplaatst dat ten minste 55 graden Celsius is, trekt het deel van het lint dat het oppervlak raakt samen. Tegelijkertijd blijft het deel van het lint dat aan de lucht is blootgesteld hetzelfde. Dit resulteert in een rollende beweging, en naarmate het oppervlak warmer wordt, rolt de robot sneller.
“Dit is eerder gedaan met gladde staven, maar die vorm heeft een nadeel – wanneer het een object tegenkomt, draait het eenvoudigweg op zijn plaats,” zegt Yin. “De zachte robot die we hebben gemaakt in de vorm van een gedraaid lint is in staat om deze obstakels te overwinnen zonder enige menselijke of computerinterventie.”
Navigeren zonder software bereiken
De robot kan dit op twee manieren doen. Wanneer een einde van het lint een object tegenkomt, draait het een beetje om het obstakel te omzeilen. Wanneer het centrale deel van de robot een object tegenkomt, klapt het plotseling om, wat een snelle vrijgave van opgeslagen vervormingsenergie is die het lint een beetje doet springen en zich opnieuw oriënteren voordat het landt. Het lint kan meer dan één keer omklappen voordat het de juiste oriëntatie vindt om het obstakel te omzeilen.
“In die zin is het veel zoals de robotstofzuigers die veel mensen in hun huizen gebruiken,” zegt Yin. “Behalve dat de zachte robot die we hebben gemaakt energie uit zijn omgeving haalt en zonder enige computerprogrammering werkt.”
Yao Zhao is de eerste auteur van het artikel en een postdoctorale onderzoeker aan NC State.
“De twee acties, draaien en omklappen, die de robot in staat stellen om obstakels te omzeilen, variëren geleidelijk met de plaats van het contact,” zegt Zhao. “De krachtigste omklapbeweging treedt op als een object het centrum van het lint raakt. Maar het lint zal nog steeds omklappen als een object het lint raakt weg van het centrum, het is alleen minder krachtig. En hoe verder je van het centrum bent, hoe minder uitgesproken de omklapbeweging, totdat je het laatste vijfde deel van de lengte van het lint bereikt, die geen omklapbeweging produceert.”
Het team van onderzoekers voerde meerdere experimenten uit om te laten zien hoe de lint-achtige robot een verscheidenheid aan doolhof-achtige omgevingen kan navigeren. Ze toonden ook aan dat de zachte robots effectief zouden werken in woestijnomgevingen omdat ze kunnen klimmen en afdalen op hellingen van los zand.
“Dit is interessant en leuk om naar te kijken, maar belangrijker nog, het biedt nieuwe inzichten in hoe we zachte robots kunnen ontwerpen die in staat zijn om warmte-energie uit natuurlijke omgevingen te halen en zich zelfstandig door complexe, ongestructureerde omgevingen zoals wegen en ruige woestijnen te bewegen,” zegt Yin.
Het artikel is ook mede geschreven door NC State-promovendi Yinding Chi, Yaoye Hong en Yanbin Li, evenals Shu Yang, die de Joseph Bordogna-hoogleraar Materials Science and Engineering is aan de University of Pennsylvania.



