
Robotica en fysieke AI
Softwaremodel maakt “transport” robots slimmer

 Voeg Unite.AI toe aan je voorkeursbronnen op Google
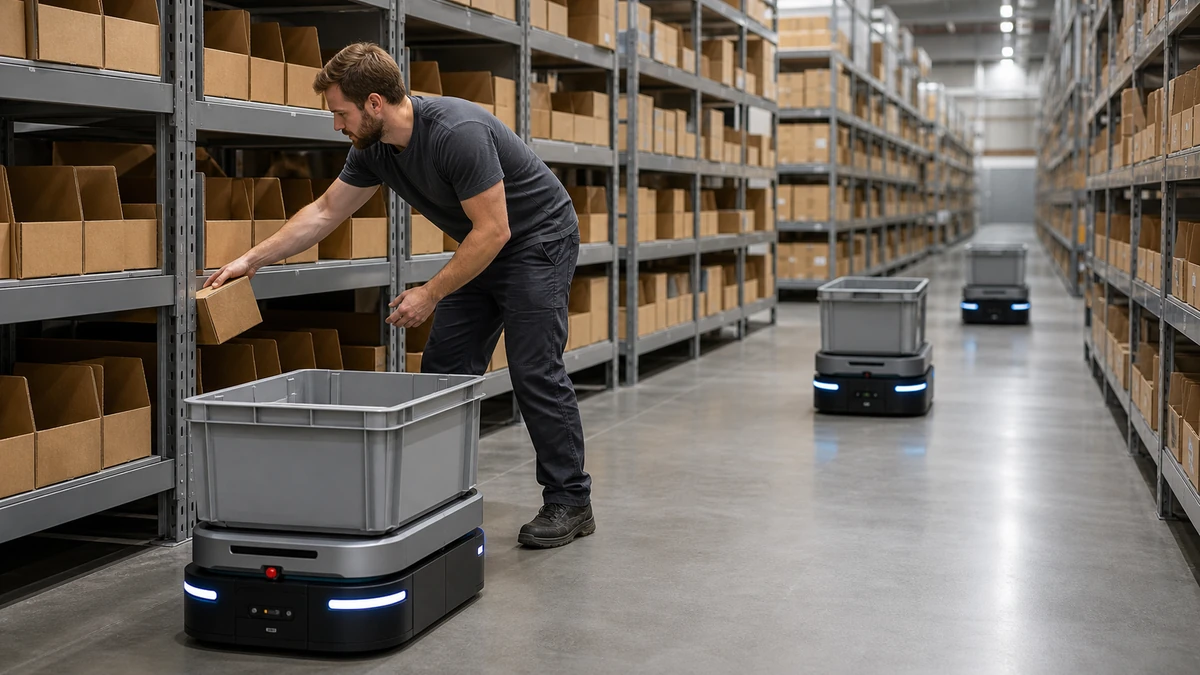
Teams van mensen en robots die samenwerken, zullen in de toekomst vaker voorkomen in verschillende industrieën. Bijvoorbeeld, menselijke en geautomatiseerde werknemers kunnen samenwerken om online bestellingen te verwerken door intelligent te bewegen in een magazijn, artikelen te selecteren voor verzending.
Onderzoekers aan de University of Missouri brengen ons dichter bij deze realiteit door een softwaremodel te ontwikkelen dat is ontworpen om “transport” robots slimmer te maken.
Het onderzoek met de titel “Collaborative order picking with multiple pickers and robots: Integrated approach for order batching, sequencing and picker-robot routing” is gepubliceerd in de International Journal of Production Economics.
Optimalisatie van de samenwerking tussen mensen en robots
Sharan Srinivas is een assistent-professor met een gezamenlijke aanstelling in de afdeling Industrial and Manufacturing Systems Engineering en de afdeling Marketing.
“Robotttechnologie bestaat al”, zei Srinivas. “Ons doel is om deze technologie zo efficiënt mogelijk te gebruiken door middel van planning. We stellen vragen zoals ‘gegeven een lijst met artikelen om te pakken, hoe optimaliseer je de routeplanning voor de menselijke pickers en robots?’ of ‘hoeveel artikelen moet een robot pakken in een bepaalde ronde?’ of ‘in welke volgorde moeten de artikelen worden verzameld voor een bepaalde robotronde?’ Ook hebben we een soortgelijke set vragen voor de menselijke werknemer. Het meest uitdagende deel is het optimaliseren van het samenwerkingsplan tussen de menselijke pickers en robots.”
Een groot deel van de menselijke inspanning en arbeidskosten in dit proces komt voort uit het vervullen van online bestellingen. Robottbedrijven proberen het proces te optimaliseren door samenwerkingsrobots te ontwikkelen, vaak aangeduid als cobots of autonome mobiele robots (AMRs). Deze bots kunnen in verschillende omgevingen werken, zoals een magazijn of distributiecentrum, en zijn meestal uitgerust met sensoren en camera’s die helpen bij de navigatie. Het nieuwe model zal resulteren in een snellere vervulling van klantbestellingen door belangrijke beslissingen of vragen met betrekking tot samenwerkingsorderpicking te optimaliseren.
“De robot is intelligent, dus als hij wordt geïnstrueerd om naar een bepaalde locatie te gaan, kan hij het magazijn navigeren en geen werknemers of andere obstakels raken onderweg”, zei Srinivas.
Geen vervanging voor menselijke werknemers
Srinivas is gespecialiseerd in data-analyse en operations research. Volgens de professor zijn AMRs niet ontworpen om menselijke werknemers te vervangen. In plaats daarvan zullen ze samenwerken om de efficiëntie van het ordervervulproces te verhogen. Bijvoorbeeld, de bots kunnen helpen om bestellingen sneller te vervullen dan een menselijke werknemer. Tegelijkertijd zullen menselijke werknemers nog steeds nodig zijn om artikelen van de planken te pakken en op de robots te plaatsen, die ze vervolgens naar een aangewezen afleverpunt in het magazijn zullen transporteren.
“Het enige nadeel is dat deze robots geen goede grijpvaardigheden hebben”, zei Srinivas. “Maar mensen zijn goed in het grijpen van artikelen, dus we proberen de sterkte van beide bronnen te benutten – de menselijke werknemers en de samenwerkingsrobots. Dus, wat gebeurt in dit geval is dat de mensen op verschillende punten in het magazijn staan, en in plaats van dat één werknemer door de hele gang loopt om meerdere artikelen te pakken, komt de robot naar de menselijke werknemer en pakt de menselijke werknemer een artikel en plaatst het op de robot. Daardoor hoeft de menselijke werknemer zich niet in te spannen om grote karren met zware artikelen door het hele magazijn te verplaatsen.”
Srinivas zegt ook dat een toekomstige toepassing van de software kan worden toegepast in andere locaties, zoals supermarkten, binnen drie tot vijf jaar. De robots kunnen bestellingen vervullen terwijl ze tussen het publiek navigeren.


