AI 모델 및 플랫폼
팀이 새로운 라이더 시스템을 개발하여 자율 주행 안전성 개선

 Unite.AI를 Google의 선호 소스에 추가
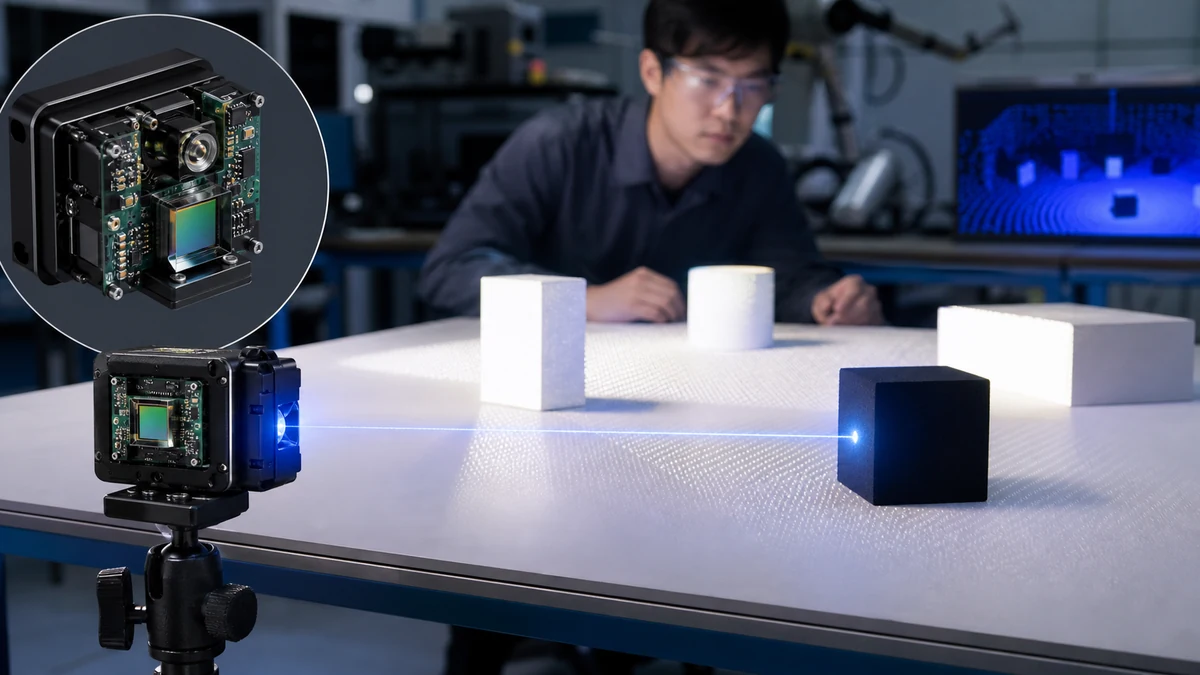
일본 교토 대학의 Susumu Noda가 이끄는 조사 팀은 새로운 비기계적 3D 라이더 시스템을 Optica에 설명했습니다. 새로운 시스템은 손바닥 안에 들어갈 수 있으며 부실 반사 물체의 거리를 측정하고 물체의 운동을 자동으로 추적할 수 있습니다.
“우리의 라이더 시스템을 사용하면 로봇과 차량이 동적 환경에서 부실 반사 물체를 잃지 않고 안정적으로 안전하게 탐색할 수 있습니다.”라고 노다さんは 말합니다. “예를 들어, 이 기술을 차량에 통합하면 자율 주행이 더 안전해질 것입니다.”
연구자들이 고유한 칩 기반 광원인 이중 변조 광자결정 레이저(DM-PCSEL)를 개발함으로써 새로운 시스템이 가능해졌습니다. 이 발전은 궁극적으로 온칩, 전고체 3D 라이더 시스템의 개발로 이어질 수 있습니다.
“DM-PCSEL은 비기계적, 전자적으로 제어되는 빔 스캐닝과 플래시 라이더에서 사용되는 플래시 조명을 통합하여 단일 플래시로 전체 3D 이미지를 획득합니다.”라고 노다さんは 말합니다. “이 고유한 광원은 움직이는 부품이나 대형 외부 광학 요소 없이 플래시와 스캐닝 조명을 모두 달성할 수 있습니다.”
스캐닝과 플래시 조명의 결합
라이더 시스템은 레이저 빔을 사용하여 물체를 조명하고 빔이 여행하고 반사하고 돌아오는 시간을 측정하여 거리를 계산합니다. 그러나 현재 사용되고 개발 중인 대부분의 라이더 시스템은 빔을 스캔하기 위해 모터와 같은 움직이는 부품에 의존하여 체적이 크고 비용이 많이 들고 신뢰할 수 없습니다.
플래시 라이더는 비기계적인 접근 방식으로 단일 광범위한 확산 빔을 사용하여 시야각 내의 모든 물체의 거리를 평가합니다. 그러나 플래시 라이더 시스템은 낮은 반사율로 인해 부실 반사 물체의 거리를 측정할 수 없습니다. 또한 플래시 빔을 생성하기 위해 외부 렌즈와 광학 요소가 필요하여 시스템이 커집니다.
연구자들은 이러한 제한을 극복하기 위해 DM-PCSEL 광원을 개발했습니다. 광원에는 30°×30° 시야각을 조명할 수 있는 플래시 소스와 100개의 狭い 레이저 빔으로 점 조명을 제공하는 빔 스캐닝 소스가 포함됩니다.
연구자들은 DM-PCSEL을 3D 라이더 시스템에 통합하여 광범위한 플래시 조명을 사용하여 여러 물체의 거리를 동시에 측정하고 부실 반사 물체를 더 집중된 빔으로 선택적으로 조명할 수 있었습니다. 연구자들은 거리 측정과 부실 반사 물체의 운동을 자동으로 추적하기 위해 ToF 카메라를 설치하고 빔 스캐닝 조명을 사용하는 소프트웨어를 개발했습니다.
부실 반사 물체의 거리 측정
“우리의 DM-PCSEL 기반 3D 라이더 시스템을 사용하면 고반사 및 부실 반사 물체를 동시에 측정할 수 있습니다.”라고 노다さんは 말합니다. “레이저, ToF 카메라 및 시스템을 작동하기 위해 필요한 모든 구성 요소는紧凑한 방식으로 조립되어 총 시스템 크기는 비즈니스 카드보다 작습니다.”
연구자들은 실험실의 테이블에 부실 반사 물체를 배치하여 새로운 시스템을 시연했습니다. 또한 시스템이 부실 반사 물체를 자동으로 인식하고 선택적 조명을 통해 그들의 운동을 추적할 수 있음을 보여주었습니다.
팀은 이제 로봇과 차량의 자율 이동과 같은 실제 응용 프로그램에서 시스템을 시연할 계획입니다.