
로보틱스 및 피지컬 AI
로봇 기술자들이 자율 보행 로봇 외골격 개발 중

 Unite.AI를 Google의 선호 소스에 추가
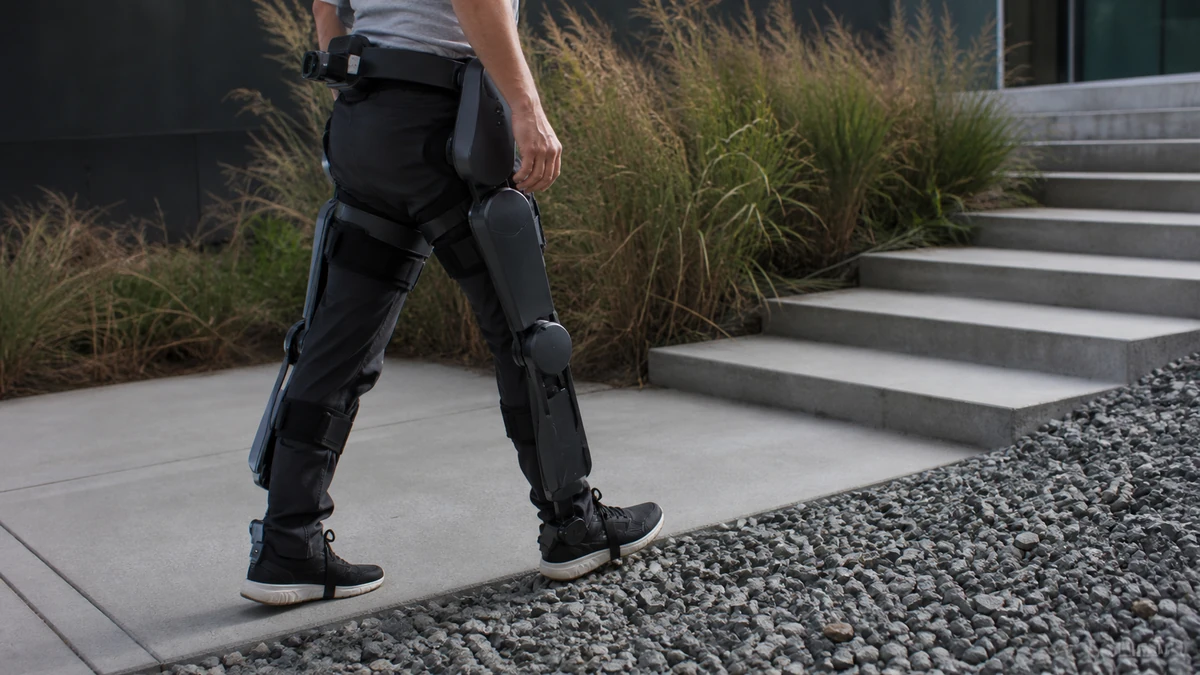
워터루 대학의 로봇 기술자들은 로봇 기술 분야의 다음 큰 발전 중 하나인 자율 보행 로봇 외골격을 개발 중이다. 새로운 기술은 인공 지능(AI)을 사용하여 사고하고 움직이는 의족 다리를 포함한다.
최근 개발된 시스템은 사람들의 보행 방식을 관찰하고 움직임을 조정하여 주변 환경을 모방하기 위해 인공 지능과 컴퓨터 비전의 조합을 사용한다.
이 연구는 IEEE Transactions on Medical Robotics and Bionics 저널에 발표되었다. 이는 더 긴 연구 논문 시리즈의 일부였으며, “로봇 외골격과 의족의 에너지 재생을 위한 서서 앉는 생체 역학 시뮬레이션”이라는 제목이다.
브로코슬라브 라쇼프스키는 시스템 디자인 엔지니어링 분야의 박사 과정 학생이다. 그는 현재 대학에서 ExoNet 연구 프로젝트를 이끌고 있다.
“우리는 로봇 외골격에 비전을 제공하여 스스로 제어할 수 있도록 하고 있다”고 라쇼프스키는 말했다.
현재 외골격 다리는 모터에 의해 제어되지만, 사용자가 스마트폰 애플리케이션 또는 조이스틱을 통해 수동으로 제어해야 하므로 이상적이지 않다.
“그것은 불편하고 인지적으로 요구되는 작업이다”라고 라쇼프스키는 말했다. “새로운 보행 활동을 수행하려면 항상 멈추고 스마트폰을 꺼내서 원하는 모드를 선택해야 한다.”
인공 지능과 웨어러블 카메라
이 시스템을 개선하고 이러한 제한을 극복하기 위해 연구 팀은 외골격에 사용자를 장착하고 웨어러블 카메라를 사용했다. 또한 인공 지능 컴퓨터 소프트웨어를 최적화하여 비디오 피드를 효율적으로 처리하고 정확하게 인식하여 계단, 문, 환경의 다양한 측면과 같은 장애물을 인식할 수 있다.
연구 팀은 이제 모터에 지시를 보낼 계획으로, 로봇 외골격을 더욱 인상적으로 만들 것이다. 이를 달성하면 계단을 오르고 다양한 장애물을 피할 수 있을 것이다. 또한 사용자의 현재 움직임과 앞으로의 지형을 분석하여 적절한 조치를 취할 수 있을 것이다.
라쇼프스키는 존 맥피, 생체 기계 시스템 역학의 캐나다 연구 의장인 엔지니어링 교수의 지도를 받고 있다.
“우리의 제어 접근 방식은 인간의 생각을 필요로 하지 않을 수 있다”라고 라쇼프스키는 말했다. “자율 주행 자동차와 마찬가지로 우리는 스스로 걸을 수 있는 자율 외골격과 의족을 설계하고 있다.”
연구자들의 또 다른 목표는 인간의 움직임을 통해 자체 충전되는 배터리를 사용하여 로봇 골격의 모터를 위한 에너지 효율성을 개선하는 것이다.
외골격 발전
연구 팀의 새로운 연구는 외골격의 개발을 다음 단계로 끌고 간다. 최근 몇 년 동안 이 분야에서 다양한 발전이 있었다. 예를 들어, 혼다는 2019년에 인간의 힘을 강화하기 위한 외골격을 개발 중이라고 발표했다. 同时, 일본에서는 노동자들이 노화에도 불구하고 계속 일할 수 있도록 외골격을 착용하고 있다..
그러나 자율 보행 로봇 골격은 훨씬 더 어려운 것을 달성하는 것이므로, 이것은 매우 흥미롭고 가치 있는 새로운 발전이다.


