
로보틱스 및 피지컬 AI
구석을 볼 수 있는 새로운 카메라 개발

 Unite.AI를 Google의 선호 소스에 추가
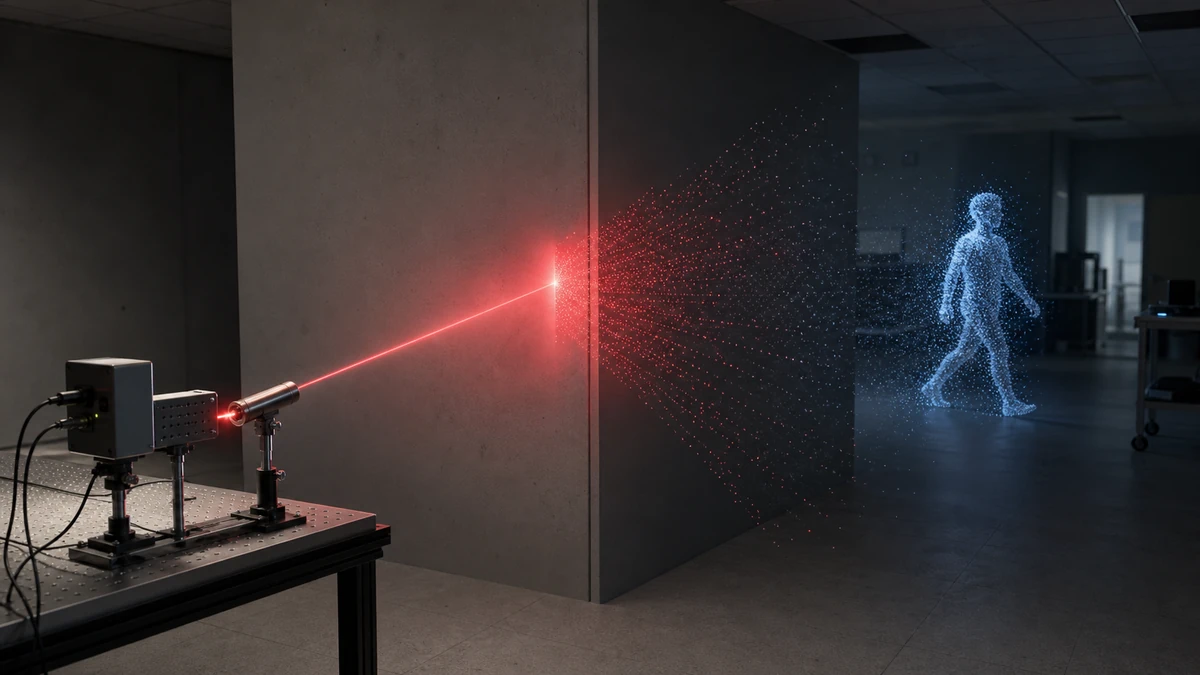
스坦포드 대학의 전기공학 석사 과정 학생인 David Lindell와 그의 팀은 구석을 볼 수 있는 카메라를 개발했다. 그들은 새로운 기술을 테스트할 때, Lindell은 빈 방에서 높은 가시성을 가진 트랙 슈트를 입고 움직였다. 그들은 Lindell에서 멀리 떨어진 벽을 향한 카메라를 가지고 있었고, 강력한 레이저를 사용하여 Lindell의 모든 동작을 볼 수 있었다. 레이저는 Lindell 주변의 벽에 반사된 단일 광子の 빛을 사용하여 이미지를 재구성했다. 새로 개발된 카메라는 고급 센서와 처리 알고리즘을 사용했다.
스坦포드 대학의 전기공학 조교수인 Gordon Wetzstein은 새로운 기술에 대해 말했다.
“사람들은 인간과 같은 카메라를 만들기 위해 자율적인 고양이와 로봇과 같은 응용 프로그램에 대해 이야기하지만, 우리는 그 이상의 시스템을 만들고 싶다”라고 그는 말했다. “우리는 3D로, 구석을 돌아가며, 가시광선 스펙트럼을 넘어서 볼 수 있는 시스템을 만들고 싶다”.
테스트된 카메라 시스템은 8월 1일 SIGGRAPH 2019 컨퍼런스에서 발표될 것이다.
팀은 이미 과거에 유사한 구석 카메라를 개발했지만, 이 카메라는 더 많은 표면에서 더 많은 빛을 캡처할 수 있다. 또한 더 넓고 더远한 곳을 볼 수 있으며, 시야 밖의 움직임을 모니터링할 수 있다. 그들은 이러한 “초인간적 시각 시스템”이 자율 주행 자동차와 로봇에서 사용되어 더 안전하게 작동할 수 있기를 바라고 있다.
팀의 주요 목표 중 하나는 시스템을 실제로 사용할 수 있도록 만드는 것이다. 그들은 자율 주행 자동차 비전 시스템에서 이미 사용되는 하드웨어, 스캔 및 이미지 처리 속도, 이미징 스타일을 사용한다. 주요 차이점은 새로운 시스템이 다양한 표면의 반사된 빛을 캡처할 수 있다는 것이다. 이전에 시야 밖의 물체를 볼 수 있는 시스템은 강하고 일정한 빛을 반사하는 물체만을 볼 수 있었다.
이 기술을 개발하는 데 도움이 된 주요 발전은 지난 해 사용한 레이저보다 10,000배 더 강력한 레이저이다. 이 레이저는 관심 있는 점의 반대편 벽을 스캔한다. 빛은 벽에서 반사되어 장면의 물체에 충돌하고 다시 벽과 카메라 센서로 돌아온다. 센서는 레이저 빛의 작은 반사된 점을 감지하고 팀이 개발한 알고리즘으로 보낸다. 알고리즘은 점을 해석하여 이미지를 재구성한다.
“레이저가 스캔하는 것을 볼 때, 아무 것도 보이지 않는다”라고 Lindell은 말했다. “이 하드웨어를 사용하면 우리는 시간을 느리게 만들고 이러한 빛의 궤적을 나타낼 수 있다. 거의 마법처럼 보인다”.
새로운 시스템은 4프레임당 초당으로 스캔할 수 있으며, 컴퓨터 그래픽스 처리 장치가 향상된 기능으로 60프레임당 초당으로 장면을 재구성할 수 있다.
팀은 다른 분야에서 영감을 얻었다. 예를 들어, 지구 지층 아래에 있는 것을 볼 수 있는 지진 이미징 시스템이 있다. 이 시스템은 지구 지층에 반사된 음파를 사용하여 지구 표면 아래에 있는 것을 볼 수 있다. 알고리즘은 숨겨진 물체에 반사된 빛을 해석하기 위해 재구성된다.
카네기 멜런 대학의 조교수이자 이전에 Wetzstein의 연구실에서 연구원으로 일한 Matthew O’Toole은 새로운 기술에 대해 말했다.
“다른 영역에서 사용되는 많은 아이디어가 있습니다. 지진学, 인공위성 이미징, 합성 개구 레이더와 같은 기술이 구석을 돌아가며 볼 수 있는 데 적용될 수 있습니다”라고 그는 말했다. “우리는 이러한 분야에서 조금씩 가져와서 언젠가 그들에게 다시 줄 수 있기를 바랍니다”.
팀의 다음 단계는 자율 연구 자동차에서 시스템을 테스트하는 것이다. 또한 의료 이미징과 운전자가 직면하는 시각적 조건의 문제를 해결하는 데 사용될 수 있는지 확인하고 싶다. 예를 들어, 안개, 비, 모래폭풍, 눈과 같은 조건이다.


