
Robotiikka ja fyysinen AI
Robottimehiläiset: Tutkijat kehittävät kaikkiin suuntiin lentävän robotin

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
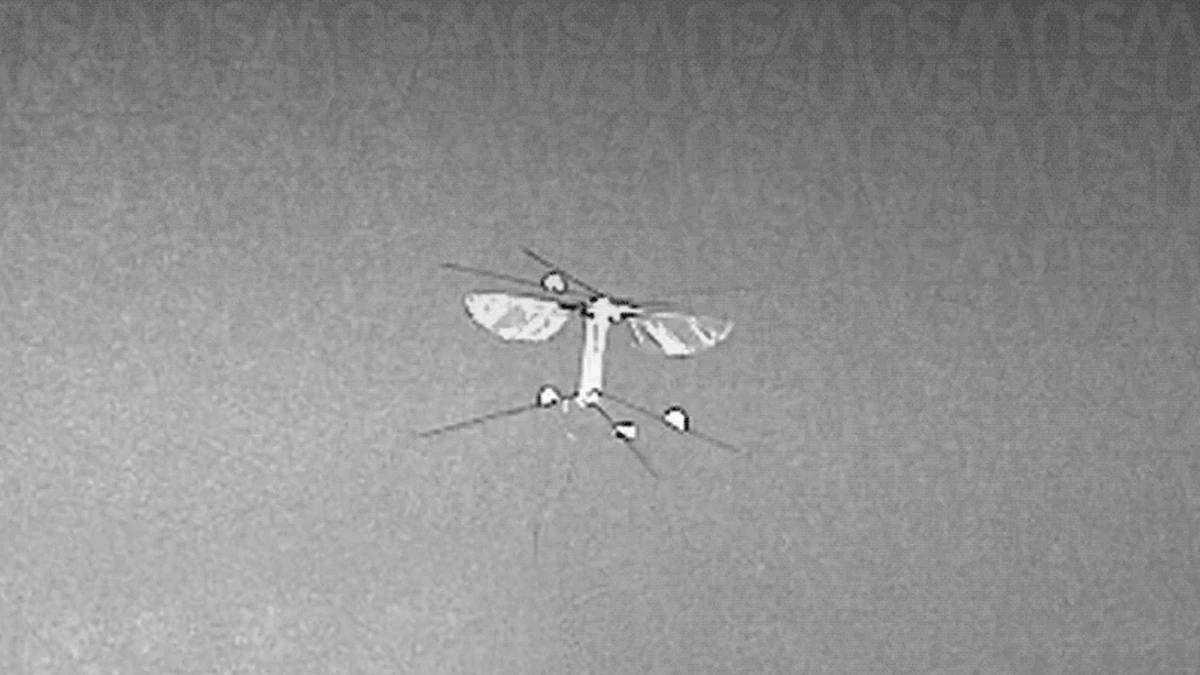
Maailman ensimmäisenä tutkijat Washingtonin osavaltion yliopistossa (WSU) ovat suunnitelleet robottimehiläisen nimeltä Bee++, joka kykenee vakaaseen lentoon kaikkiin suuntiin, mukaan lukien monimutkainen pystyakselin ympäri tapahtuva kiertoliike eli yaw. Tämä mielenkiintoinen läpimurto robotiikan alalla, joka on mahdollistunut innovatiivisen suunnittelun ja monimutkaisten ohjausalgoritmien yhdistelmän ansiosta, tarjoaa monia mahdollisia sovelluksia esimerkiksi keinotekoiseen pölyttämiseen, ympäristön seurantaan ja etsintä- ja pelastustöihin.
Bee++ -prototyyppi, joka on valmistettu neljästä hiilikuitu- ja mylar-siivekkeestä ja neljästä kevyestä toimilaitteesta, joista jokainen ohjaa siipeä, edustaa merkittävää edistystä robotiikassa. Se on ensimmäinen, joka on saavuttanut kuusi vapauden astetta, joita havaitaan lentävissä hyönteisissä. Tiimi, jota johtaa WSU:n kone- ja materiaalitekniikan laitoksen Flaherty-apulaisprofessori Néstor O. Pérez-Arancibia, julkaisi tutkimuksensa IEEE Transactions on Robotics -julkaisussa ja esitti tuloksensa IEEE:n kansainvälisessä robotti- ja automaatiokonferenssissa.
“Tutkijat ovat yrittäneet kehittää keinotekoisia lentäviä hyönteisiä yli 30 vuoden ajan”, sanoi Pérez-Arancibia. Näiden pienten robottien luominen vaatii sekä ainutlaatuista suunnittelua että edistyneiden ohjainten kehittämistä, jotka jäljittelevät hyönteisen aivojen toimintaa. “Se on sekoitus robottisuunnittelua ja ohjausta”, hän lisäsi korostamalla “keinotekoisten aivojen” luomisen tärkeyttä näille pienille roboteille.
Useiden rajoitusten voittaminen
WSU-tiimin ensimmäinen luomus oli kaksi siipeä omaava robotti-mehiläinen. Se kuitenkin oli rajoitettu liikkeissään. Rajoituksen voittamiseksi Pérez-Arancibia ja hänen tohtoriopiskelijansa rakensivat nelisiipisen robotin, joka oli tarpeeksi kevyt nouseakseen lentoon vuonna 2019. Robotti pystyi suorittamaan monimutkaisia liikkeitä, kuten nyökkimistä ja kallistumista, räpyttämällä siipiään erilaisin kuvioin.
Yaw-ohjauksen lisääminen aiheutti kuitenkin merkittävän haasteen. “Jos et voi ohjata yawia, olet erittäin rajoitettu”, sanoi Pérez-Arancibia selittäen, että ilman sitä robotit pyörivät hallitsemattomasti, menettävät fokusensa ja törmäilevät. Hän korosti, että kaikki liikkeen asteet ovat erittäin tärkeitä väistöliikkeiden tai objektien seuraamisen kannalta.
Hyönteisistä saadun inspiraation ansiosta tiimi esitteli suunnittelun, jossa siivet räpyttivät kulmassa olevassa tasossa. He myös lisäsivät siipien räpyttelytaajuuden 100:sta 160 kertaan sekunnissa. “Osa ratkaisusta oli robotin fyysinen suunnittelu, ja keksimme myös uuden suunnittelun ohjaimelle – aivolle, joka kertoo robotille, mitä tehdä”, hän lisäsi.
95 milligramman painoisena ja 33 millimetrin siipien kärkivälillä Bee++ on suurempi kuin oikeat mehiläiset ja on tällä hetkellä vain kykeneväinen itsenäiseen lentoon noin viisi minuuttia kerrallaan. Mutta nämä rajoitukset eivät ole lannistaneet tiimiä. He työskentelevät kehittääkseen muita hyönteisroboteja, kuten ryömijöitä ja vesimittareita.
Bee++:n kehitys, joka on ilmentymä biomimikryn ja innovaation arvosta, on saanut tukeaan useilta organisaatioilta, mukaan lukien National Science Foundation, DARPA, WSU Foundation ja Palouse Club WSU:n Cougar Cage -ohjelman kautta. Tämän uraauurtavan työn ansiosta robotiikan tulevaisuus näyttää valoisalta, täynnä lupaavia uusia läpimurtoja.



