Robótica e IA física
Investigadores pueden controlar y reconfigurar robots suaves de forma remota

 Añade Unite.AI a tus fuentes preferidas en Google
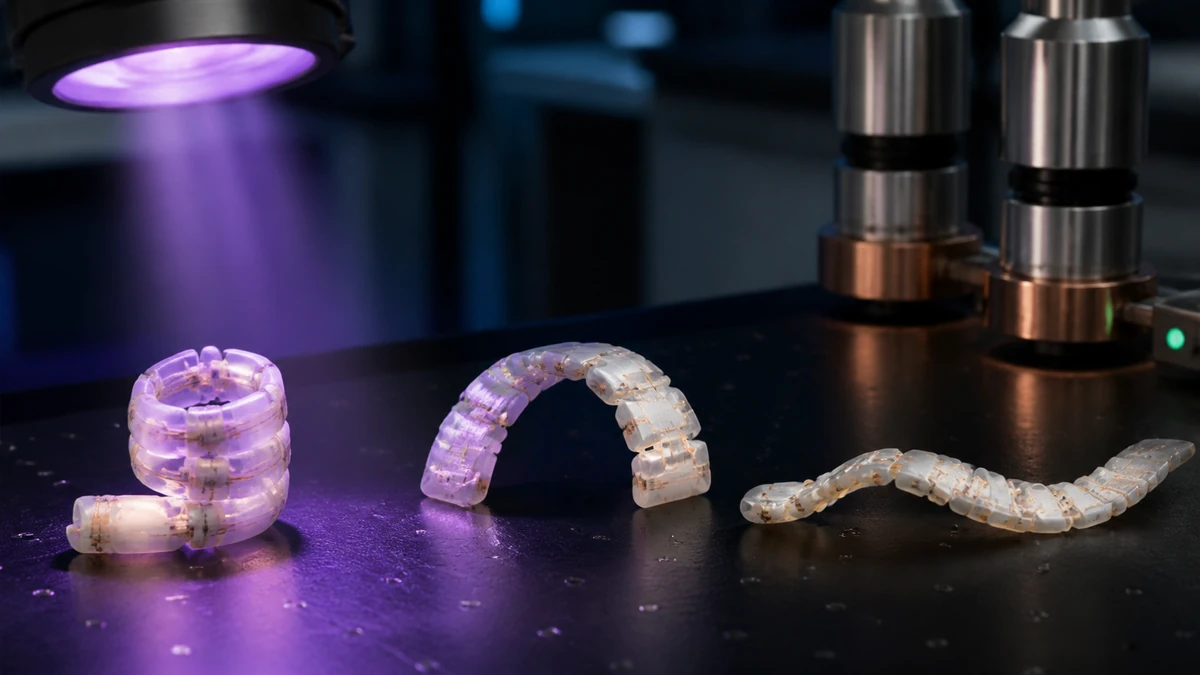
Investigadores de la Universidad Estatal de Carolina del Norte y la Universidad de Elon han desarrollado una nueva técnica para controlar y reconfigurar robots suaves de forma remota. Fueron capaces de controlar los robots, bloquearlos en una posición y reconfigurarlos para que puedan adoptar diferentes formas. El equipo de investigadores pudo desarrollar esto con el uso de luz y campos magnéticos.
Joe Tracy, uno de los profesores de ciencia y ingeniería de materiales en la Universidad Estatal de Carolina del Norte y autor del artículo sobre la nueva investigación, habló sobre los desarrollos.
“Estamos particularmente emocionados con la reconfigurabilidad”, dijo. “Al ingeniar las propiedades del material, podemos controlar el movimiento del robot suave de forma remota; podemos hacer que mantenga una forma determinada; podemos devolver el robot a su forma original o modificar aún más su movimiento; y podemos hacer todo esto de manera repetida. Todas esas cosas son valiosas, en términos de la utilidad de esta tecnología en biomedicina o aerospacio”.
Los robots suaves que los investigadores utilizaron se crearon a partir de un polímero que contenía partículas de hierro magnético. Normalmente, este tipo de material no es flexible y mantiene su forma. Lo que es diferente sobre el material que los investigadores utilizaron es que cuando lo calentaron utilizando luz de un diodo emisor de luz (LED), el polímero se volvió maleable.
Los investigadores luego utilizaron un campo magnético para cambiar y controlar la forma del robot suave de forma remota. Una vez que el robot adoptó la forma que los investigadores deseaban, retiraron la luz del LED. Una vez que se retiró la luz, el robot se volvió rígido nuevamente. Esta vez, estaba en la nueva forma. Luego se reaplicó la luz del LED y se retiró el campo magnético. En ese momento, los robots suaves pudieron regresar a su forma original. Si no querían que el robot regresara a su forma original, podían aplicar la luz nuevamente y utilizar el campo magnético para crear aún más formas.
Estos robots suaves maleables tienen el potencial de ser utilizados para muchas cosas diferentes. Los investigadores pudieron utilizarlos para levantar y transportar objetos, y también se utilizaron como vigas.
Jessica Liu, la primera autora del artículo, habló sobre la nueva técnica.
“No estamos limitados a configuraciones binarias, como un agarre que esté abierto o cerrado”, dijo. “Podemos controlar la luz para asegurarnos de que un robot mantenga su forma en cualquier punto”.
Los investigadores también crearon un modelo computacional. Esto puede ser utilizado para crear un proceso de diseño de robots suaves más rápido y eficiente. Pueden ajustar la forma del robot, el grosor del polímero, la cantidad de partículas de hierro en el polímero y el tamaño y la dirección del campo magnético. Todo esto se puede hacer antes de construir el prototipo.
“Los siguientes pasos incluyen optimizar el polímero para diferentes aplicaciones”, dijo Joe Tracy. “Por ejemplo, ingeniar polímeros que respondan a diferentes temperaturas para satisfacer aplicaciones específicas”.
El artículo de los investigadores se publicó en la revista Science Advances. Se titula “Reconfiguración controlada fototérmica y magnéticamente de compuestos de polímeros para robots suaves”.
Los coautores incluyen a Jonathan Gillen, ex estudiante de pregrado en la Universidad Estatal de Carolina del Norte; Sumeet Mishra, ex estudiante de doctorado en la Universidad Estatal de Carolina del Norte; y Benjamin Evans, profesor asociado de física en la Universidad de Elon.