
Ρομποτική και φυσική AI
Ρομποτικές μέλισσες: ερευνητές ανέπτυξαν ιπτάμενο ρομπότ που κινείται προς όλες τις κατευθύνσεις

 Προσθέστε το Unite.AI στις προτιμώμενες πηγές σας στο Google
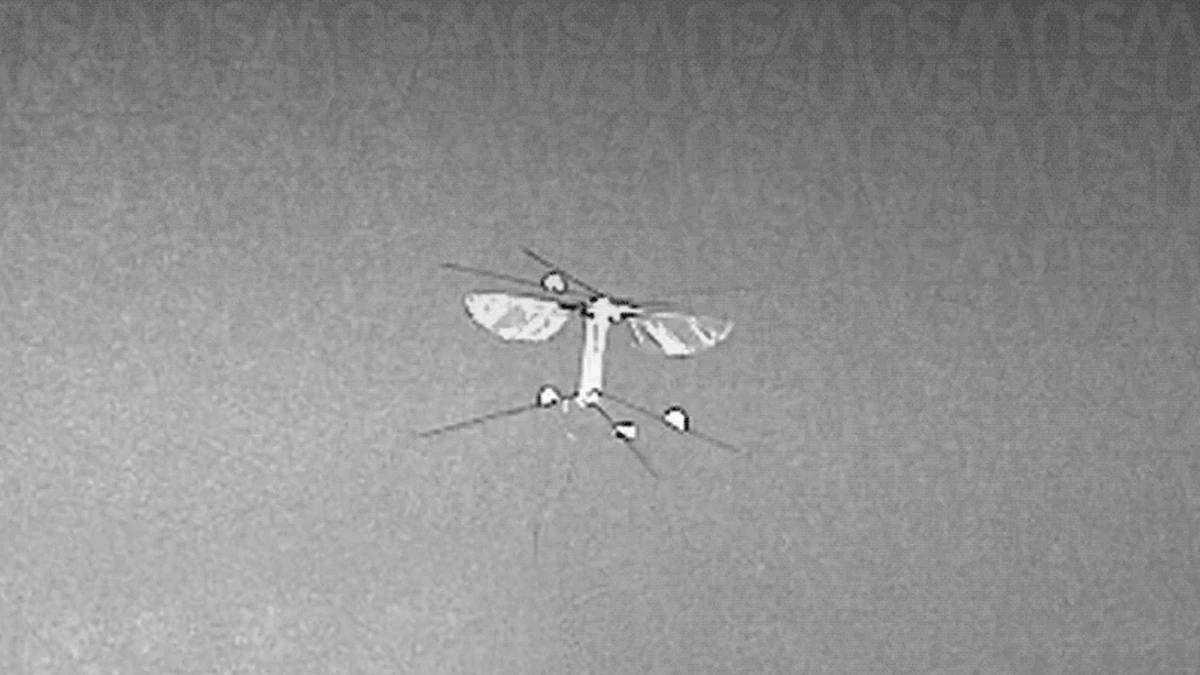
Σε μια παγκόσμια πρωτιά, ερευνητές στο Πολιτειακό Πανεπιστήμιο της Ουάσινγκτον (WSU) έχουν σχεδιάσει μια ρομποτική μέλισσα, που ονομάζεται Bee++, ικανή για σταθερή πτήση σε όλες τις κατευθύνσεις, συμπεριλαμβανομένης της περίπλοκης στροφής που ονομάζεται yaw. Αυτή η συναρπαστική πρόοδος στον τομέα της ρομποτικής, που ενεργοποιήθηκε από μια σύγκλιση καινοτόμου σχεδίασης και σύνθετων αλγορίθμων ελέγχου, έχει πολλές πιθανές εφαρμογές που κυμαίνονται από την τεχνητή επικονίαση μέχρι την περιβαλλοντική παρακολούθηση και τις προσπάθειες έρευνας και διάσωσης.
Το πρωτότυπο Bee++, κατασκευασμένο με τέσσερις πτέρυγες από ανθρακονήματα και Mylar και τέσσερις ελαφρούς ενεργοποιητές, κάθε ένας από τους οποίους ελέγχει μια πτέρυγα, αντιπροσωπεύει μια σημαντική πρόοδο στη ρομποτική. Είναι το πρώτο του είδους που επιτυγχάνει τους έξι βαθμούς ελευθερίας κίνησης που παρατηρούνται στα ιπτάμενα έντομα. Η ομάδα με ηγεσία του Néstor O. Pérez-Arancibia, Flaherty αναπληρωτή καθηγητή στο Τμήμα Μηχανικής και Υλικών του WSU, δημοσίευσε την έρευνά της στο IEEE Transactions on Robotics και παρουσίασε τα ευρήματά τους στη Διεθνή Διάσκεψη IEEE για Ρομποτική και Αυτοματοποίηση.
“Οι ερευνητές προσπαθούν να αναπτύξουν τεχνητά ιπτάμενα έντομα για περισσότερα από 30 χρόνια”, είπε ο Pérez-Arancibia. Η δημιουργία αυτών των μικρών ρομπότ απαιτεί όχι μόνο μια μοναδική σχεδίαση αλλά και την ανάπτυξη προηγμένων ελεγκτών που μιμούνται τη λειτουργία του εγκεφάλου ενός εντόμου. “Είναι ένα μείγμα ρομποτικής σχεδίασης και ελέγχου”, πρόσθεσε, τονίζοντας τη σημασία της δημιουργίας ενός ‘τεχνητού εγκεφάλου’ για αυτά τα μικρά ρομπότ.
Ξεπερνώντας πολλούς περιορισμούς
Η πρώτη δημιουργία της ομάδας του WSU ήταν μια ρομποτική μέλισσα με δύο πτέρυγες. Ωστόσο, ήταν περιορισμένη στις κινήσεις της. Για να αντιμετωπίσουν αυτόν τον περιορισμό, ο Pérez-Arancibia και οι διδακτορικοί φοιτητές του κατασκεύασαν ένα ρομπότ με τέσσερις πτέρυγες αρκετά ελαφρύ για να απογειωθεί το 2019. Το ρομπότ μπορούσε να εκτελέσει σύνθετους ελιγμούς πρόνευσης και διατοιχισμού, χτυπώντας τις πτέρυγές του σε διαφορετικά μοτίβα.
Η ενσωμάτωση του ελέγχου yaw, ωστόσο, παρουσίασε μια σημαντική πρόκληση. “Εάν δεν μπορείτε να ελέγξετε το yaw, είστε πολύ περιορισμένοι”, είπε ο Pérez-Arancibia, εξηγώντας ότι χωρίς αυτό, τα ρομπότ σπινάρονται εκτός ελέγχου, χάνουν την εστίασή τους και συντρίβονται. Τόνισε ότι όλες οι βαθμίδες κίνησης είναι κρίσιμες για τους ελιγμούς αποφυγής ή την παρακολούθηση αντικειμένων.
Λαμβάνοντας έμπνευση από τα έντομα, η ομάδα εισήγαγε μια σχεδίαση όπου οι πτέρυγες χτυπούν σε ένα κεκλιμένο επίπεδο. Αυξήθηκε επίσης η συχνότητα χτυπήματος των πτερύγων από 100 σε 160 φορές το δευτερόλεπτο. “Μέρος της λύσης ήταν η φυσική σχεδίαση του ρομπότ, και επίσης εφευρέσαμε μια νέα σχεδίαση για τον ελεγκτή — τον εγκέφαλο που λέει στο ρομπότ τι να κάνει”, πρόσθεσε.
Με βάρος 95 mg και άνοιγμα πτερύγων 33 χιλιοστών, το Bee++ είναι μεγαλύτερο από τις πραγματικές μέλισσες και επί του παρόντος μόνο ικανό για αυτόνομη πτήση για περίπου πέντε λεπτά κάθε φορά. Αλλά αυτοί οι περιορισμοί δεν έχουν σβήσει το πνεύμα της ομάδας. Εργάζονται για την ανάπτυξη άλλων τύπων εντόμων ρομπότ, συμπεριλαμβανομένων ερπόντων ρομπότ και ρομπότ που μιμούνται έντομα τα οποία κινούνται στην επιφάνεια του νερού.
Η ανάπτυξη του Bee++, μια ενσάρκωση της αξίας της βιομιμήσεως και της καινοτομίας, έχει υποστηριχθεί από διάφορες οργανώσεις, συμπεριλαμβανομένης του Εθνικού Ιδρύματος Επιστημών των ΗΠΑ, DARPA, του Ιδρύματος WSU και του Palouse Club μέσω του προγράμματος Cougar Cage του WSU. Με αυτή την πρωτοποριακή εργασία, το μέλλον της ρομποτικής φαίνεται φωτεινό, γεμάτο με την υπόσχεση ακόμα περισσότερων πρωτοποριακών ανακαλύψεων.



