
Ρομποτική και φυσική AI
Επανάσταση στην υποθαλάσσια εξερεύνηση: Το Pleobot του Πανεπιστημίου Μπράουν αποκαλύπτει τα μυστικά των ωκεανών

 Προσθέστε το Unite.AI στις προτιμώμενες πηγές σας στο Google
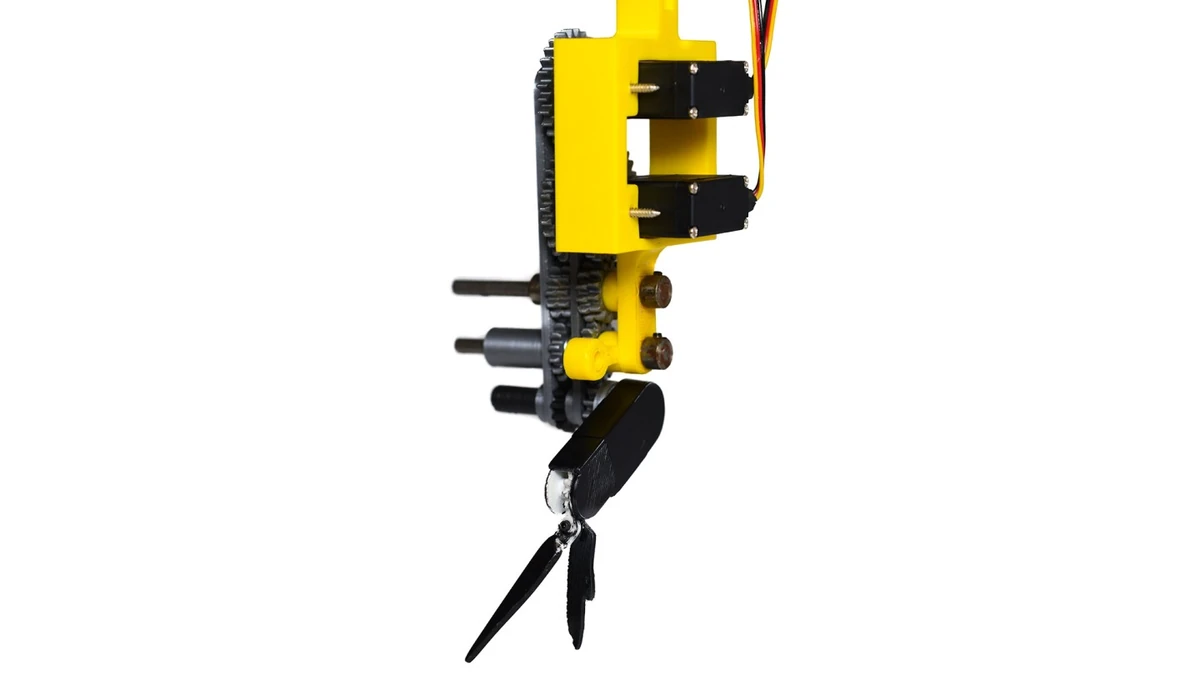
Φανταστείτε ένα σύνθετο δίκτυο διασυνδεδεμένων, αυτοκαθοδηγούμενων ρομπότ. Λειτουργούν σε συμφωνία, όπως ένα περίπλοκο υδάτινο μπαλέτο, πλοηγώντας στα σκοτεινά βάθη των ωκεανών, εκτελώντας λεπτομερείς επιστημονικές έρευνες και αποστολές αναζήτησης και διάσωσης. Αυτή η μελλοντικό όραμα είναι πιο κοντά στην πραγματικότητα, χάρη στους ερευνητές στο Πανεπιστήμιο Μπράουν, οι οποίοι πρωτοπορούν στην ανάπτυξη ενός νέου τύπου υποθαλάσσιων ρομπότ. Μια τέτοια ρομποτική πλατφόρμα, που ονομάζεται Pleobot, είναι το αστέρι της πρόσφατης μελέτης τους που δημοσιεύθηκε στο Scientific Reports.
Τα krill, αυτά τα μικρά καρκινοειδή που αποτελούν ένα κρίσιμο μέρος των θαλάσσιων οικοσυστημάτων, είναι εξαιρετικοί κολυμβητές με εξαιρετικές ικανότητες σε ευελιξία, επιτάχυνση και στροφή. Οι εξαιρετικές αθλητικές ικανότητές τους έχουν εμπνεύσει τους ερευνητές στο Πανεπιστήμιο Μπράουν να αναπτύξουν το Pleobot – μια ρομποτική πλατφόρμα που αποτελείται από τρία αρθρωτά τμήματα που μιμούνται τον μεταχρονικό τρόπο κολύμβησης που χαρακτηρίζει τα krill.
“Το Pleobot μας επιτρέπει μια ασύγκριτη ανάλυση και έλεγχο για να ερευνήσουμε όλα τα χαρακτηριστικά της κολύμβησης των krill που τη βοηθούν να ξεχωρίσει στην πλοήγηση υπό την θάλασσα”, λέει η Sara Oliveira Santos, υποψήφια διδάκτωρ στο Τμήμα Μηχανικής του Πανεπιστημίου Μπράουν και η βασική συγγραφέας της μελέτης.
Η ερευνητική ομάδα στοχεύει να χρησιμοποιήσει το Pleobot ως ένα ολοκληρωμένο εργαλείο για να κατανοήσει την κολύμβηση των krill και να εκμεταλλευτεί το δυναμικό των 100 εκατομμυρίων ετών εξέλιξης για να σχεδιάσει καλύτερα ρομπότ για την πλοήγηση των ωκεανών.
Μηχανική του Pleobot: Μιμούμενη τα Θαύματα της Κολύμβησης των Krill
Το έργο Pleobot είναι μια διεθνής συνεργασία μεταξύ του Πανεπιστημίου Μπράουν και του Universidad Nacional Autónoma de México. Μαζί, αποκωδικοποιούν τα μυστικά του πώς τα krill, γνωστά ως μεταχρονικοί κολυμβητές, πλοηγούνται σε σύνθετα θαλάσσια περιβάλλοντα και εκτελούν μεγάλες κατακόρυφες μεταναστεύσεις άνω των 1.000 μέτρων δύο φορές την ημέρα – που ισοδυναμούν με το να στοιβάζουν τρία κτήρια Empire State.
“Έχουμε στιγμιότυπα των μηχανισμών που χρησιμοποιούν για να κολυμπήσουν αποτελεσματικά, αλλά δεν έχουμε ολοκληρωμένα δεδομένα”, εξηγεί ο Nils Tack, μεταδιδακτορικός συνεργάτης στο εργαστήριο Wilhelmus στο Πανεπιστήμιο Μπράουν.
Η ομάδα έχει κατασκευάσει και προγραμματίσει το Pleobot για να μιμείται με ακρίβεια τις κινήσεις των ποδιών των krill και να αλλάζει το σχήμα των εξαρτημάτων, παρέχοντας μια νέα, πιο λεπτομερή κατανόηση των αλληλεπιδράσεων υγρού-δομής στο επίπεδο των εξαρτημάτων.
Πρωτοπορώντας το Μέλλον των Αυτόνομων Υποθαλάσσιων Οχημάτων
Σύμφωνα με τους ερευνητές, η μεταχρονική τεχνική κολύμβησης επιτρέπει στα krill να πραγματοποιούν ελιγμούς εξαιρετικά αποτελεσματικά, εμφανίζοντας μια ακολουθιακή ανάπτυξη των κολυμβητικών ποδιών τους σε μια κυματική κίνηση. Αυτό το χαρακτηριστικό είναι κάτι που πιστεύουν ότι θα μπορούσε να ενσωματωθεί σε μελλοντικά συστήματα σμήνους. Η Monica Martinez Wilhelmus, Επίκουρη Καθηγήτρια Μηχανικής στο Πανεπιστήμιο Μπράουν, δηλώνει: “Η κατανόηση των αλληλεπιδράσεων υγρού-δομής στο επίπεδο των εξαρτημάτων θα μας επιτρέψει να λαμβάνουμε ενημερωμένες αποφάσεις για μελλοντικές σχεδιαστικές αποφάσεις.
Τα μελλοντικά ρομποτικά σμήνη θα μπορούσαν να χαρτογραφήσουν τους ωκεανούς της Γης, να συμμετάσχουν σε εκτενείς αποστολές αναζήτησης και διάσωσης ή ακόμη και να εξερευνήσουν τους ωκεανούς των δορυφόρων στο ηλιακό μας σύστημα, όπως η Ευρώπη. Η Wilhelmus προσθέτει: “Οι συσσωματώσεις των krill είναι ένα εξαιρετικό παράδειγμα σμήνους στη φύση… Αυτή η μελέτη είναι το σημείο εκκίνησης του μακροπρόθεσμου ερευνητικού μας στόχου για την ανάπτυξη της επόμενης γενιάς αυτόνομων υποθαλάσσιων οχημάτων συλλογής δεδομένων.”
Η Σημασία του Σχεδιασμού του Pleobot
Η κατασκευή του Pleobot περιλαμβάνει μια διεπιστημονική ομάδα που ειδικεύεται στην υδροδυναμική, βιολογία και μηχατρονική. Τα εξαρτήματα του αποτελούνται κυρίως από τρισδιάστατα εκτυπώσιμα μέρη, και ο σχεδιασμός είναι ανοικτού κώδικα. Οι ερευνητές έχουν αναπαραγάγει την κίνηση ανοίγματος και κλεισμού των δίκλαδων πτερυγίων των krill, πιστεύεται ότι είναι για πρώτη φορά σε τέτοια πλατφόρμα. Το μοντέλο κατασκευάζεται σε δέκα φορές μεγαλύτερο μέγεθος από τα krill, τα οποία είναι συνήθως περίπου στο μέγεθος ενός συνδετήρα, επιτρέποντας μια πιο ακριβή παρατήρηση και ανάλυση.
“Στη δημοσιευμένη μελέτη, αποκαλύπτουμε την απάντηση σε έναν από τους πολλούς άγνωστους μηχανισμούς της κολύμβησης των krill: πώς παράγουν άνωση για να μην βυθίζονται ενώ κολυμπάνε μπροστά”, λέει η Oliveira Santos. “Μπορέσαμε να ανακαλύψουμε αυτόν τον μηχανισμό χρησιμοποιώντας το ρομπότ”, προσθέτει ο Yunxing Su, μεταδιδακτορικός συνεργάτης στο εργαστήριο. Ανακάλυψαν ότι μια περιοχή χαμηλής πίεσης στην πίσω πλευρά των κολυμβητικών ποδιών συνεισφέρει στην ενίσχυση της άνωσης κατά τη διάρκεια της φάσης ισχύος των κινούμενων ποδιών, μια κρίσιμη ανακάλυψη για την κατανόηση και την αναπαραγωγή της αποτελεσματικής κολύμβησης των krill.
Η πρωτοποριακή εργασία της ομάδας του Πανεπιστημίου Μπράουν με το Pleobot σηματοδοτεί ένα σημαντικό βήμα προς την ανάπτυξη της επόμενης γενιάς αυτόνομων υποθαλάσσιων οχημάτων συλλογής δεδομένων. Οι δυνατότητες φαίνονται τόσο εκτενείς όσο και οι ωκεανοί που προορίζονται να εξερευνήσουν αυτά τα ρομπότ.



