Ρομποτική και φυσική AI
Μια Νέα Αυγή στη Ρομποτική: Περιστροφή Αντικειμένων με βάση την Αφή

 Προσθέστε το Unite.AI στις προτιμώμενες πηγές σας στο Google
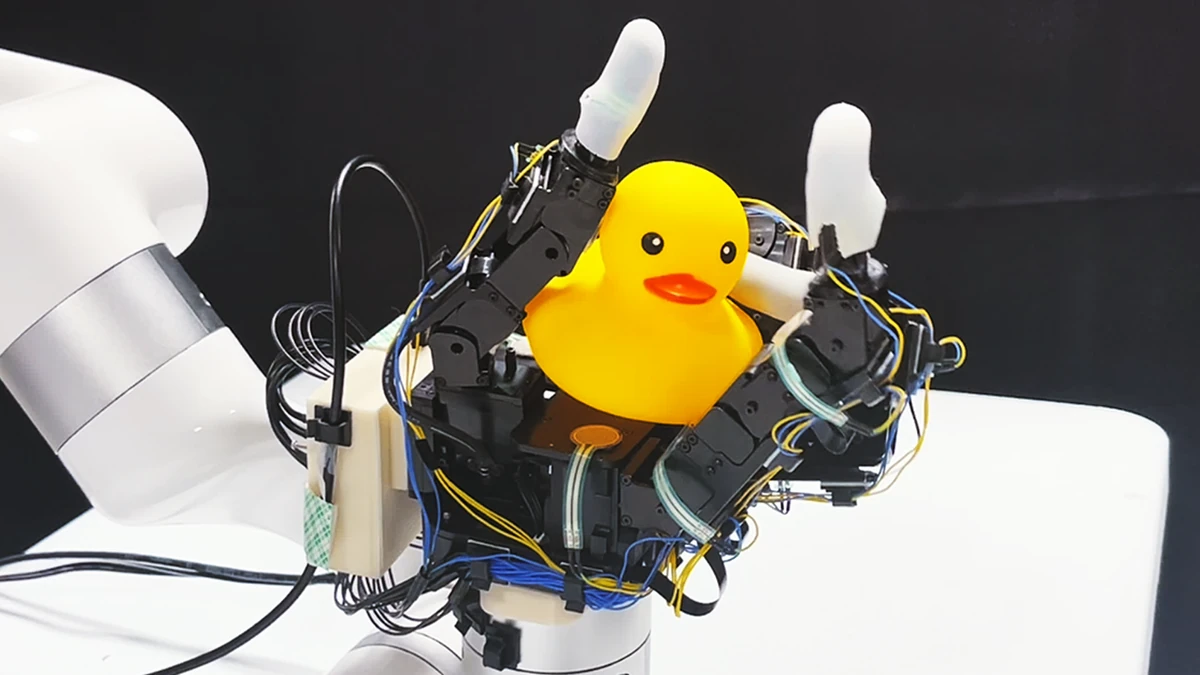
Σε μια πρωτοποριακή εξέλιξη, μια ομάδα μηχανικών στο Πανεπιστήμιο της Καλιφόρνιας στο Σαν Ντιέγκο (UCSD) έχει σχεδιάσει ένα ρομποτικό χέρι που μπορεί να περιστρέφει αντικείμενα χρησιμοποιώντας μόνο την αφή, χωρίς την ανάγκη για οπτική είσοδο. Αυτή η καινοτόμος προσέγγιση εμπνεύστηκε από τον εύκολο τρόπο που οι άνθρωποι χειρίζονται αντικείμενα χωρίς να χρειάζεται να τα βλέπουν.
Μια Προσέγγιση Αισθητήριας Αφής για τη Χειρισμό αντικειμένων
Η ομάδα εξόπλισε ένα ρομποτικό χέρι με τέσσερα δάκτυλα με 16 αισθητήρες αφής που διανέμονται σε όλη την παλάμη και τα δάκτυλα. Κάθε αισθητήρας, που κοστίζει περίπου 12 δολάρια, εκτελεί μια απλή λειτουργία: ανιχνεύει εάν ένα αντικείμενο τον αγγίζει ή όχι. Αυτή η προσέγγιση είναι μοναδική καθώς βασίζεται σε πολλούς φθηνούς αισθητήρες χαμηλής ανάλυσης αφής που χρησιμοποιούν απλά δυαδικά σήματα – άγγιγμα ή όχι – για να εκτελέσουν ρομποτική περιστροφή στο χέρι.
Σε αντίθεση, άλλες μέθοδοι εξαρτώνται από λίγους ακριβούς, υψηλής ανάλυσης αισθητήρες αφής που είναι προσαρτημένοι σε μια μικρή περιοχή του ρομποτικού χεριού, κυρίως στα ακροδάκτυλα. Ο Xiaolong Wang, καθηγητής ηλεκτρολόγων μηχανικών και μηχανικών υπολογιστών στο UC San Diego, ο οποίος ηγήθηκε της μελέτης, εξήγησε ότι αυτές οι προσεγγίσεις έχουν πολλούς περιορισμούς. Μειώνουν την πιθανότητα ότι οι αισθητήρες θα έρθουν σε επαφή με το αντικείμενο, περιορίζοντας την ικανότητα αίσθησης του συστήματος. Οι αισθητήρες αφής υψηλής ανάλυσης που παρέχουν πληροφορίες για την υφή είναι εξαιρετικά δύσκολο να προσομοιωθούν και είναι απαγορευτικά ακριβοί, καθιστώντας δύσκολο να χρησιμοποιηθούν σε πραγματικά πειράματα.
Η Δύναμη των Δυαδικών Σημάτων
“Δείχνουμε ότι δεν χρειαζόμαστε λεπτομέρειες για την υφή του αντικειμένου για να κάνουμε αυτή την εργασία. Χρειαζόμαστε μόνο απλά δυαδικά σήματα εάν οι αισθητήρες έχουν αγγίξει το αντικείμενο ή όχι, και αυτά είναι πολύ πιο εύκολο να προσομοιωθούν και να μεταφερθούν στον πραγματικό κόσμο”, είπε ο Wang.
Η ομάδα εκπαίδευσε το σύστημά της χρησιμοποιώντας προσομοιώσεις ενός εικονικού ρομποτικού χεριού που περιστρέφει μια ποικιλία αντικειμένων, συμπεριλαμβανομένων εκείνων με ακανόνιστες μορφές. Το σύστημα αξιολογεί ποιοι αισθητήρες στο χέρι αγγίζουν το αντικείμενο σε οποιοδήποτε δεδομένο χρόνο κατά τη διάρκεια της περιστροφής. Επίσης, αξιολογεί τις τρέχουσες θέσεις των αρθρώσεων του χεριού, καθώς και τις προηγούμενες ενέργειές τους. Χρησιμοποιώντας αυτές τις πληροφορίες, το σύστημα δίνει εντολή στο ρομποτικό χέρι ποια άρθρωση πρέπει να πάει σε ποιο σημείο στο επόμενο χρονικό σημείο.
Το Μέλλον της Ρομποτικής Χειρισμού
Οι ερευνητές δοκιμάσαν το σύστημά τους σε ένα πραγματικό ρομποτικό χέρι με αντικείμενα που το σύστημα δεν είχε συναντήσει ακόμη. Το ρομποτικό χέρι ήταν σε θέση να περιστρέφει μια ποικιλία αντικειμένων χωρίς να σταματά ή να χάνει τη λαβή του. Τα αντικείμενα περιελάμβαναν μια ντομάτα, μια πιπεριά, ένα δοχείο με φυστικοβούτυρο και ένα λαστιχένιο παπάκι-παιχνίδι, το οποίο ήταν το πιο δύσκολο αντικείμενο λόγω της μορφής του. Αντικείμενα με πιο σύνθετες μορφές πήραν περισσότερο χρόνο για να περιστραφούν. Το ρομποτικό χέρι μπορούσε επίσης να περιστρέφει αντικείμενα γύρω από διαφορετικούς άξονες.
Η ομάδα εργάζεται τώρα για την επέκταση της προσέγγισής τους σε πιο σύνθετες εργασίες χειρισμού. Αναπτύσσουν τεχνικές για να επιτρέψουν στα ρομποτικά χέρια να πιάνουν, να πετούν και να κάνουν ταχυδακτυλουργικούς χειρισμούς αντικειμένων, για παράδειγμα. “Ο χειρισμός μέσα στο χέρι είναι μια πολύ κοινή δεξιότητα που έχουμε οι άνθρωποι, αλλά είναι πολύ σύνθετη για τα ρομπότ να την κατακτήσουν”, είπε ο Wang. “Εάν μπορούμε να δώσουμε στα ρομπότ αυτή τη δεξιότητα, αυτό θα ανοίξει την πόρτα σε είδη εργασιών που μπορούν να εκτελέσουν.”
Αυτή η εξέλιξη σηματοδοτεί ένα σημαντικό βήμα προς τα εμπρός στο πεδίο της ρομποτικής, πιθανότατα ανοίγοντας τον δρόμο για ρομπότ που μπορούν να χειρίζονται αντικείμενα στο σκοτάδι ή σε οπτικά απαιτητικά περιβάλλοντα.