
Robotteknologi og fysisk AI
Forskere udvikler vanddrevet blød robot inspireret af søpindsvin

 Føj Unite.AI til dine foretrukne kilder på Google
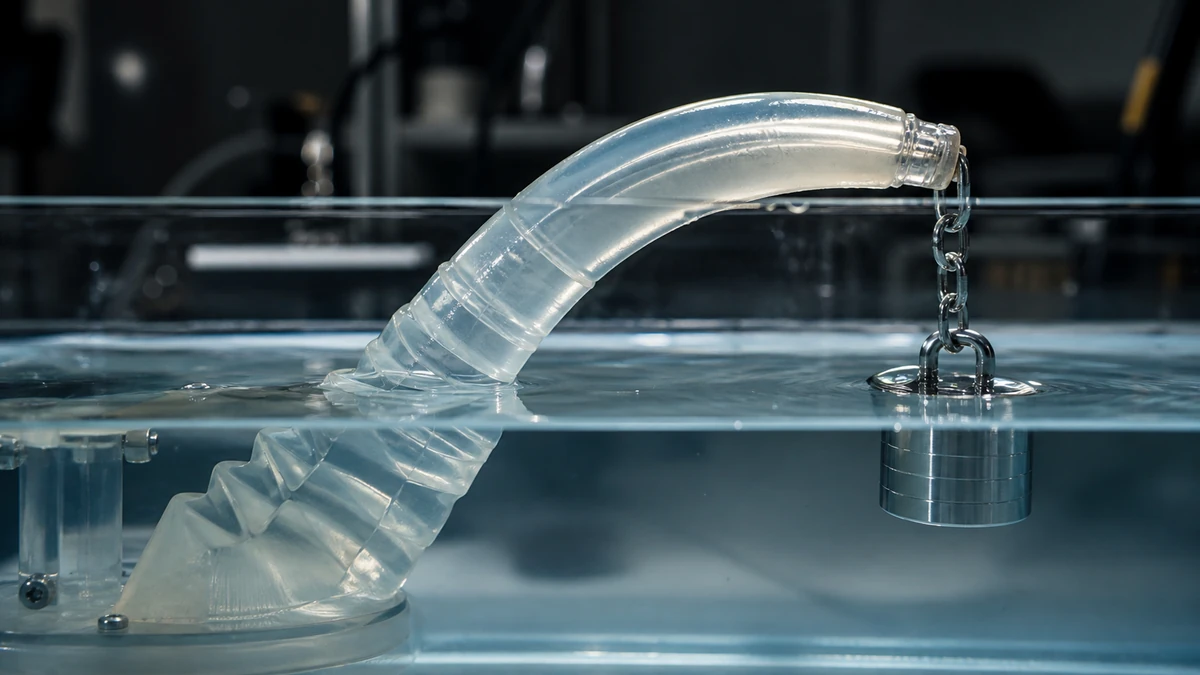
Et hold af forskere fra POSTECH’s afdeling for maskinteknik har udviklet en vanddrevet selvopererende blød aktuator, og den er hurtigere og stærkere end konventionelle bløde aktuatorer. Holdet blev ledet af professor Dong Sung Kim, Dr. Andrew Choi og Hyeonseok Han.
Forskningen blev offentliggjort i Journal of Materials Chemistry A.
MCT og søpindsvin
Den nye udvikling blev inspireret af det mutable collagenøse væv (MCT) fra søpindsvin. En søpindsvins krop består af MCT, som giver det mulighed for at hårdne eller bløde afhængigt af omgivelserne. Den elastiske modulus af søpindsvin kan ændre sig op til 10 gange på få sekunder, og det er dette, der giver dem mulighed for at passe gennem små revner eller blæse op for at true på rovdyr. De kan gøre dette ved at danne eller ødelægge hydrogenbindinger i collagenøse væv ved at kontrollere kemiske regulatorer.
Aktuatorer er stive og kan ændre deres fysiske tilstand ved at bruge elektriske signalændringer, ligesom en motor eller en kontakt. Nogle bløde aktuatorer kan derimod reagere på vand og bruge det som en energikilde. For bløde robotter, der kræver frihed i bevægelse, kan bløde aktuatorer hjælpe i denne henseende. Med det sagt er eksisterende bløde aktuatorer ofte skrøbelige og langsomme, hvilket betyder, at de ikke kan anvendes effektivt.
Overlegen i forhold til konventionelle bløde aktuatorer
Forskerne blev inspireret af MCT fra søpindsvin, som kan ændre form frit ved at reagere med vand. De udviklede herefter en aktuator, der er programmerbar og baseret på bulk PNIPAAm hydrogel, som er ekstremt fleksibel. Den demonstrerede en aktiveringskraft 200 gange større og 300 gange hurtigere end konventionelle bløde aktuatorer, der afhænger af vand som energikilde. Disse aktuatorer kan endda bruge vand som energikilde, når det er 80 grader celsius.
Gennem forskellige tests demonstrerede aktuatoren, at den var robust nok til at genskabe den oprindelige form, når den udsattes for 300% af trækstræning.
Ifølge holdet kunne denne aktuator anvendes i mange forskellige sektorer, herunder industri- og biomedicinske felter. Den kunne også gøre en forskel i industrirobotter, mere specifikt med gripper, der fungerer som et menneskearm og løfter materialer. Denne type robot kan også lukke sår og fungere som kunstige fingre.
“Den bløde robot aktiverer, når den kommer i kontakt med fugt og er fleksibel og formbar for at let tilpasse sig forskellige miljøer,” forklarede professor Dong Sung Kim. “Denne nyudviklede hydrogelaktuator er meget kraftfuld og aktiverer hurtigt for at muliggøre drift, selv på steder uden elektricitet ved at bruge kemisk energi.”
Forskningen blev støttet af Mid-career Researcher Program og Core Technology Biomedical Development Program, som er finansieret af Ministeriet for Videnskab og IKT og Nationalt Forskningsfond i Korea, samt Alchemist Project, som er finansieret af Ministeriet for Handel, Industri og Energi.
(NRC )


