
Robotteknologi og fysisk AI
Forskere udvikler blød robot-insekt med kunstige muskler

 Føj Unite.AI til dine foretrukne kilder på Google
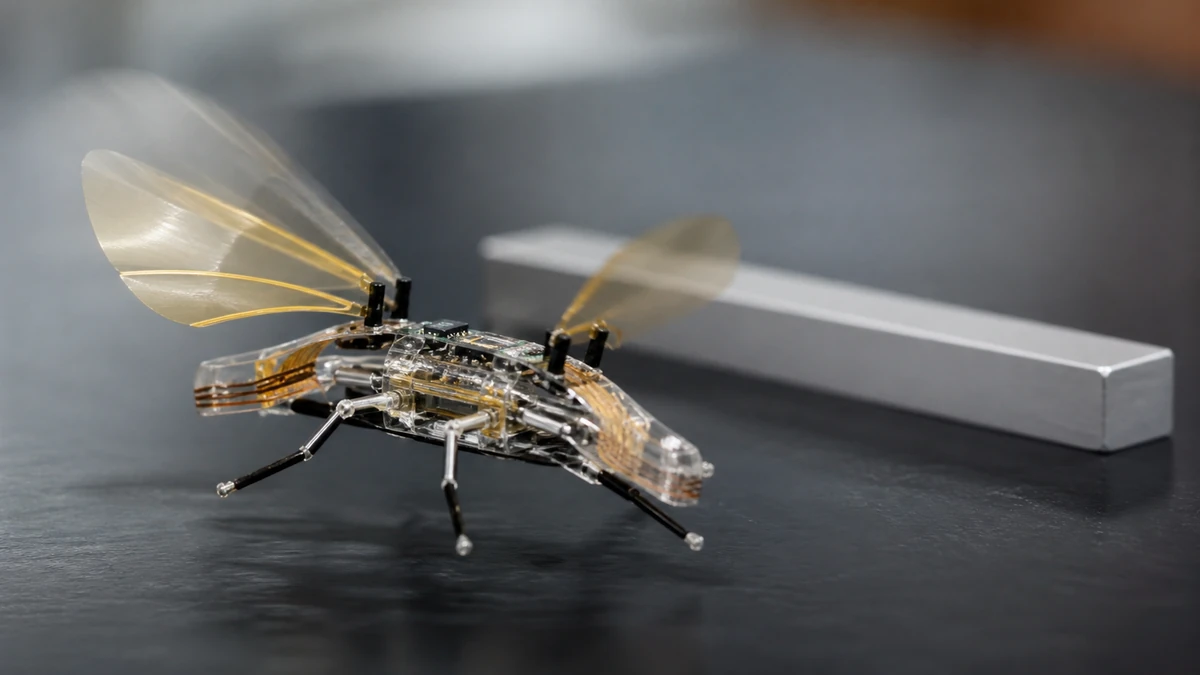
Forskere ved EPFL’s School of Engineering har udviklet en type blød robot-insekt, der har kunstige muskler, og som kan fremdrives med en hastighed på 3 cm per sekund.
De seneste fremskridt inden for både kunstig intelligens (AI) og robotteknologi bringer os nærmere en verden, som ikke kunne være blevet forudset. Det er en verden, der indeholder sådanne ting som sværme af robot-insekter.
Der var to forskellige versioner af den bløde robot-insekt, kaldet DEAnsect, udviklet af teamet. Den første var forbundet med ultra-tynde ledninger og er ekstremt robust. Den kan foldes sammen og kan endda fortsætte med at bevæge sig efter at være blevet ramt af en flueklap eller knust af en sko.
Den anden model, der blev udviklet af forskerne, er en ubundet model. Den er fuldstændigt trådløs og autonom og vejer mindre end 1 gram, selv når den bærer en batteri og alle dens elektroniske komponenter på ryggen. For hjernen på den intelligente robot-insekt er der en mikrocontroller, og øjnene er fotodioder. Dette giver den mulighed for at identificere sorte og hvide mønstre, og DEAnsect kan følge enhver linje, der er tegnet på jorden.
DEAnsect var et resultat af arbejdet udført af et team ved EPFL’s Soft Transducers Laboratory (LMTS). De arbejdede med Integrated Actuators Laboratory (LAI) og kolleger fra University of Cergy-Pontoise, Frankrig. Forskningen blev nyligt offentliggjort i Science Robotics.
DEAnsect har dielektriske elastomer-aktuatorer, eller DEAs. De er en type kunstig muskel, der er så tynd som et menneskehår, og som fremdrager insektet ved hjælp af vibrationer. DEAs er det, der gør den bløde robot-insekt så let og i stand til at bevæge sig hurtigt. DEAs hjælper også den bløde robot-insekt med at manøvrere forskellige miljøer, herunder bølgende overflader.
De kunstige muskler indeholder en elastomer-membran, der er placeret mellem to bløde elektroder. Når en spænding anvendes, er elektroderne forbundet med hinanden, og membranen er komprimeret. Membranen returnerer til sin oprindelige form, når spændingen slås tilbage.
Hver af de tre ben på den bløde robot-insekt har disse muskler monteret. Bevægelsen genereres ved at slå spændingen til og fra, men det skal gøres meget hurtigt. Den faktiske rate er 400 gange per sekund for at fremdrage den bløde robot-insekt.
Forskerholdet afhængigt af nanofabrikationsteknikker for at aktivere de kunstige muskler til at virke ved lavere spændinger. Specifikt reducerede de tykkelsen af den elastomer-membran. De udviklede også bløde, højkonductive elektroder, der kun er få molekyler tykke. Takket være denne konstruktion kunne forskerne reducere størrelsen på strømforsyningen betydeligt.
Herbert Shea er direktør for LMTS.
“DEAs opererer normalt ved flere kilovolt, hvilket kræver en stor strømforsyning,” forklarer Shea. “Vores design gjorde det muligt for roboten, der selv vejer kun 0,2 gram, at bære alt, hvad den behøver, på ryggen. Denne teknik åbner op for nye muligheder for det bredte brug af DEAs i robotteknologi, for sværme af intelligente robot-insekter, for inspektion eller fjernreparationer eller endda for at opnå en dybere forståelse af insekt-samfund ved at sende en robot til at leve iblandt dem.”
“Vi arbejder for tiden på en ubundet og fuldstændigt blød version med Stanford University,” siger Shea. “På længere sigt planlægger vi at montere nye sensorer og sendere til insekterne, så de kan kommunikere direkte med hinanden.”


