
Robotteknologi og fysisk AI
Ingeniører udvikler blød robotisk hånd, der kan spille Nintendo

 Føj Unite.AI til dine foretrukne kilder på Google
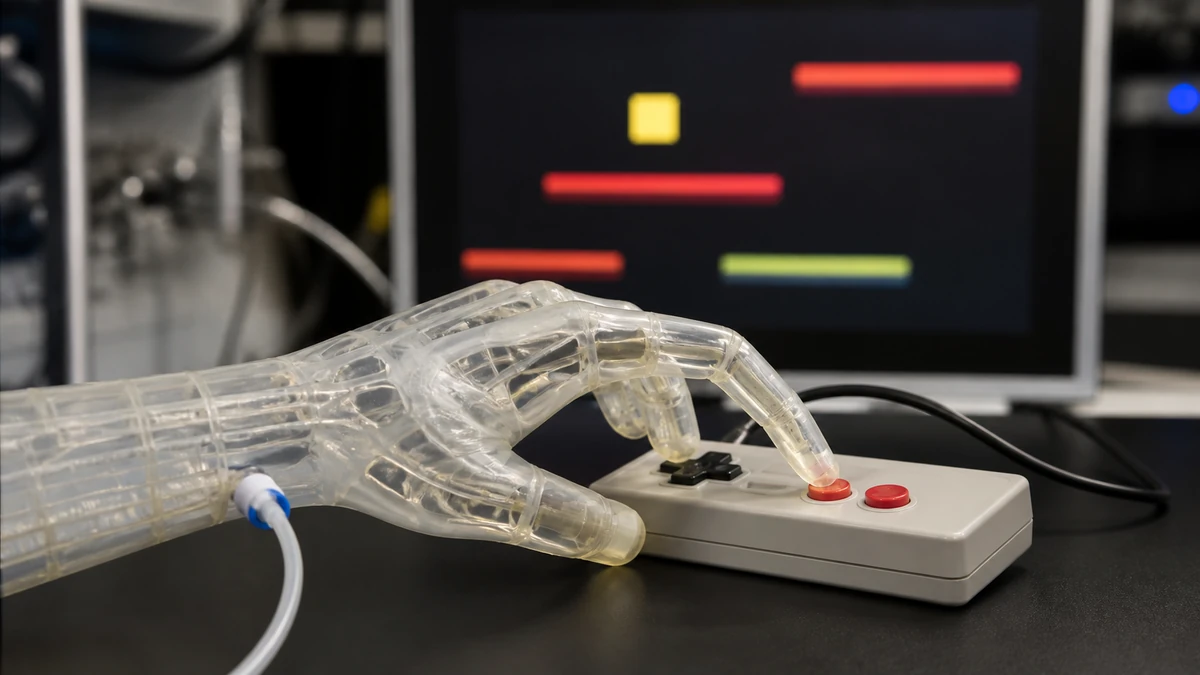
Forskere og ingeniører fra University of Maryland har skabt en 3D-printet blød robotisk hånd, der kan spille Nintendos Super Mario Bros.
I et bemærkelsesværdigt fremskridt i blød robotteknologi præsenterede forskerne deres resultater i Science Advances.
Området for blød robotik fokuserer på fleksible og oppustelige robotter, der drives af vand eller luft, mens traditionelle robotter drives af elektricitet. Der har været en øget interesse for blød robotik på grund af deres sikkerhed og tilpasningsevne, hvilket har ført til, at de ofte bruges til proteser og medicinske enheder. Men indtil nu har det været svært at kontrollere de væsker, der giver robotterne mulighed for at bøje og bevæge sig.
Forskningsholdet blev ledet af Ryan D. Sochol, adjunkt i mekanisk ingeniørvidenskab ved University of Maryland. Holdets store gennembrud kom, da de kunne 3D-printe fuldt samlede bløde robotter med integrerede fluidiske kredsløb, og alt dette kunne gøres i ét enkelt trin.
Joshua Hubbard er medforfatter.
“Tidligere ville hver finger på en blød robotisk hånd typisk kræve sin egen kontrolledning, hvilket kan begrænse bærbarheden og nyttigheden,” forklarer Hubbard. “Men ved at 3D-printe den bløde robotiske hånd med vores integrerede fluidiske transistorer kan den spille Nintendo baseret på kun ét trykinput.”

Billede: University of Maryland
Demonstration af robotten
Holdet demonstrerede den bløde robotiske hånd ved at designe en integreret fluidisk kredsløb, der gjorde det muligt for den at fungere i respons til ét enkelt kontroltryk. Ved at anvende lavt tryk kunne holdet få den første finger til at trykke på Nintendokontrollen for at få Mario til at gå. Ved at anvende højt tryk ville Mario hoppe.
Hånden afhængig af et fast program, der selvstændigt skiftede mellem af, lav, mellem og højt tryk, og den kunne fungere Nintendokontrollen succesfuldt og gennemføre det første niveau af spillet på under 90 sekunder.
Ruben Acevedo er en ny Ph.D.-uddannet og medforfatter af studiet.
“For nylig har flere grupper forsøgt at udnytte fluidiske kredsløb til at forbedre autonomien af bløde robotter,” sagde Acevedo, “men metoderne til at bygge og integrere disse fluidiske kredsløb med robotterne kan tage dage til uger, med en høj grad af manuelt arbejde og teknisk færdighed.”
3D-printning
Holdet afhængig af “PolyJet 3D-printning”, der har mange lag af multi-materiale ‘blækk’ stablet oven på hinanden i 3D.
Kristen Edwards er medforfatter af studiet.
“Inden for løbet af en dag og med minimalt arbejde kan forskere nu gå fra at trykke start på en 3D-printer til at have fuldt funktionsdygtige bløde robotter — herunder alle bløde aktuatorer, fluidiske kredsløbselementer og kropsfunktioner — klar til brug,” sagde Edwards
Valget af Mario var ikke kun en beslutning baseret på sjov, men det fungerede også som en nøjagtig måde at måle håndens agility på. Spillets timing og niveau er allerede etableret, med ét enkelt fejl, der afslutter spillet. Dette gav en ny måde at evaluere robotten på.
Andre forskningsfremskridt og åben adgang
Holdets forskningspapir detaljerede også bløde robotter inspireret af skildpadder, der alle blev printet på UMD’s Terrapin Works 3D-printningshub.
Holdets strategi er også åben kilde, og papiret er åben adgang for alle at læse. Holdet har også linket deres supplerende materialer til en GitHub, og det inkluderer alle elektroniske designfiler.
“Vi deler alle vores designfiler frit, så alle kan downloade, ændre på krav og 3D-printe — enten med deres egen printer eller gennem en printservice som os — alle bløde robotter og fluidiske kredsløbselementer fra vores arbejde,” sagde Sochol. “Det er vores håb, at denne åbne 3D-printstrategi vil udvide tilgængelighed, formidling, reproducerbarhed og antagelse af bløde robotter med integrerede fluidiske kredsløb og, som følge heraf, accelerere fremskridt i feltet.”
Holdet ser nu på, hvordan deres teknik kan bruges til biomedicinske anvendelser som rehabiliteringsenheder, kirurgiske værktøjer og tilpassede proteser.


