
الروبوتات والذكاء الاصطناعي الفيزيائي
تساعد واي فاي الروبوتات على التنقل في البيئات الداخلية

 أضف Unite.AI إلى مصادرك المفضلة على Google
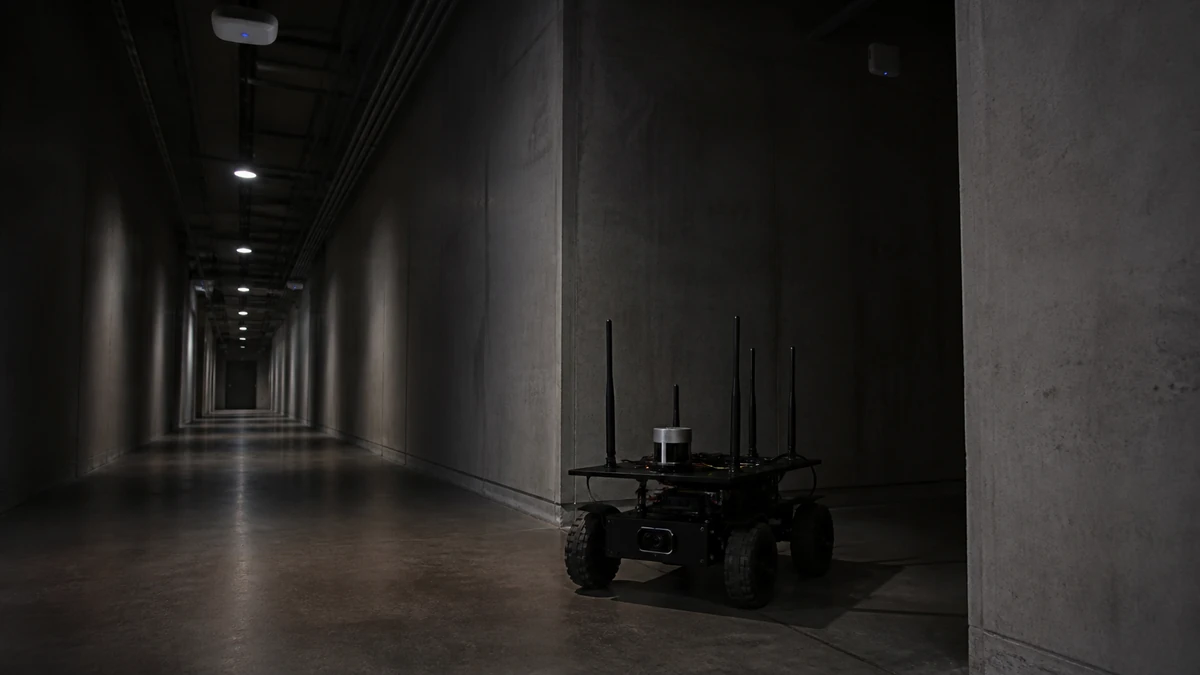
قام مهندسون في جامعة كاليفورنيا سان دييغو بتطوير تقنية منخفضة التكلفة وقليلة استهلاك الطاقة تساعد الروبوتات على رسم خريطة بيئاتها الداخلية. ويساعد النظام الروبوتات على التنقل حتى في وجود إضاءة منخفضة أو عدم وجود معالم أو ميزات يمكن التعرف عليها.
ينتمي فريق الباحثين إلى مجموعة الاتصالات اللاسلكية والاستشعار والشبكات، والتي يقودها أستاذ الهندسة الكهربائية والحاسوب في جامعة كاليفورنيا سان دييغو دنيش بهاراديا. وسيتم تقديمها في مؤتمر 2022 الدولي للروبوتات والتحكم الآلي في فيلادلفيا، والذي يجرى من 23 إلى 27 مايو.
نشرت الأبحاث في IEEE Robotics and Automation.
نهج جديد كليًا
تعتمد التقنية الجديدة التي تم تطويرها على حساسات تعتمد على إشارات واي فاي لتمكين الروبوت من رسم خريطة بيئته ومساره. والنظام نهج جديد كليًا للتنقل الداخلي للروبوتات، وهو فريد عند مقارنته بالنهج السابقة التي تستخدم حساسات الضوء البصري مثل الكاميرات وأجهزة ليدار.
تستخدم حساسات “واي فاي” إشارات التردد الراديوي بدلاً من الإشارات الضوئية أو البصرية للرؤية، مما يمكنها من العمل بشكل أفضل في البيئات التي تواجه فيها الكاميرات وأجهزة ليدار صعوبات. وتكون هذه البيئات عادةً منخفضة الإضاءة، متغيرة الإضاءة، وبيئات متكررة مثل الممرات الطويلة.
بديل لأجهزة ليدار
تساعد واي فاي التقنية على تحقيق وضعها كبديل اقتصادي لأجهزة ليدار، التي تكون باهظة الثمن وتتطلب الكثير من الطاقة.
“نحن محاطون بإشارات لاسلكية تقريبًا في كل مكان نذهب إليه. وجمال هذا العمل هو أننا يمكن أن نستخدم هذه الإشارات اليومية لتحديد الموقع ورسم الخرائط داخل المباني باستخدام الروبوتات،” قال بهاراديا.
أديتيا أرون هو طالب دكتوراه في الهندسة الكهربائية والحاسوب في مختبر بهاراديا وهو مؤلف الدراسة الأول.
قام الباحثون ببناء نظام النموذج باستخدام الأجهزة المتاحة في السوق. ويتكون من روبوت مزود بحساسات واي فاي مصنوعة من أجهزة إرسال واستقبال واي فاي متاحة تجاريًا. وترسل حساسات واي فاي هذه الإشارات اللاسلكية إلى نقاط وصول واي فاي في البيئة وتستقبل الإشارات منها، وهذا التواصل هو ما يمكن الروبوت من رسم موقعه واتجاه حركته.
روشان أيالاسوماياجولا هو أيضًا طالب دكتوراه في الهندسة الكهربائية والحاسوب في مختبر بهاراديا وهو مؤلف مشارك في الدراسة.
“هذا التواصل المتبادل يحدث بالفعل بين الأجهزة المحمولة مثل هاتفك ونقاط وصول واي فاي في جميع الأوقات – إنه فقط لا يخبرك بمكانك،” قال أيالاسوماياجولا. “تعتمد تقنيتنا على هذا التواصل لتحديد الموقع ورسم الخرائط في بيئة غير معروفة.”
تكون حساسات واي فاي في البداية غير مطلعة بموقع الروبوت ونقاط وصول واي فاي في البيئة. ومع تحرك الروبوت، تدعو الحساسات نقاط الوصول وتستمع لردودها، والتي تُستخدم كمعالم مرجعية.
تحمل كل إشارة لاسلكية واردة وصادرة معلومات فيزيائية فريدة يمكن استخدامها لتحديد موقع الروبوتات ونقاط الوصول بالنسبة لبعضها البعض. وتتيح الخوارزميات لحساسات واي فاي استخراج هذه المعلومات وإجراء هذه الحسابات. وتستمر الحساسات في جمع المزيد من المعلومات ويمكنها في النهاية تحديد الاتجاه الذي يتحرك نحوه الروبوت.
تم اختبار التقنية على طابق من مبنى المكتب، حيث تم وضع عدة نقاط وصول في أنحاء المكان. ثم تم تزويد روبوت بحساسات واي فاي، وكاميرا وجهاز ليدار لإجراء القياسات للمقارنة. وقام الفريق بتحريك الروبوت وجعله يسافر عدة مرات حول الطابق. كما قام بالانعطاف عند الزوايا والسير في ممرات طويلة وضيقة مع مساحات مضاءة بشدة وأخرى خافتة الإضاءة.
أظهرت الاختبارات أن دقة تحديد الموقع ورسم الخريطة التي قدمتها حساسات واي فاي كانت على نفس مستوى دقة الحساسات التجارية للكاميرا والليزر.
“يمكننا استخدام إشارات واي فاي، والتي هي أساسًا مجانية، للاستشعار المتين والموثوق في البيئات الصعبة بصريًا،” قال أرون. “يمكن أن يحل الاستشعار بواي فاي محل أجهزة ليدار باهظة الثمن وتكمل حساسات منخفضة التكلفة الأخرى مثل الكاميرات في هذه السيناريوهات.”
سيعمل الفريق الآن على دمج حساسات واي فاي والكاميرات لتطوير تقنية رسم خريطة أكثر اكتمالا.



