
Robotik och fysisk AI
Forskare utvecklar vatten-driven mjuk robot inspirerad av sjöborrar

 Lägg till Unite.AI bland dina föredragna källor på Google
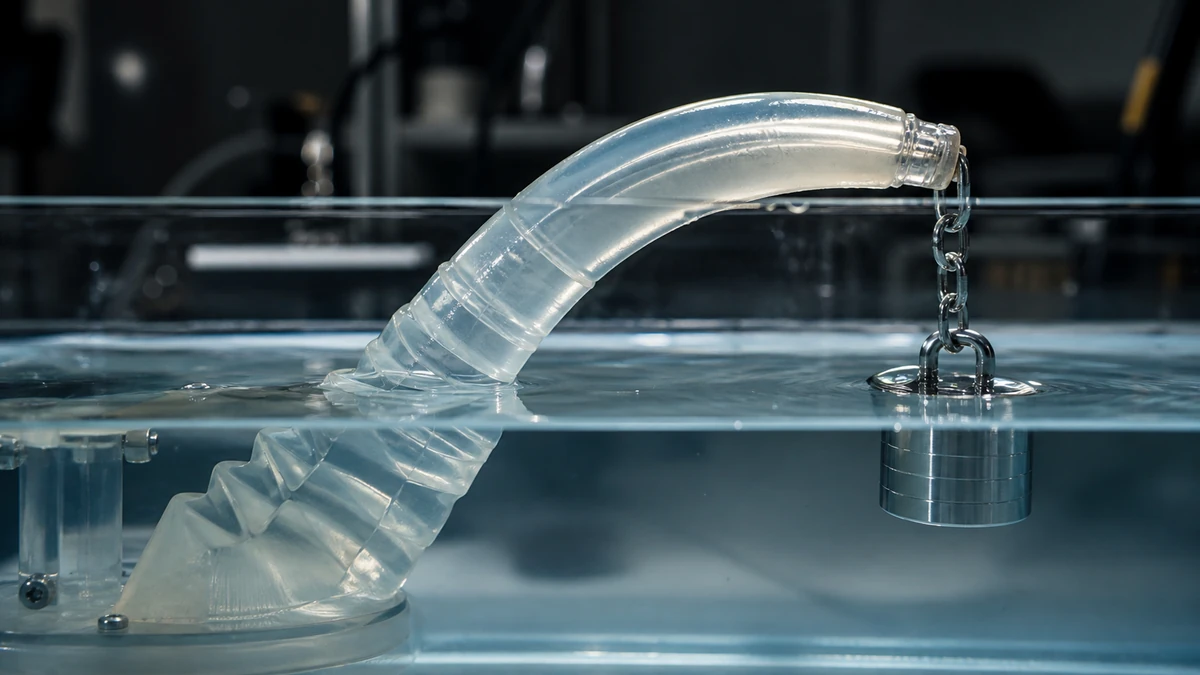
Ett team av forskare vid POSTECH:s avdelning för maskinteknik har utvecklat en vatten-driven självopererande mjuk aktuator, och den är snabbare och starkare än konventionella mjuka aktuatorer. Teamet leddes av professor Dong Sung Kim, Dr. Andrew Choi och Hyeonseok Han.
Forskningen publicerades i Journal of Materials Chemistry A.
MCT och sjöborrar
Den nya utvecklingen inspirerades av den mutabla kollagenosa vävnaden (MCT) hos sjöborrar. En sjöborres kropp består av MCT, som möjliggör för den att härdas eller mjuknas beroende på omgivningen. Elasticitetsmodulen hos sjöborrar kan ändras upp till 10 gånger på bara några sekunder, och detta är vad som tillåter dem att passa genom små sprickor eller blåsa upp för att hota rovdjur. De kan göra detta genom att bilda eller förstöra vätebindningar i kollagenosa vävnader genom att kontrollera kemiska regulatorer.
Aktuatorer är rigida och kan ändra sin fysiska tillstånd med hjälp av elektriska signaler, liknande en motor eller en strömbrytare. Vissa mjuka aktuatorer, å andra sidan, kan svara på vatten och använda det som en energikälla. För mjuka robotar som kräver rörelsefrihet kan mjuka aktuatorer hjälpa till i detta avseende. Med det sagt är befintliga mjuka aktuatorer ofta ömtåliga och långsamma, vilket innebär att de inte kan användas effektivt.
Överlägsen konventionella mjuka aktuatorer
Forskarna inspirerades av MCT hos sjöborrar, som kan fritt ändra form genom att reagera med vatten. De utvecklade sedan en aktuator som är programmerbar och baserad på bulk-PNIPAAm-hydrogel, som är extremt flexibel. Den visade en aktueringskraft 200 gånger större och 300 gånger snabbare än konventionella mjuka aktuatorer som förlitar sig på vatten som energikälla. Dessa aktuatorer kan till och med använda vatten som energikälla när det är 80 grader celsius.
Genom olika tester visade sig aktuatoren vara tillräckligt robust för att återställa sin ursprungliga form när den utsattes för 300 % av dragsträckning.
Enligt teamet kan denna aktuator användas inom många olika sektorer, inklusive industriella och biomedicinska fält. Den kan också göra en skillnad inom industrirobotar, mer specifikt med gripdon som fungerar som en mänsklig arm och lyfter material. Denna typ av robot kan också stänga sår och fungera som konstgjorda fingrar.
“Den mjuka roboten aktiveras när den kommer i kontakt med fukt och är flexibel och formbar för att enkelt anpassa sig till olika miljöer”, förklarade professor Dong Sung Kim. “Denna nyligen utvecklade hydrogelaktuator är mycket kraftfull och aktiverar snabbt för att möjliggöra drift även på platser utan elektricitet genom att använda kemisk energi.”
Forskningen stöddes av Mid-career Researcher Program och Core Technology Biomedical Development Program som finansieras av Ministeriet för vetenskap och ICT och National Research (NRC ) Foundation of Korea, och Alchemist Project som finansieras av Ministeriet för handel, industri och energi.


