AI-modellen en platforms
Team Ontwikkelt Nieuw Lidar-systeem dat Autonome Rijveiligheid kan Verbeteren

 Voeg Unite.AI toe aan je voorkeursbronnen op Google
Een team van onderzoekers onder leiding van Susumu Noda van de Kyoto University in Japan heeft hun nieuw niet-mechanisch 3D-lidar-systeem beschreven in Optica. Het nieuwe systeem past in de palm van de hand en kan worden gebruikt om de afstand van slecht reflecterende objecten te meten en de beweging van de objecten automatisch te volgen.
“Met ons lidar-systeem kunnen robots en voertuigen betrouwbaar en veilig navigeren in dynamische omgevingen zonder het zicht op slecht reflecterende objecten zoals zwarte metalen auto’s te verliezen”, zegt Noda. “Het integreren van deze technologie in auto’s, bijvoorbeeld, zou autonome rijden veiliger maken.”
Dankzij de ontwikkeling van een unieke chip-gebaseerde lichtbron genaamd een dubbel gemodificeerde fotonische-kristallaser (DM-PCSEL) was het nieuwe systeem mogelijk. Deze vooruitgang kan uiteindelijk leiden tot de creatie van een op-chip, volledig vaststaand 3D-lidar-systeem.
“De DM-PCSEL integreert niet-mechanische, elektronisch gecontroleerde bundelscanning met flitsverlichting die wordt gebruikt in flitslidar om een volledig 3D-beeld te verkrijgen met één flits licht”, zegt Noda. “Deze unieke bron stelt ons in staat om zowel flits- als scanningsverlichting te bereiken zonder enige bewegende delen of omvangrijke externe optische elementen, zoals lenzen en diffractieve optische elementen.”
De Combinatie van Scanning en Flitsverlichting
Lidar-systemen gebruiken laserstralen om objecten te verlichten en hun afstand te berekenen door de tijd te meten die het duurt voor de stralen te reizen, te reflecteren en terug te keren (ToF). Echter, de meeste lidar-systemen die momenteel in gebruik zijn en in ontwikkeling zijn, vertrouwen op bewegende delen zoals motoren om de laserbundel te scannen, waardoor ze omvangrijk, duur en onbetrouwbaar zijn.
Flitslidar is een niet-mechanische benadering die een enkele brede, diffuse bundel licht gebruikt om de afstanden van alle objecten in het zichtveld te verlichten en te evalueren. Echter, flitslidar-systemen zijn niet in staat om de afstanden van slecht reflecterende objecten zoals zwarte metalen auto’s te meten vanwege hun lage reflectiviteit. Bovendien zijn externe lenzen en optische elementen vereist om de flitsbundel te creëren, waardoor deze systemen groot zijn.
De onderzoekers ontwikkelden de DM-PCSEL-lichtbron om deze beperkingen te overwinnen. De lichtbron omvat een flitsbron die een breed 30°×30° zichtveld kan verlichten en een bundelscanningsbron die puntverlichting met 100 smalle laserstralen biedt.
De onderzoekers integreerden de DM-PCSEL in een 3D-lidar-systeem, waardoor ze de afstanden van meerdere objecten tegelijk konden meten met behulp van brede flitsverlichting, terwijl ze slecht reflecterende objecten selectief verlichtten met een meer geconcentreerde bundel licht. Om afstandsmetingen en automatische tracking van de beweging van slecht reflecterende objecten uit te voeren, installeerden de onderzoekers een ToF-camera en ontwikkelden software die bundelscanningsverlichting gebruikt.
Het Meten van de Afstand van Slecht Reflecterende Objecten
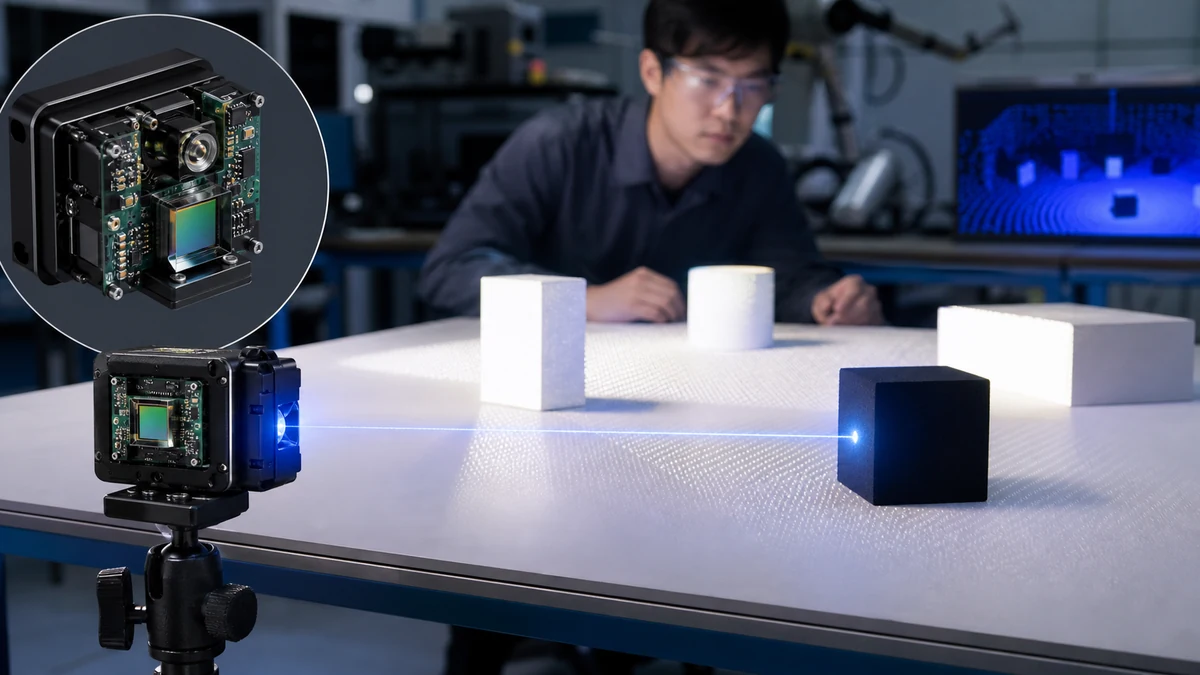
“Ons DM-PCSEL-gebaseerde 3D-lidar-systeem laat ons toe om zowel hoog reflecterende als slecht reflecterende objecten tegelijk te meten”, zegt Noda. “De lasers, ToF-camera en alle bijbehorende componenten die nodig zijn om het systeem te bedienen, werden op een compacte manier geassembleerd, waardoor het totale systeem een voetafdruk heeft die kleiner is dan een visitekaartje.”
De onderzoekers demonstreerden het nieuwe systeem door het te gebruiken om de afstanden van slecht reflecterende objecten te meten die op een tafel in een laboratorium waren geplaatst. Ze waren ook in staat om te demonstreren dat het systeem slecht reflecterende objecten automatisch kon herkennen en hun beweging kon volgen door selectieve verlichting.
Het team zal nu proberen om het systeem te demonstreren in praktische toepassingen zoals de autonome beweging van robots en voertuigen.