
रोबोटिक्स और भौतिक एआई
शोधकर्ताओं ने कृत्रिम मांसपेशियों के साथ एक नरम रोबोटिक कीट विकसित किया है

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
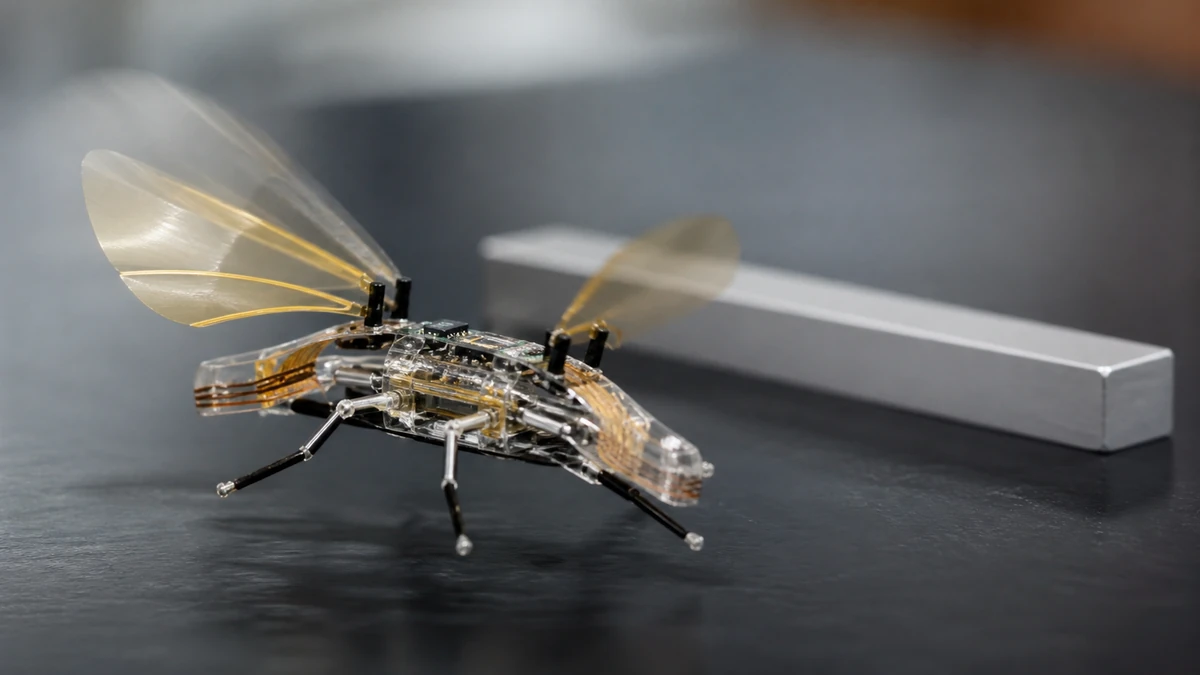
इंजीनियरिंग स्कूल में शोधकर्ताओं ने एक प्रकार का नरम रोबोटिक कीट विकसित किया है जिसमें कृत्रिम मांसपेशियां हैं और यह 3 सेमी प्रति सेकंड की गति से आगे बढ़ सकता है।
कृत्रिम बुद्धिमत्ता (एआई) और रोबोटिक्स में हाल की प्रगति हमें एक ऐसे विश्व की ओर ले जा रही है जो पहले की तरह नहीं हो सकती थी। यह एक ऐसा विश्व है जिसमें रोबोटिक कीटों के झुंड हो सकते हैं।
शोध दल द्वारा दो अलग-अलग प्रकार के नरम रोबोटिक कीट विकसित किए गए थे, जिन्हें डीईएनसेक्ट कहा जाता है। पहला एक अल्ट्रा-पतले तार द्वारा जुड़ा हुआ था और यह बहुत मजबूत था। यह मोड़ सकता है और यहां तक कि एक मक्खी मारने वाले या जूते से कुचलने के बाद भी आगे बढ़ सकता है।
शोधकर्ताओं द्वारा विकसित दूसरा मॉडल एक अनजुड़ मॉडल है। यह पूरी तरह से वायरलेस और स्वायत्त है, और इसका वजन 1 ग्राम से कम है, भले ही यह अपनी पीठ पर एक बैटरी और सभी इलेक्ट्रॉनिक घटक ले जा रहा हो। बुद्धिमान रोबोटिक कीट के मस्तिष्क के लिए, एक माइक्रोकंट्रोलर है, और आंखें फोटोडायोड हैं। यह काले और सफेद पैटर्न की पहचान करने में सक्षम बनाता है, और डीईएएनसेक्ट किसी भी रेखा का अनुसरण कर सकता है जो जमीन पर खींची जाती है।
डीईएएनसेक्ट का परिणाम एलएमटीएस में एक टीम द्वारा किए गए काम का परिणाम था। उन्होंने एलएआई और फ्रांस के यूनिवर्सिटी ऑफ सेर्गी-पोंटोइज़ के सहयोगियों के साथ काम किया। शोध हाल ही में साइंस रोबोटिक्स में प्रकाशित हुआ था।
डीईएएनसेक्ट में डायइलेक्ट्रिक एलास्टोमर एक्ट्यूएटर, या डीईए होते हैं। वे एक प्रकार की कृत्रिम मांसपेशी हैं जो मानव बाल की तुलना में पतली होती है, और यह कंपन के माध्यम से कीट को आगे बढ़ाती है। डीईए यह नरम रोबोटिक कीट को इतना हल्का और तेजी से आगे बढ़ने में सक्षम बनाते हैं। डीईए यह भी नरम रोबोटिक कीट को विभिन्न वातावरणों में नेविगेट करने में मदद करते हैं, जिनमें लहरदार सतहें शामिल हैं।
कृत्रिम मांसपेशियों में एक एलास्टोमर झिल्ली होती है जो दो नरम इलेक्ट्रोड के बीच रखी जाती है। जब एक वोल्टेज लगाया जाता है, तो इलेक्ट्रोड एक दूसरे से जुड़ जाते हैं और झिल्ली संकुचित हो जाती है। झिल्ली वोल्टेज बंद होने पर अपने प्रारंभिक आकार में वापस आ जाती है।
नरम रोबोटिक कीट के प्रत्येक तीन पैरों में वे मांसपेशियां लगी होती हैं। गति वोल्टेज को चालू और बंद करके उत्पन्न होती है, लेकिन यह बहुत तेजी से करना होता है। वास्तविक दर प्रति सेकंड 400 बार है जो नरम रोबोटिक कीट को आगे बढ़ाती है।
शोध टीम ने कृत्रिम मांसपेशियों को कम वोल्टेज पर काम करने के लिए नैनोफैब्रिकेशन तकनीकों पर भरोसा किया। विशेष रूप से, उन्होंने एलास्टोमर झिल्ली की मोटाई को कम कर दिया। उन्होंने नरम, उच्च चालकता वाले इलेक्ट्रोड भी विकसित किए जो केवल कुछ अणुओं की मोटाई के हैं। इस डिजाइन के कारण, शोधकर्ताओं ने शक्ति स्रोत के आकार को काफी कम करने में सक्षम थे।
हेर्बерт शिया एलएमटीएस के निदेशक हैं।
“डीईए आमतौर पर कई किलोवोल्ट पर काम करते हैं, जिन्हें एक बड़ा पावर सप्लाई यूनिट की आवश्यकता होती है,” शिया बताते हैं। “हमारी डिजाइन ने रोबोट को जो खुद 0.2 ग्राम वजन का है, अपनी पीठ पर सब कुछ ले जाने में सक्षम बनाया। यह तकनीक रोबोटिक्स में डीईए के व्यापक उपयोग के लिए नए अवसर खोलती है, स्मार्ट रोबोटिक कीटों के झुंड के लिए, निरीक्षण या दूरस्थ मरम्मत के लिए, या यहां तक कि कीटों के बीच रहने के लिए एक रोबोट भेजकर कीट उपनिवेशों को गहराई से समझने के लिए।”
“हम स्टैनफोर्ड विश्वविद्यालय के साथ एक अनजुड़ और पूरी तरह से नरम संस्करण पर काम कर रहे हैं,” शिया कहते हैं। “लंबी अवधि में, हम कीटों में नए सेंसर और उत्सर्जक लगाने की योजना बना रहे हैं ताकि वे सीधे एक दूसरे के साथ संवाद कर सकें।”


