
Entrevistas
Brian Hartzband, Presidente de Operaciones en EE. UU., GMEX Robotics – Serie de Entrevistas

 Añade Unite.AI a tus fuentes preferidas en Google
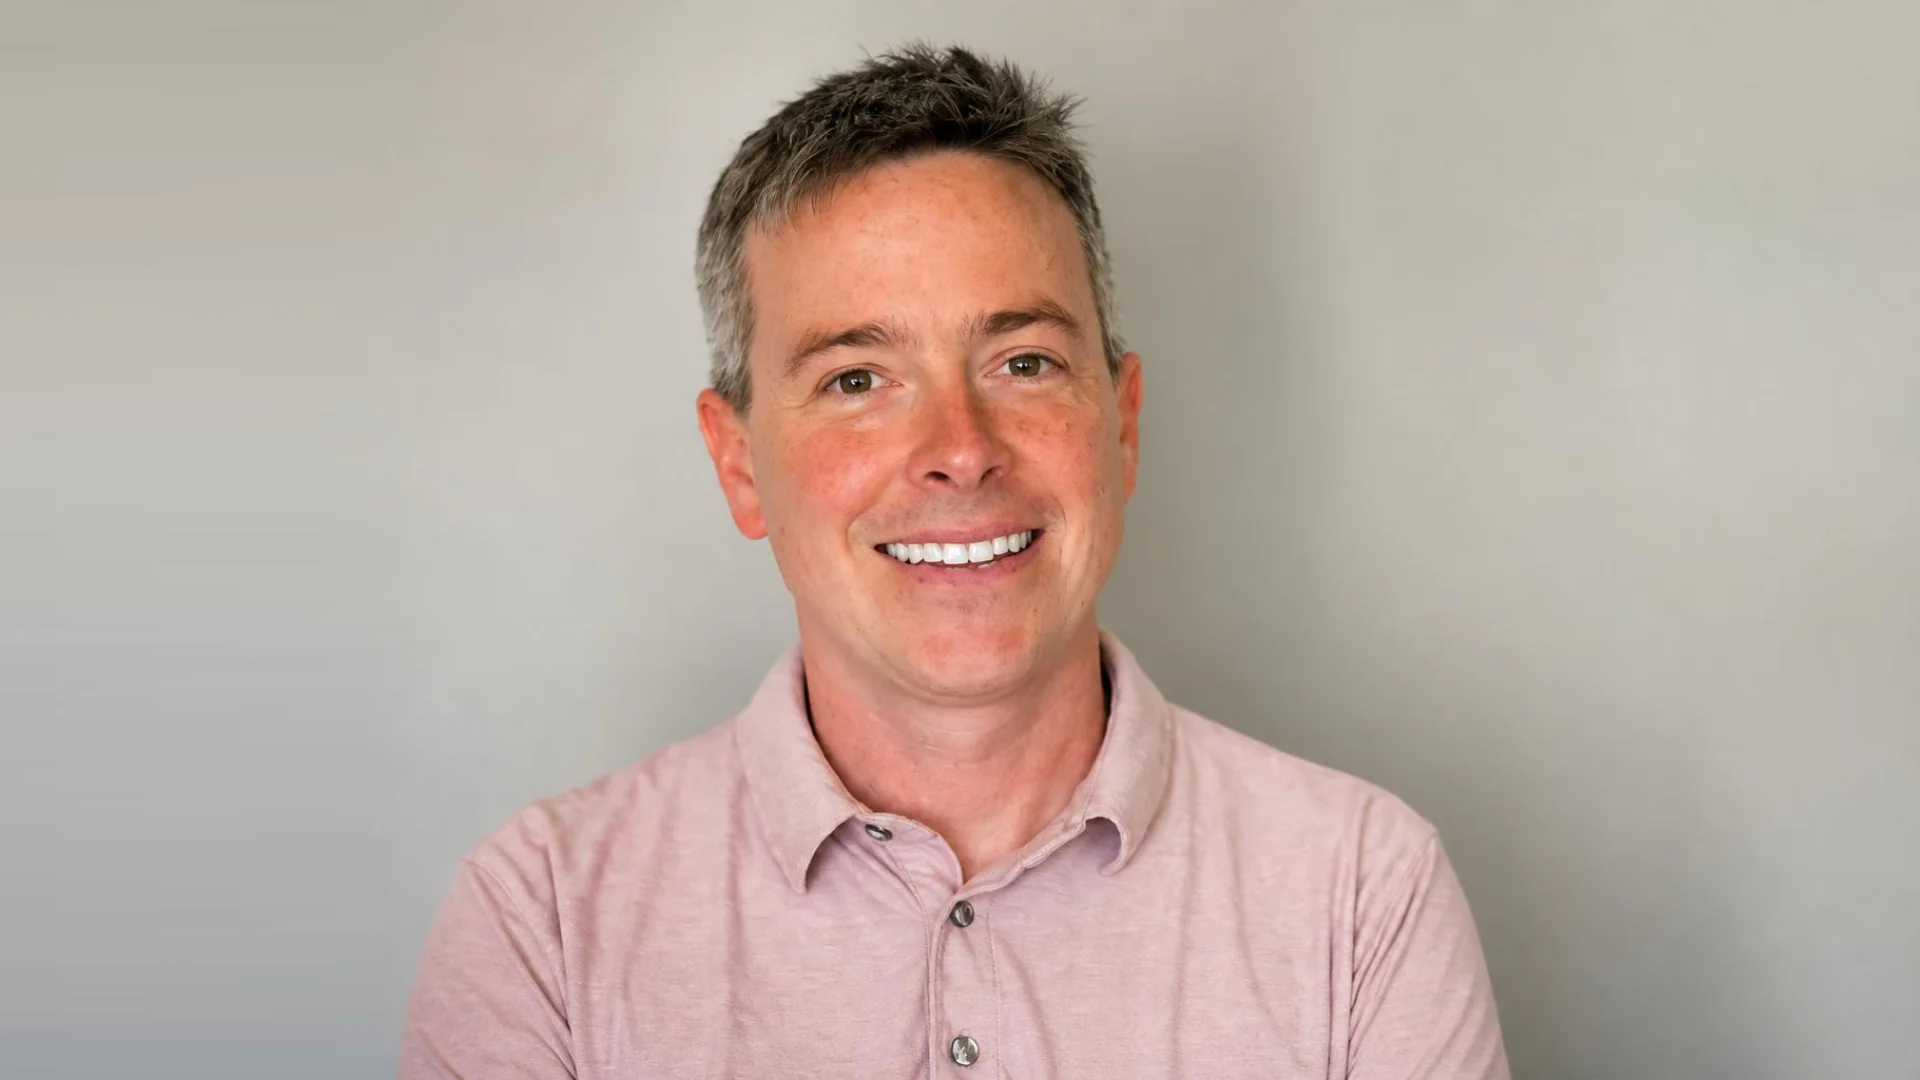
Brian Hartzband, presidente de Operaciones en EE. UU., GMEX Robotics, lidera la expansión de la compañía en EE. UU., con un enfoque en construir su presencia comercial, desarrollar alianzas estratégicas y llevar sus plataformas de IA física y robótica a implementaciones del mundo real. Antes de incorporarse a GMEX Robotics, Hartzband pasó casi cuatro años en TEKsystems desempeñando funciones de reclutamiento técnico y gestión de cuentas al servicio de clientes gubernamentales y de educación superior. Anteriormente co‑fundó y ayudó a dirigir Handcrafted 4 Home, donde impulsó la expansión del mercado estadounidense y alianzas con grandes minoristas y plataformas de comercio electrónico. A comienzos de su carrera, Hartzband trabajó en gestión patrimonial en Merrill Lynch y UBS, donde asesoró a clientes de alto y ultra‑alto patrimonio neto y contribuyó a construir una importante cartera internacional de clientes.
GMEX Robotics es una empresa de IA física y robótica cotizada en Nasdaq que desarrolla máquinas inteligentes para entornos comerciales. Anteriormente conocida como Fitell Corporation, la compañía sigue lo que describe como un enfoque “Terminal + Brain”, combinando hardware robótico diseñado a medida con capacidades de IA adaptables en lugar de depender de una pila tecnológica completamente verticalmente integrada. Su primer foco de comercialización importante es 2F Culinary AI, una plataforma de robótica de cocina comercial que incluye los sistemas Bon Vivant 3.0 y Max, los cuales utilizan sensores, controles impulsados por IA y flujos de trabajo programables para automatizar la preparación de alimentos. GMEX también ha identificado el transporte y la logística, la automatización industrial y la exploración de recursos como áreas de expansión a largo plazo. En marzo de 2026, la compañía anunció un acuerdo de AU$4,2 millones que cubre al menos 50 sistemas inteligentes de robótica de cocina para un grupo de hospitalidad australiano, seguido de su primer pedido de despliegue en mayo.
Recientemente te uniste a GMEX Robotics como Presidente de Operaciones en EE. UU. después de una carrera que abarcó servicios financieros, emprendimiento, reclutamiento tecnológico y relaciones empresariales. ¿Qué te convenció de que la IA física y la robótica representaban el próximo paso adecuado, y cuáles son tus prioridades al construir la presencia de GMEX en EE. UU.?
Vi el valor de la IA y los robots, particularmente en torno a la inteligencia social, que está ocurriendo ahora mismo. Quería contribuir a ello. Lo que me entusiasma de GMEX es el modelo Terminal + Brain. No intentamos hacerlo todo por nuestra cuenta. Construimos hardware que es fiable y práctico, y lo conectamos a IA de primera clase. Ese es un enfoque completamente diferente al de la mayoría de las empresas de robótica. En este momento estoy hablando con inversores sobre lo que realmente estamos construyendo y estableciendo alianzas clave en EE. UU. Este es el momento adecuado para ello.
GMEX describe su estrategia como un ecosistema \”Terminal + Brain\” en el que el hardware robótico conecta el mundo físico con una capa de inteligencia de IA. ¿Puedes explicar cómo funciona esta arquitectura y qué crees que la diferencia de los enfoques más verticalmente integrados en robótica?
La mayoría de las empresas de robótica intentan construir todo por sí mismas; el hardware, el software y la IA. Eso es costoso y lento. Nosotros lo hacemos de manera diferente. El Terminal es nuestro hardware. El Brain es nuestra capa de orquestación de IA, que construimos con alianzas como 247meta. La ventaja es la flexibilidad. Si surge una IA mejor, la integramos sin reconstruir el robot. No estamos atados a una única apuesta. Nos enfocamos en lo que mejor hacemos: hardware fiable y práctico, y nos asociamos con IA de primera clase en lugar de intentar superar a todos en el aspecto tecnológico por nuestra cuenta. Eso implica iteraciones más rápidas, menor capital y nos movemos al ritmo de la innovación en IA, no de los plazos de la ingeniería mecánica.
GMEX ha celebrado un acuerdo para adquirir una participación inicial en MediaMeta.ai, cuya tecnología se centra en la inteligencia social y la modelación del comportamiento humano. ¿Qué significa \”inteligencia social\” en el contexto de un robot, y qué nuevas capacidades podría desbloquear que los modelos de IA multimodal actuales no pueden proporcionar de manera fiable?
La inteligencia social significa robots que piensan en las personas, no solo en las tareas. La IA actual es excelente en visión, lenguaje y razonamiento. Pero es débil al leer a una persona, su estado emocional, lo que realmente necesita y cómo trabajar con ella en un entorno real. Firmamos un acuerdo definitivo con MediaMeta porque su enfoque en la modelación del comportamiento humano aborda precisamente esa brecha. Allí es donde se dirige la hoja de ruta a largo plazo de MediaMeta, desarrollando IA de inteligencia social y modelado de comportamiento como una capa de comprensión contextual que eventualmente podría complementar nuestro ecosistema Terminal + Brain. Sujeto a desarrollo, integración y pruebas, estas capacidades podrían ayudar a los robots a interpretar el contexto, los patrones de comunicación y la intención humana, lo que marca la diferencia entre un robot que solo completa una tarea y uno que resulta verdaderamente útil.
¿En qué áreas siguen teniendo dificultades los robots más avanzados de hoy al interpretar a las personas? ¿Son las limitaciones principales el reconocimiento de emociones e intenciones, la comprensión del contexto social, la adaptación a diferencias culturales, o algo más fundamental?
Todo lo anterior. Pero el verdadero problema es que el desarrollo de IA se ha optimizado para la finalización de tareas, ¿puede el robot recoger el objeto, navegar por la habitación? Eso es medible. Leer a las personas no lo es. Por eso recibe menos atención. Los robots pueden reconocer que alguien parece molesto, pero son débiles para entender por qué está molesto o qué ayudaría realmente. Incluso pequeños errores erosionan la confianza. Un robot que acierta el 90 % de las señales sociales suena bien en un entorno de pruebas, pero en el mundo real, ese 10 % restante importa. La gente decide que no quiere trabajar con esa máquina. Necesitamos invertir la prioridad. Eso es lo que estamos construyendo en GMEX.
Un robot que opera en un almacén a menudo puede funcionar dentro de reglas relativamente estructuradas, mientras que un robot en un hospital, hotel, escuela o hogar debe enfrentarse a un comportamiento humano mucho más impredecible. ¿Cómo debe cambiar la pila de IA a medida que los robots se trasladan a estos entornos socialmente más complejos?
Inteligencia social. En un almacén, puedes codificar las reglas. El entorno es predecible. Cuando introduces un robot en un espacio con personas, todo cambia. La gente improvisa, cambia de opinión, tiene malos días. La IA necesita leer eso en tiempo real y adaptarse. Ya no se basa en reglas. Es contextual. El robot debe comprender el momento, la persona, el entorno y decidir qué tiene sentido. Eso requiere conectividad rápida y una arquitectura completamente diferente bajo la superficie. También debe saber cuándo pedir ayuda en lugar de adivinar incorrectamente.
El modelado del comportamiento humano inevitablemente plantea preguntas sobre privacidad, consentimiento, sesgo y la mala interpretación de las intenciones humanas. ¿Cómo deberían los desarrolladores incorporar inteligencia social en los robots sin crear máquinas que se vuelvan excesivamente intrusivas o que hagan suposiciones potencialmente trascendentales sobre las personas?
Al final del día, incorporar inteligencia social en los robots se trata de ser útiles sin resultar extraños. Los robots no deben psicoanalizar a las personas ni adivinar lo que alguien “quiso” decir; así es como surgen problemas de privacidad y suposiciones erróneas. Mantente en lo observable: cómo se mueve alguien, qué tan cerca está, sus gestos. Brinda a las personas control mediante señales de privacidad evidentes e interacciones simples de aceptación. Mantén la huella de datos pequeña, procesa localmente cuando puedas y audita el comportamiento para que trate a todos por igual. MediaMeta está formalizando un marco de Protección de Datos e IA Responsable diseñado para cubrir la minimización de datos, la transparencia, la revisión de sesgos, la supervisión humana y la trazabilidad. Ese es el tipo de enfoque reflexivo que queremos integrar en nuestros sistemas. Si el robot no está seguro de lo que alguien quiere, debe reducir la velocidad, dar espacio o hacer una pausa. Así es como se construye la conciencia social sin traspasar límites.
¿Cómo evalúas realmente si un robot ha mejorado en la comprensión de los humanos? ¿Qué tipos de métricas, simulaciones o pruebas en el mundo real son necesarios para medir la inteligencia social y no solo si un robot completó una tarea con éxito?
No puedes limitarte a observar si completó una tarea. Debes analizar micro‑comportamientos: ¿el robot mantiene una distancia cómoda, cede el paso cuando alguien se interpone, se mueve con el timing adecuado, vacila cuando la intención no está clara? En simulación, se somete a pruebas de estrés con multitudes densas, paradas bruscas y gestos ambiguos. En el mundo real, se observa si el robot resulta predecible y cómodo para las personas a su alrededor, y si se comporta de manera consistente entre diferentes grupos. Ese es el verdadero criterio, no la finalización de la tarea, sino si los humanos perciben que el robot “entiende” cómo moverse y coordinarse en un espacio compartido.
GMEX ya ha comenzado a comercializar su plataforma de robótica culinaria Bon Vivant. ¿Qué han enseñado estas primeras implementaciones en el mundo real a la empresa sobre la brecha entre demostrar un robot impulsado por IA y operarlo de manera fiable en un entorno comercial?
Existe una brecha real entre demostrar que un robot puede realizar una tarea y demostrar que puede hacerlo de forma fiable, día tras día, en un entorno comercial. En una demostración, todo está controlado. Las cocinas reales son de alta temperatura, alto volumen, el equipamiento es impredecible, se golpea, los ingredientes varían y los humanos cambian constantemente el ritmo. Bon Vivant es estacionario, por lo que el desafío no es la navegación; es la repetibilidad, la durabilidad, la recuperación de errores y mantenerse integrado con los flujos de trabajo existentes. Aprendimos que la fiabilidad proviene de manejar lo “aburrido”: tolerar el calor y la grasa, mantenerse calibrado, recuperarse con gracia cuando algo se sale del guion y mantener el ritmo sin ralentizar a los humanos. La robótica comercial no se trata de probar que el robot pueda cocinar. Se trata de probar que pueda cocinar de manera constante, segura, sin convertirse en una carga para un negocio real.
GMEX también está desarrollando una plataforma de IA multi‑agente diseñada para coordinar diferentes modelos y flujos de trabajo. ¿Cómo ves que los agentes digitales de IA y los robots físicos converjan eventualmente, y podría la misma capa de inteligencia coordinar tanto a los agentes de software como a flotas de máquinas?
Los agentes de IA digitales y los robots físicos convergerán cada vez más alrededor de una capa compartida de coordinación. Los agentes de software pueden interpretar solicitudes y gestionar flujos de trabajo digitales. Los robots realizan tareas en el mundo físico. Una capa de inteligencia compartida conecta ambos al traducir un objetivo empresarial en tareas, seleccionar los modelos y agentes adecuados y coordinar la ejecución. La distinción clave es entre coordinación y control: la capa compartida decide qué debe suceder y quién debe hacerlo, mientras que los sistemas específicos de los robots conservan la responsabilidad de la navegación, el control de movimiento y la seguridad. En un almacén, por ejemplo, los agentes de software procesan un pedido y verifican el inventario, mientras que la capa de coordinación solicita a un robot adecuado que mueva la mercancía. Esa retroalimentación vuelve y orienta el siguiente paso. La supervisión humana y los mecanismos de seguridad siguen siendo esenciales. Es allí donde nos enfocamos con 247meta, siguiendo una ruta escalonada mediante integración de interfaces, simulación y pilotos controlados para respaldar flujos de trabajo coordinados entre el software empresarial y las máquinas físicas.
Si la inteligencia social se convierte en una capa fundamental de la IA física, ¿qué crees que cambiará en la industria de la robótica? ¿Podría la comprensión del comportamiento humano resultar, en última instancia, tan importante para la adopción generalizada de robots como los avances en destreza, visión por computadora y razonamiento?
La inteligencia social remodelará la robótica de forma fundamental. La industria se ha centrado en la capacidad del hardware, los sistemas de visión y el rendimiento, todos importantes, pero nada de eso garantiza que un robot opere de manera fluida alrededor de personas en una cocina o en una línea de producción. La inteligencia social es lo que hace que un robot sea predecible, fácil de sortear y alineado con la forma en que los humanos se mueven y coordinan naturalmente. A medida que los robots pasan de demostraciones controladas a entornos comerciales reales, esa parte del sistema se vuelve tan importante como el hardware y la pila de control. Comprender el comportamiento humano será tan relevante como los avances en percepción o fiabilidad. Es la diferencia entre un robot que puede hacer el trabajo y uno que se integra en el flujo de operaciones reales.
Gracias por la excelente entrevista; los lectores que deseen saber más sobre esta empresa de robótica deberían visitar GMEX Robotics.


