
Robotteknologi og fysisk AI
Fleksibel robotarm styret af AR-briller

 Føj Unite.AI til dine foretrukne kilder på Google
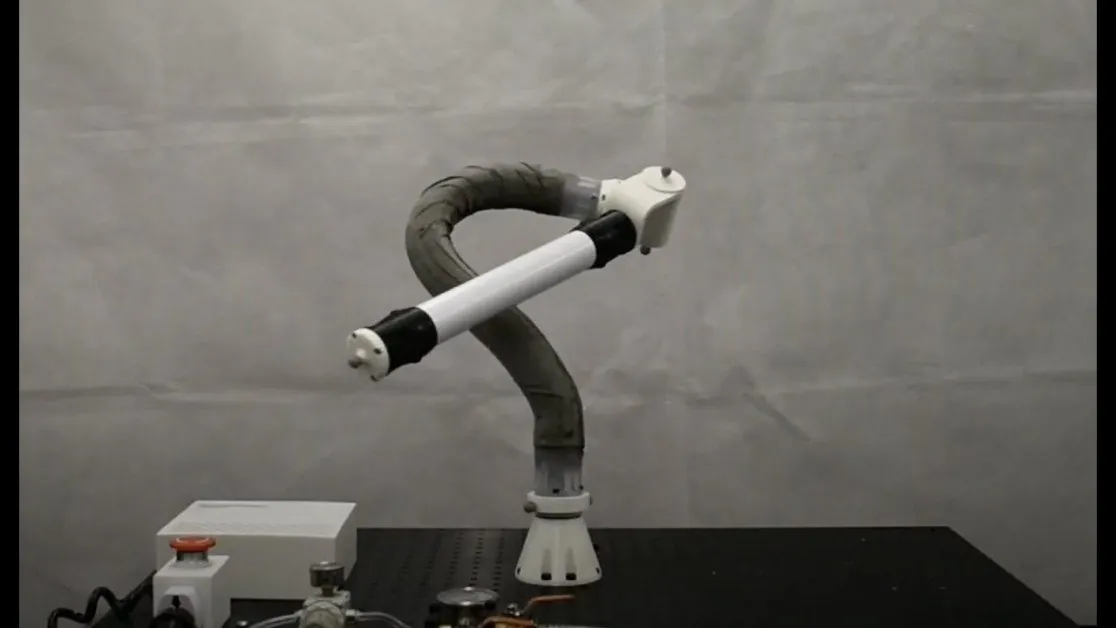
Forskere ved Imperial College London har udviklet en fleksibel robotarm, der kan styres af en person, der bruger augmented reality (AR)-briller. Den højtilpasselige robotarm kan bøjes og drejes i alle retninger og bruges i områder som rumfartsservice, fremstilling og genoptræning efter skader.
Mennesker kunne manuelt bøje robotarmen til den ønskede form for hver opgave, og dette er muligt på grund af lagene af mylar-ark inde i armen. Hver af disse mylar-ark kan glide over hinanden og låse på plads. Med det sagt har nogle brugere svært ved at bøje roboten uden vejledning.
Implementering af AR-teknologi
For at overvinde nogle af disse udfordringer designede forskerholdet ved Imperial’s REDS (Robotic manipulation: Engineering, Design, and Science) Lab systemet, så brugerne kan stole på AR til at konfigurere roboten. Med mixed reality-smartbriller og bevægelsessporingskameraer præsenteres brugerne for skabeloner og designs, der er overlagt på den virkelige verden. Robotarmen kan derefter justeres for at matche skabelonen. For at gøre det endnu lettere skifter skabelonen til grøn, når konfigurationen er succesfuld, og roboten låser på plads.
Dr. Nicolas Rojas fra Imperial’s Dyson School of Design Engineering er seniorforfatter af forskningspapiret.
“En af de vigtigste problemer ved at justere disse robotter er nøjagtigheden i deres nye position. Vi mennesker er ikke særlig gode til at sikre, at den nye position matcher skabelonen, hvilket er hvorfor vi har set på AR til hjælp,” sagde Dr. Rojas.
“Vi har vist, at AR kan gøre det lettere at arbejde sammen med vores formbare robot. Tilgangen giver brugerne en række lette at oprette robotpositioner for alle mulige formål, uden at kræve så meget teknisk ekspertise.”
Test og anvendelse af systemet
Systemet blev testet på fem mænd i alderen 20-26 med erfaring i robotteknologi. Dog havde de ingen erfaring med at manipulere formbare robotter. Ifølge den offentliggjorte artikel kunne de med succes og nøjagtighed justere roboten med det nye system.
Der er mange anvendelser for et system som dette, såsom fremstilling og køretøjservice. Den lette vægt af armen gør den særlig anvendelig til rumfartsservice, og dens blødhed gør den egnet til brug i genoptræning efter skader.
PhD-forskere Alex Ranne og Angus Clark er medforfattere af forskningspapiret.
“På mange måder kan det ses som en løs, bøjelig, tredje arm. Det kunne hjælpe i mange situationer, hvor en ekstra limb ville være nyttig og hjælpe med at fordele arbejdsbyrden,” sagde de to.
Forskerne vil fortsætte med at arbejde på at forbedre roboten og dens AR, og de vil forsøge at introducere berøring og lydelementer for at øge robotens nøjagtighed. Et andet vigtigt mål er at styrke robotterne, da de bliver mindre stive, når de låses på plads. Disse egenskaber kunne påvirke både præcision og nøjagtighed.


