
الروبوتات والذكاء الاصطناعي الفيزيائي
ثورة في الاستكشاف تحت الماء: روبوت بليوبوت من جامعة براون يكشف أسرار المحيط

 أضف Unite.AI إلى مصادرك المفضلة على Google
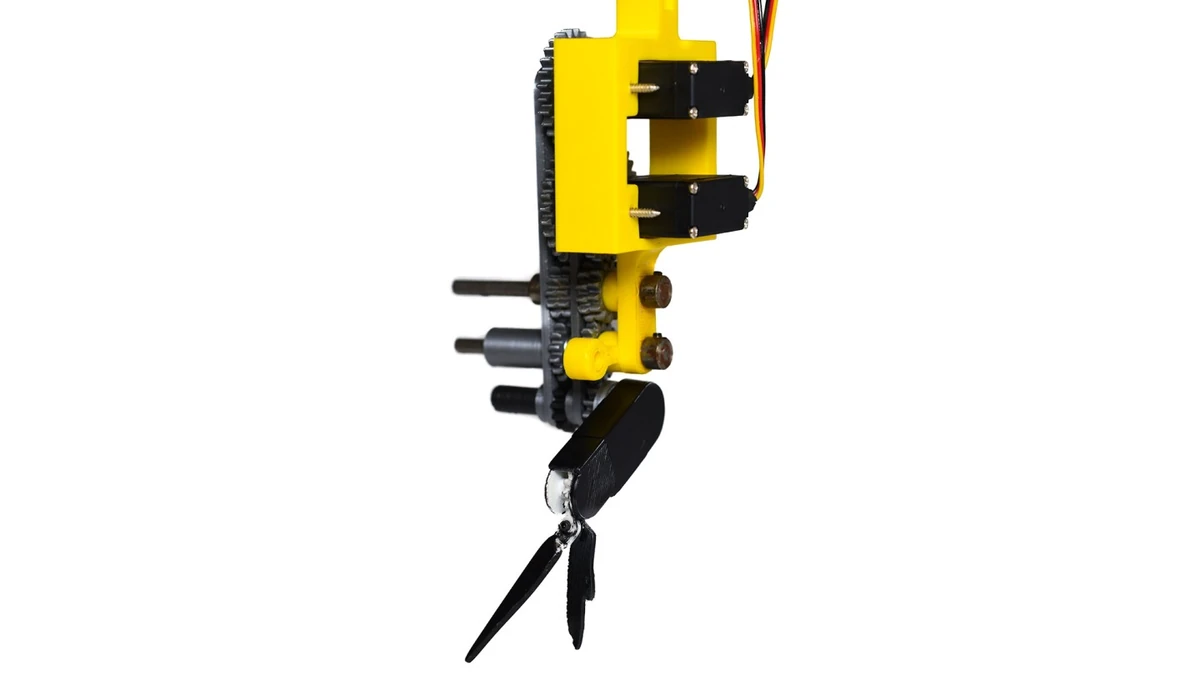
تخيل شبكة متقدمة من الروبوتات المترابطة ذاتية التوجيه. تعمل في وئام، مثل باليه مائي معقد، وتتنقل في أعماق المحيط المظلمة، وتنفذ مسوحات علمية مفصلة وعمليات البحث والإنقاذ عالية الخطورة. هذا المنظور المستقبلي يصبح أقرب إلى الواقع، بفضل الباحثين في جامعة براون، الذين يقودون تطوير نوع جديد من روبوتات الملاحة تحت الماء. إحدى هذه المنصات الروبوتية، تسمى بليوبوت، هي نجم دراستهم المنشورة حديثا في التقارير العلمية.
الكريل، تلك القشريات الصغيرة التي تلعب دورا حاسما في النظم البيئية البحرية، سبّاحة استثنائية بقدرات فريدة في المناورة والتسارع والتحول. وقد ألهمت قدراتها الحركية الباحثين في جامعة براون لتطوير بليوبوت – منصة روبوتية تتكون من ثلاثة أقسام مفصلية تعكس نمط السباحة المتعاقبة زمنيًا المميز للكريل.
“بليوبوت يمنحنا دقة وسيطرة غير مسبوقة لدراسة جميع جوانب السباحة مثل الكريل التي تساعدها على التميز في المناورة تحت الماء”، تقول سارة أوليفيرا سانتوس، مرشحة الدكتوراه في مدرسة الهندسة بجامعة براون والمؤلفة الرئيسية للدراسة.
يتطلع فريق البحث إلى استخدام بليوبوت كأداة شاملة لفهم السباحة مثل الكريل واستغلال إمكانات 100 مليون سنة من التطور لتصميم روبوتات أفضل للملاحة البحرية.
ميكانيكا بليوبوت: محاكاة روعة سباحة الكريل
مشروع بليوبوت هو تعاون دولي بين جامعة براون والجامعة الوطنية المستقلة في المكسيك. يعملون معا على فك لغز كيفية سباحة الكريل، المعروفة بسباحتها المتعاقبة زمنيًا، في بيئات بحرية معقدة وإجراء هجرات رأسية هائلة تصل إلى أكثر من 1000 متر مرتين يوميا – ما يعادل وضع ثلاثة مبانٍ بحجم إمباير ستيت فوق بعضها.
“لدينا لقطات من الآليات التي يستخدمونها للسباحة بكفاءة، ولكننا لا نمتلك بيانات شاملة”، يشرح نيلز تاك، زميل ما بعد الدكتوراه في مختبر ويلهلموس بجامعة براون.
قام الفريق ببناء وبرمجة بليوبوت لتمثيل حركات أرجل الكريل بدقة وتغيير شكل الزوائد، مما يوفر فهمًا جديدًا وأكثر تفصيلًا للتفاعلات بين السوائل والهياكل على مستوى الزوائد.
ريادة مستقبل المركبات الذاتية التشغيل تحت الماء
وفقا للباحثين، تتيح تقنية السباحة المتعاقبة زمنيًا للكريل المناورة بكفاءة لافتة، إذ تتحرك أرجل السباحة بالتتابع في حركة تشبه الموجة. هذه الخاصية هي شيء يعتقدون أنه يمكن دمجه في أنظمة السرب القابلة للنشر في المستقبل. تقول مونيكا مارتينيز ويلهلموس، أستاذة مساعدة في الهندسة بجامعة براون، “القدرة على فهم التفاعلات بين السوائل والهياكل على مستوى الزوائد ستمكننا من اتخاذ قرارات مدروسة بشأن التصاميم المستقبلية”.
يمكن أن تشارك الأسراب الروبوتية المستقبلية في رسم خرائط محيطات الأرض، والمشاركة في عمليات واسعة للبحث والاستعادة، أو حتى استكشاف محيطات أقمار في نظامنا الشمسي، مثل يوروبا. تضيف ويلهلموس، “تجمعات الكريل هي مثال ممتاز للأسراب في الطبيعة… هذه الدراسة هي نقطة البداية لهدفنا البحثي طويل الأمد لتطوير الجيل التالي من مركبات الاستشعار الذاتية التشغيل تحت الماء”.
أهمية تصميم بليوبوت
يشارك في بناء بليوبوت فريق متعددا التخصصات متخصصا في ميكانيكا السوائل والبيولوجيا والميكاترونكس. تتكون مكوناته في الغالب من قطع قابلة للطباعة ثلاثية الأبعاد، والتصميم مفتوح المصدر. لقد قام الباحثون بتمثيل حركة فتح وإغلاق زعانف الكريل ثنائية التفرع، التي يعتقد أنها الأولى من نوعها لهذه المنصة. يتم بناء النموذج بمقياس عشرة أضعاف حجم الكريل، والتي عادة ما تكون بحجم مشبك ورق، مما يسمح بالملاحظة والتحليل الدقيقين.
“في الدراسة المنشورة، كشفنا عن إجابة واحدة من العديد من الآليات غير المعروفة لسباحة الكريل: كيف يولّدون الرفع لكي لا يغرقوا أثناء السباحة إلى الأمام”، تقول أوليفيرا سانتوس. “كنا قادرين على كشف هذه الآلية باستخدام الروبوت”، يضيف يونكسينغ سو، زميل ما بعد الدكتوراه في المختبر. اكتشفوا أن منطقة ضغط منخفض في الجزء الخلفي من أرجل السباحة تساهم في تعزيز قوة الرفع خلال شوط الدفع للأرجل المتحركة، وهو اكتشاف حاسم لفهم ومحاكاة سباحة الكريل الكفؤة.
يعمل فريق جامعة براون الرائد مع بليوبوت على تحقيق قفزة كبيرة إلى الأمام في سعي تطوير الجيل التالي من مركبات الاستشعار الذاتية التشغيل تحت الماء. وتظهر الإمكانيات وكأنها واسعة مثل المحيطات التي تهدف هذه الروبوتات إلى استكشافها.



