
الروبوتات والذكاء الاصطناعي الفيزيائي
باحثون يطورون هيكلاً عظمياً روبوتياً ذاتي السير

 أضف Unite.AI إلى مصادرك المفضلة على Google
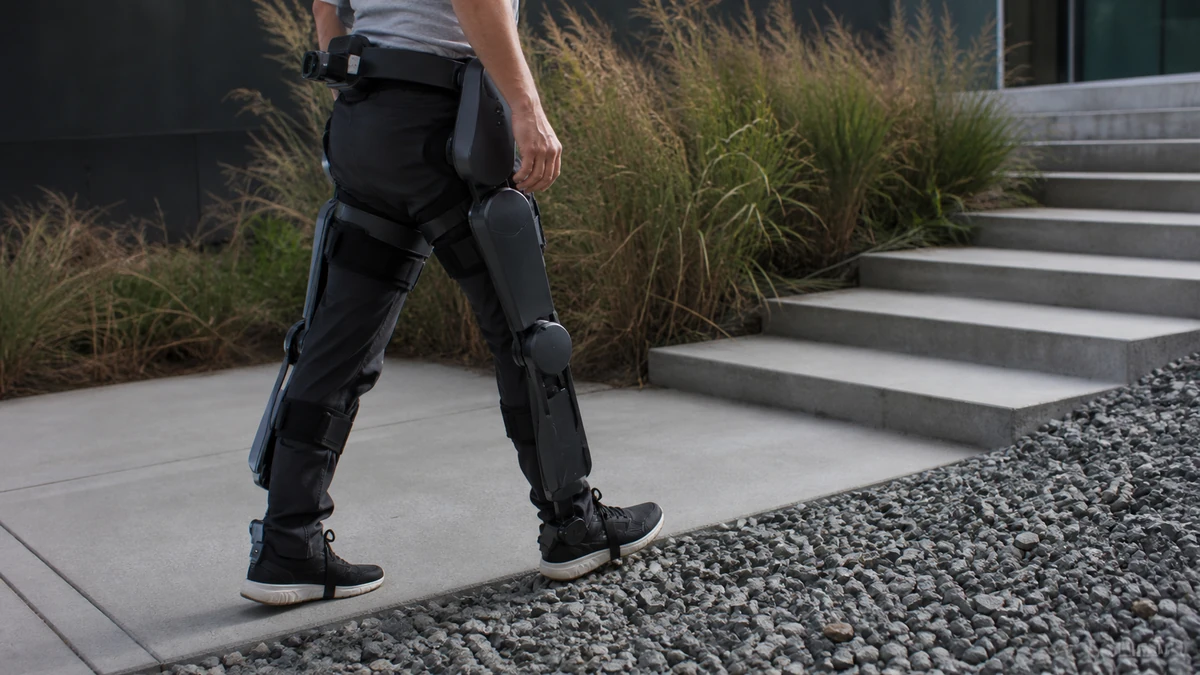
يعمل باحثون في مجال الروبوتات في جامعة واترلو على واحدة من التطورات الكبيرة القادمة في مجال الروبوتات: الهياكل العظمية الروبوتية ذاتية السير. وتشمل التكنولوجيا الجديدة أطرافًا اصطناعية يمكنها التفكير والحركة بنفسها باستخدام الذكاء الاصطناعي.
تعتمد الأنظمة الجديدة على مزيج من الذكاء الاصطناعي والرؤية الحاسوبية لمحاكاة طريقة سير الناس من خلال ملاحظة محيطهم وتعديل الحركات.
نشرت الأبحاث في مجلة IEEE Transactions on Medical Robotics and Bionics. كانت جزءًا من سلسلة أطول من الأبحاث، وكانت بعنوان ” محاكاة ميكانيكا الجلوس والوقوف للهياكل العظمية الروبوتية والأطراف الاصطناعية مع إعادة توليد الطاقة“.
بروكوسلاف لاشوفسكي هو مرشح دكتوراه في هندسة الأنظمة. وهو حاليًا يقود مشروع البحث، ExoNet، في الجامعة.
“نحن نمنح الهياكل العظمية الروبوتية رؤية لكي تتمكن من التحكم في نفسها،” قال لاشوفسكي.
على الرغم من وجود ساقين هيكليين روبوتيين يتحكمان بواسطة المحركات، إلا أنهما ليسا مثاليين نظرًا للتحكم اليدوي المطلوب من المستخدمين من خلال تطبيقات الهاتف الذكي أو أجهزة التحكم.
“يمكن أن يكون ذلك غير مريح ومستهلك للتفكير،” قال لاشوفسكي. “كل مرة تريد فيها أداء نشاط حركي جديد، عليك أن تتوقف، وتخرج هاتفك وتختار الوضع المطلوب.”
الذكاء الاصطناعي والكاميرات القابلة للارتداء
为了 تحسين هذا النظام وتجاوز بعض تلك القيود، قام فريق البحث بتركيب هياكل عظمية روبوتية على المستخدمين واستخدم كاميرات قابلة للارتداء. كما قام بتحسين برنامج الذكاء الاصطناعي للحاسوب حتى يمكن معالجة الإشارة المرئية بكفاءة ودقة، مع التعرف على العوائق مثل الدرج والابواب والجوانب المختلفة للمحيط.
سيبحث فريق البحث الآن في إرسال تعليمات إلى المحركات، مما يسمح للهياكل العظمية الروبوتية أن تصبح أكثر إثارة. بمجرد تحقيق ذلك، ستكون قادرة على الصعود والهبوط والتفادي لعوائق مختلفة. بالإضافة إلى ذلك، ستكون قادرة على تحليل حركة المستخدم الحالية، جنبًا إلى جنب مع التضاريس القادمة، من أجل اتخاذ الإجراءات المناسبة.
لاشوفسكي يُشرف عليه جون ماكفي، أستاذ الهندسة ورئيس البحث الكندي في ديناميكيات الأنظمة البيوميكانيكية.
“منهجنا في التحكم لن يتطلب بالضرورة التفكير البشري،” قال لاشوفسكي. “مثل السيارات ذاتية القيادة التي تقود نفسها، نحن نصمم هياكل عظمية روبوتية وأطرافًا اصطناعية تمشي بنفسها.”
أحد أهداف الباحثين الآخر هو تحسين كفاءة الطاقة للمحركات في الهياكل العظمية الروبوتية من خلال استخدام بطاريات ذاتية الشحن من خلال الحركة البشرية.
تطوير الهياكل العظمية
العمل الجديد القادم من فريق البحث يأخذ تطوير الهياكل العظمية إلى الخطوة التالية. خلال السنوات القليلة الماضية، كانت هناك تقدمات مختلفة في هذا المجال. على سبيل المثال، أعلنت هوندا في عام 2019 أنها كانت تطور هياكل عظمية لتعزيز القوة البشرية. في الوقت نفسه، كانت الهياكل العظمية تستخدم في اليابان لمساعدة الناس على الاستمرار في العمل مع تقدمهم في العمر.
然而، الهياكل العظمية الروبوتية ذاتية السير أكثر صعوبة في تحقيقها، وهو ما يجعل هذا التطور الجديد مثيرًا ومقدمًا قيمة.


