
الروبوتات والذكاء الاصطناعي الفيزيائي
إطار ذكاء اصطناعي بتوجيه بشري يَعِد بتعلّم أسرع للروبوتات في بيئات جديدة

 أضف Unite.AI إلى مصادرك المفضلة على Google
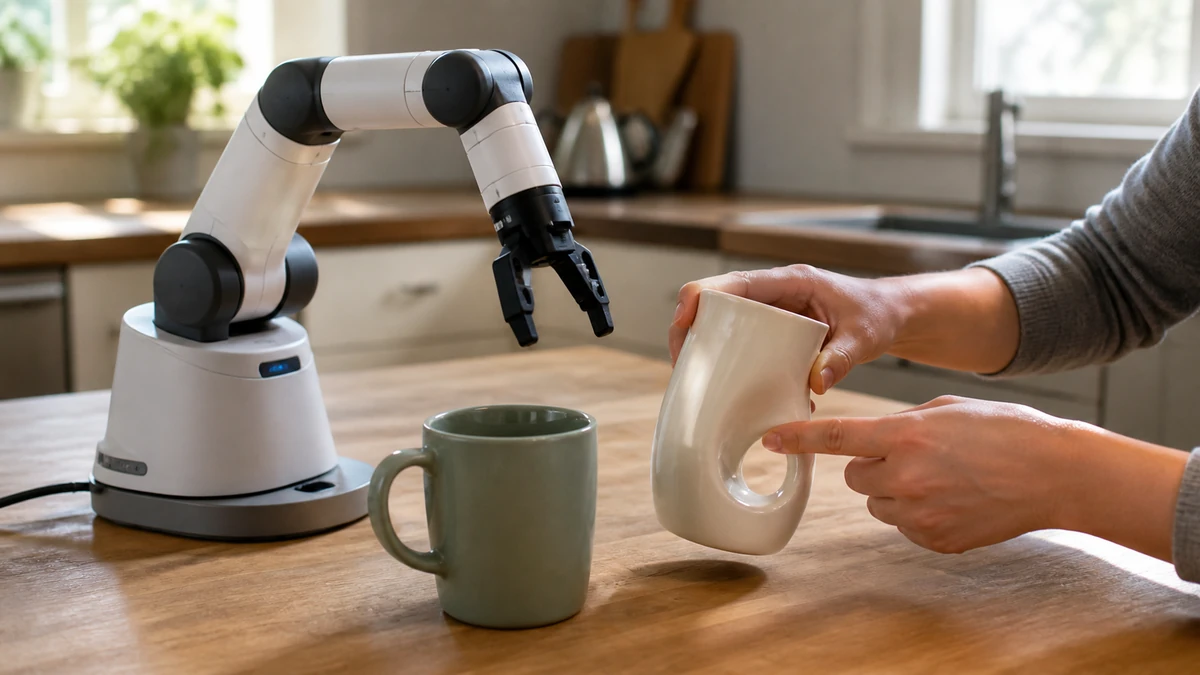
في المستقبل، سيكون الحصول على روبوت لتحسين المهام المنزلية ليس أمرًا نادرًا. ومع ذلك، قد تظهر الإحباط عندما تفشل هذه المساعدات الآلية في أداء مهام بسيطة. وهنا يبرز عمل آندي بينغ، عالمة من قسم الهندسة الكهربائية والعلوم الحاسوبية في معهد ماساتشوستس للتكنولوجيا، التي، إلى جانب فريقها، تقوم بتحسين منحنى التعلم للروبوتات.
بينغ وفريقها من الباحثين من تخصصات متعددة ابتكروا إطار تفاعلي بين البشر والروبوتات. يتميز هذا النظام بقدرته على توليد سيناريوهات افتراضية مضادة للواقع تشير إلى التغييرات اللازمة للروبوت لأداء مهمة بنجاح.
على سبيل المثال، عندما يجد روبوت صعوبة في التعرف على كوب مطلي بطريقة غريبة، يقدم النظام حالات بديلة حيث كان من الممكن أن ينجح الروبوت، ربما إذا كان الكوب من لون أكثر شيوعًا. تسهل هذه التفسيرات المضادة للواقع مع الملاحظات البشرية عملية توليد بيانات جديدة للضبط الدقيق للروبوت.
تشرح بينغ، “الضبط الدقيق هو عملية تحسين نموذج تعلم الآلة الحالي الذي يمتلك بالفعل مهارة في مهمة واحدة، مما يسمح له بتنفيذ مهمة ثانية، مشابهة”.
قفزة في الكفاءة والأداء
عندما تم اختبار النظام، أظهر نتائج مثيرة. أظهرت الروبوتات التي تم تدريبها بهذه الطريقة قدرات تعلم سريعة، في حين قلّلت الوقت الذي يحتاج إليه معلّموها البشر. إذا تم تنفيذ هذا الإطار بنجاح على نطاق أكبر، يمكن أن يساعد الروبوتات على التكيف بسرعة مع بيئات جديدة، مما يقلل من الحاجة للمستخدمين إلى امتلاك معرفة تقنية متقدمة. يمكن أن تكون هذه التكنولوجيا هي المفتاح لإتاحة روبوتات متعددة الأغراض قادرة على مساعدة الأفراد المسنين أو المعاقين بفعالية.
تعتقد بينغ، “الهدف النهائي هو تمكين الروبوت من التعلم والعمل على مستوى مجرد مثل الإنسان”.
ثورة في تدريب الروبوت
الحد الرئيسي في تعلم الروبوت هو “التغيير في التوزيع”، وهو مصطلح يستخدم لشرح حالة عندما يواجه الروبوت أشياء أو مساحات لم يتم تعريفه عليها خلال فترة تدريبه. لتصحيح هذه المشكلة، نفذ الباحثون طريقة تعرف باسم “التعلم بالتقليد”. لكنها كانت لها قيود.
“تخيل أنك تظهر 30,000 كوب لروبوت ليتعلم التقاط أي كوب. بدلاً من ذلك، أفضّل أن أعرض كوبًا واحدًا وأعلم الروبوت أن يفهم أنه يمكنه التقاط كوب بأي لون”، تقول بينغ.
استجابةً لذلك، يحدد نظام الفريق السمات الأساسية للكائن (مثل شكل الكوب) وأيها ليست أساسية (مثل لون الكوب). ومسلحًا بهذه المعلومات، يولد بيانات اصطناعية، ويغير العناصر البصرية “غير الأساسية”، مما يحسّن عملية تعلّم الروبوت.
ربط التفكير البشري بالمنطق الروبوتي
من أجل تقييم فعالية هذا الإطار، أجرت الباحثون اختبارًا بمشاركة مستخدمين بشريين. سُئل المشاركون عمّا إذا كانت التفسيرات المضادة للواقع للنظام قد حسنت فهمهم لأداء الروبوت.
تقول بينغ، “لقد وجدنا أن البشر يمتلكون هذه القدرة على الاستدلال بفرضيات مضادة للواقع بشكل فطري. إن هذا العنصر الافتراضي المضاد للواقع هو ما يسمح لنا بترجمة التفكير البشري إلى منطق روبوتي بسلاسة”.
خلال العديد من المحاكاة، تعلم الروبوت بثبات أسرع باستخدام نهجهم، متغلبًا على تقنيات أخرى، ويتطلب عددًا أقل من العروض العملية من المستخدمين.
في المستقبل، يخطط الفريق لتنفيذ هذا الإطار على روبوتات حقيقية ويعمل على تقصير وقت توليد البيانات من خلال نماذج تعلم الآلة التوليدية. هذا النهج المتقدم يحمل إمكانية تحويل مسار تعلم الروبوت، مما يفتح الطريق لمستقبل حيث تعيش الروبوتات في وئام معنا في حياتنا اليومية.



