
Robotik ve fiziksel yapay zeka
Su Altı Keşiflerinde Devrim: Brown Üniversitesinin Pleobot’u Okyanusun Sırlarını Açığa Çıkarıyor

 Unite.AI sitesini Google'daki tercih ettiğiniz kaynaklara ekleyin
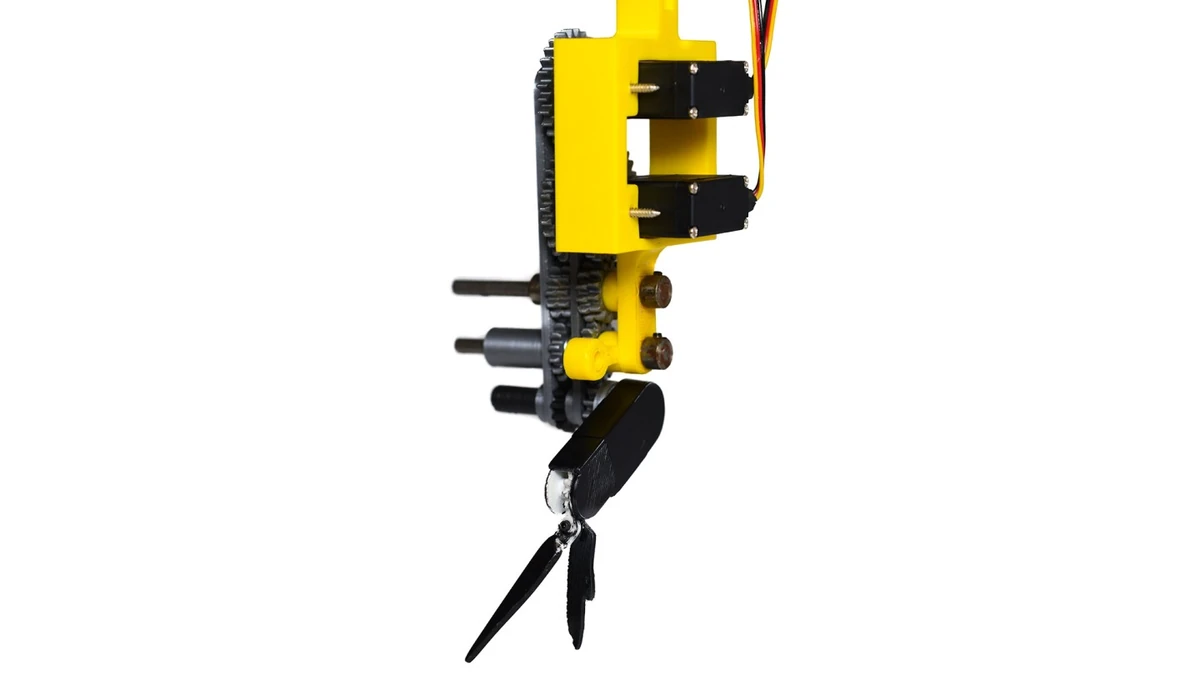
Su altında işleyen, birbirine bağlı, öz yönlendirilmiş robotlar hayal edin. Bunlar, su içinde uyumla yapılan bir bale gibi, okyanusun karanlık derinliklerinde, ayrıntılı bilimsel araştırmalar ve yüksek riskli arama-kurtarma görevleri gerçekleştirirler. Bu gelecekçi vizyon, Brown Üniversitesi’ndeki araştırmacılar sayesinde gerçeğe bir adım daha yakınlaşıyor. Bunlar, yeni bir tür su altı navigasyon robotunun geliştirilmesine öncülük ediyorlar. Bu robotik platformlardan biri, Pleobot, yakın zamanda Scientific Reports dergisinde yayımlanan bir çalışmanın yıldızı.
Krill, deniz ekosistemlerinin önemli bir parçası olan küçük kabuklular, manevra kabiliyeti, hızlanma ve dönüş yetenekleri açısından olağanüstü yüzücülerdir. Brown Üniversitesi’ndeki araştırmacılar, krill’in metakronal yüzme stilini taklit eden, üç eklemlenmiş bölümden oluşan bir robotik platform geliştirdiler. Bu platform, Pleobot.
“Pleobot, krill benzeri yüzmenin tüm yönlerini araştırmak için eşsiz bir çözünürlük ve kontrol sağlar” diyor Sara Oliveira Santos, Brown Mühendislik Okulu’nda doktora adayı ve çalışmanın baş yazarı.
Araştırma ekibi, Pleobot’u krill benzeri yüzmenin potansiyelini anlamak ve 100 milyon yıllık evrimi daha iyi su altı navigasyon robotları geliştirmek için kullanmayı amaçlıyor.
Pleobot Mekaniği: Krill Yüzmesinin Harikalarını Taklit Etme
Pleobot projesi, Brown Üniversitesi ve Universidad Nacional Autónoma de México arasında uluslararası bir işbirliğidir. Birlikte, krill’in metakronal yüzme tekniklerini ve karmaşık deniz ortamlarında nasıl gezindiğini ve günde iki kez 1.000 metreden fazla, yaklaşık üç Empire State Binası yüksekliğine eşdeğer dikey göçler gerçekleştirdiğini çözmeye çalışıyorlar.
“Krill’in yüzme mekanizmalarının anlık görüntülerine sahibiz, ancak kapsamlı verilerimiz yok” diyor Nils Tack, Brown Üniversitesi’ndeki Wilhelmus laboratuvarında doktora sonrası araştırma görevlisi.
Ekip, Pleobot’u, krill’in bacak hareketlerini ve yüzme uzuvlarının şeklini değiştirmesini taklit edecek şekilde programladı. Bu, yüzme uzuvları düzeyinde sıvı-yapı etkileşimlerini daha derinlemesine anlamayı sağlıyor.
Otonom Su Altı Araçlarının Geleceğine Öncülük Etmek
Araştırmacılara göre, metakronal yüzme tekniği krill’in olağanüstü manevra kabiliyetine sahip olmasını sağlar. Yüzme bacakları dalga benzeri bir hareketle sırayla devreye girer. Araştırmacılar bu özelliğin gelecekte sahaya sürülebilecek sürü sistemlerine aktarılabileceğini düşünüyor. Monica Martinez Wilhelmus, Brown Üniversitesi Mühendislik Fakültesi yardımcı doçenti, “Yüzme uzuvları düzeyinde sıvı-yapı etkileşimlerini anlamak, gelecekteki tasarımlar hakkında bilinçli kararlar almamızı sağlayacak” diyor.
Bu gelecekteki robot filoları, Dünya’nın okyanuslarını haritalayabilir, geniş arama-kurtarma görevlerine katılabilir veya hatta Güneş Sistemi’ndeki Europa gibi uyduların okyanuslarını keşfedebilir. Wilhelmus, “Krill agregasyonları, doğadaki sürülerin mükemmel bir örneğidir… Bu çalışma, gelecekteki otonom su altı sensör araçlarının geliştirilmesine yönelik uzun vadeli araştırma hedefimizin başlangıç noktası” diyor.
Pleobot Tasarımının Önemi
Pleobot’un yapımı, akışkan mekaniği, biyoloji ve mekatronik uzmanlarından oluşan bir ekibi içeriyor. Bileşenleri esas olarak 3D yazdırılabilir parçalardan oluşuyor ve tasarım açık kaynaklı. Araştırmacılar, krillin iki dallı yüzgeçlerinin açılma ve kapanma hareketini taklit etmeyi başardılar. Bunun bu tür bir platformda ilk olduğu düşünülüyor. Model, genellikle bir ataç büyüklüğünde olan krillin on katı ölçekte yapılarak daha hassas gözlem ve analize imkân sağlıyor.
“Yayımladığımız çalışmada, krill yüzmesinin bilinmeyen mekanizmalarından birinin cevabını açıklıyoruz: Nasıl yüzerek ilerlerken batmadan kalıyorlar?” diyor Oliveira Santos. “Bu mekanizmayı robotu kullanarak ortaya çıkarabildik” diyor Yunxing Su, laboratuvardaki doktora sonrası araştırma görevlisi. Araştırmacılar, hareket halindeki bacakların güç vuruşu sırasında yüzme bacaklarının arkasındaki düşük basınçlı bir bölgenin kaldırma kuvvetini artırdığını keşfettiler. Bu, krill’in verimli yüzmesini anlamak ve taklit etmek için kritik bir bulgu.
Brown Üniversitesi ekibinin Pleobot ile yaptığı çalışması, gelecekteki otonom su altı sensör araçlarının geliştirilmesine yönelik önemli bir adım. Olasılıklar, bu robotların keşfedeceği okyanuslar kadar geniş görünüyor.



