
Röportajlar
Patrick M. Pilarski, Ph.D., Kanada CIFAR Yapay Zekâ Araştırma Kürsüsü Sahibi (Amii) – Röportaj Serisi

 Unite.AI sitesini Google'daki tercih ettiğiniz kaynaklara ekleyin
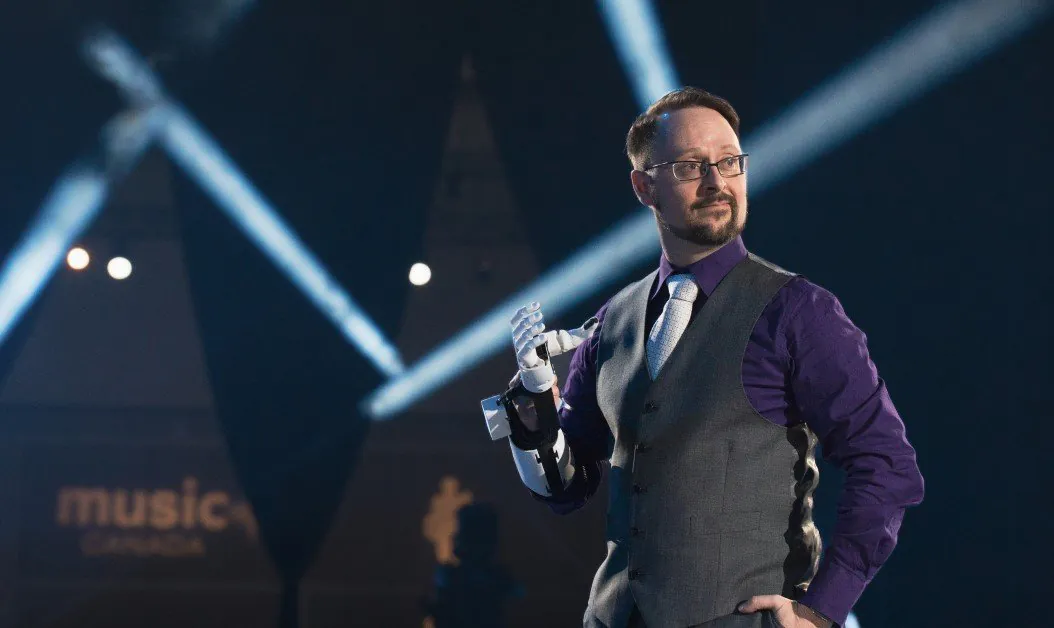
Dr. Patrick M. Pilarski , Kanada CIFAR Yapay Zekâ Araştırma Kürsüsü sahibidir. Daha önce Rehabilitasyon için Makine Zekâsı alanında Kanada Araştırma Kürsüsü görevini yürütmüş olup Alberta Üniversitesi Tıp Fakültesinin Fiziksel Tıp ve Rehabilitasyon bölümünde doçent olarak çalışmaktadır.
2017’de Alberta’nın Edmonton kentinde DeepMind’ın ilk uluslararası araştırma ofisinin kuruluşuna katılmış; 2023’e kadar ofisin eş yöneticisi ve üst düzey araştırma bilimcisi olarak görev yapmıştır. Alberta Makine Zekâsı Enstitüsünde (Amii) araştırmacı ve yönetim kurulu üyesidir. Doğal Kontrolün İyileştirilmesi için Biyonik Uzuvlar Laboratuvarını (BLINC) birlikte yönetir. Ayrıca Alberta Üniversitesinin Pekiştirmeli Öğrenme ve Yapay Zekâ Laboratuvarında (RLAI) ve Duyusal Motor Uyarlanabilir Rehabilitasyon Teknolojisi Ağında (SMART) baş araştırmacıdır.
Dr. Pilarski, 120’den fazla hakemli makalenin ödüllü yazarı veya ortak yazarı ve IEEE’nin kıdemli üyesidir. Araştırmaları eyalet, ulusal ve uluslararası düzeyde hibelerle desteklenmiştir.
Kendisiyle, 2023’te Edmonton, Alberta’da düzenlenen yıllık Upper Bound yapay zekâ konferansında görüştük. Konferansın ev sahibi Amii (Alberta Makine Zekâsı Enstitüsü) idi.
Yapay zekâ alanına nasıl girdiniz? Sizi bu alana çeken neydi?
Bunlar iki ayrı soru. Yapay zekâda beni çeken şey, karmaşıklığın ortaya çıkışında ve karmaşıklıktan yapının doğuşunda bir güzellik olması. Zekâ bunun şaşırtıcı örneklerinden biri. İster biyolojiden gelsin ister makinelerde karmaşık davranışların ortaya çıkışını gözlemleyelim, bunda güzel bir şey görüyorum. Bu beni çok uzun zamandır büyülüyor. Bugün çalıştığım yapay zekâ alanına uzanan uzun ve dolambaçlı yolum birçok farklı aşamadan geçti. Şimdi deneme yanılmayla öğrenen makineler ve hem insanların hem makinelerin deneyim ve zaman akışına gömülü olduğu etkileşimlerdeki pekiştirmeli öğrenme sistemleriyle çalışıyorum. Biyomekatronik cihazlar ve biyoteknoloji, örneğin yapay uzuvlar ve protezler aracılığıyla insanlarla makinelerin nasıl etkileşebileceğini araştırdım.
Yapay zekânın tıbbi tanıyı nasıl destekleyebileceğini de inceledim. Makine zekâsıyla hastalığa yol açan örüntüleri veya farklı hastalıkların cihaz kayıtlarında nasıl görünebileceğini anlamaya çalıştım. Bunların hepsi, çok basit temellerden çok karmaşık davranışlar elde etmeyi anlamaya yönelik uzun bir çabanın parçası. Özellikle pekiştirmeli öğrenmede sevdiğim şey, makinenin zaman akışının içinde yer alarak kendi deneyiminden öğrenebilmesi, karmaşık davranışlar göstermesi ve çevresindeki dünyanın karmaşık olgularını kavraması. Beni harekete geçiren buydu.
Somut geçmişime gelirsek lisede spor hekimliği ve benzeri konularda epey eğitim aldım. Spor hekimliği okudum ve şimdi makine zekâsıyla rehabilitasyon teknolojilerinin insanların günlük yaşamını desteklemek için nasıl birleşebileceğini araştırıyorum. Karmaşık sistemlere duyulan merakla, insanların istedikleri hayatı yaşamaları için nasıl daha iyi desteklenebileceğine ilişkin son derece pratik soruları birleştiren ilginç bir yolculuk.
Spor sizi başlangıçta protezlere nasıl yönlendirdi?
Spor hekimliği gibi alanları ilginç kılan, insan vücuduna ve kişinin kendine özgü ihtiyaçlarının, sporla ilgili olsun veya olmasın, başka insanlar, uygulamalar ve süreçler tarafından nasıl desteklenebileceğine bakmalarıdır. Biyonik uzuvlar ve protez teknolojileri de insanların istedikleri hayatı yaşamalarına yardımcı olan cihazlar, sistemler ve teknolojiler geliştirmekle ilgilidir. Bu ikisi çok yakından bağlantılı. Eski ilgi alanlarıma geri dönmek ve bunların bugün birlikte yönettiğim laboratuvarda karşılık bulduğunu görmek heyecan verici. Özellikle desteklemek üzere tasarlandıkları kişiyle sıkı bir iş birliği içinde çalışan makine öğrenmesi sistemlerini inceliyoruz.
Daha önce insanın proteze değil, protezin insana uyum sağlamasından söz ettiniz. Bunun arkasındaki makine öğrenmesini anlatabilir misiniz?
Elbette. Alet kullanımının tarihi boyunca insanlar kendilerini aletlerine, ardından aletlerini de ihtiyaçlarına uyarladılar. Bu karşılıklı uyum, yinelemeli bir süreç. Şimdi bir dönüm noktasındayız. Konuşmalarımı izlediyseniz bunu söylediğimi duymuş olabilirsiniz: İnsan zekâsının bazı özelliklerini taşıyan aletler yapmayı ilk kez hayal edebildiğimiz önemli bir tarihsel noktadayız. Kişi kullanırken gerçekten uyum sağlayıp gelişen aletler. Temeldeki teknolojiler, kesintisiz bir deneyim akışından öğrenebilen sistemler, yani sürekli öğrenmeyi destekliyor. Pekiştirmeli öğrenme ve zamansal fark öğrenmesi gibi temel mekanizmaları, insanla etkileşirken ve onun günlük yaşamını desteklemek için kullanılırken sürekli uyum sağlayabilen sistemler oluşturmak açısından kritik öneme sahip.
Zamansal fark öğrenmesini tanımlayabilir misiniz?
Elbette. Laboratuvardaki çalışmalarımızın çoğunun temelini oluşturan zamansal fark öğrenmesini ve temel tahmin öğrenme algoritmalarını düşünmeyi seviyorum. Bir sistem, bizim yaptığımız gibi, belirli bir sinyal açısından geleceğin nasıl olacağını tahmin eder. Genellikle gelecekteki ödülü ele alırız. Ama bu başka bir sinyal de olabilir: Şu an ne kadar kuvvet uyguluyorum? Hava ne kadar sıcak olacak? Yarın kaç çörek yiyeceğim? Bunların hepsi tahmin edilebilir şeyler. Temel algoritma, şu anda ne olacağına ilişkin tahminimle, o anda aldığım sinyalleri de hesaba katarak geleceğe ilişkin yaptığım tahmin arasındaki farka bakar.
Robot kol bir fincan kahveyi veya bir bardak suyu kaldırırken ne kadar kuvvet uygular? Şimdi ya da gelecekteki belirli bir süre boyunca uygulanacak kuvvete ilişkin tahmin, geleceğe ilişkin beklentiyle ve gerçekten uygulanan kuvvetle karşılaştırılabilir. Bunları bir araya getirdiğimizde zamansal fark hatasını elde ederiz. Zamana yayılan gelecek tahminleriyle aralarındaki farklar birleştirilir ve bu hata öğrenen makinenin kendi yapısını güncellemekte kullanılabilir.
Ödüle dayalı geleneksel pekiştirmeli öğrenmede, makinenin davranışı beklenen gelecek ödüle göre güncellenebilir. Bizim çalışmalarımızın çoğunda ise genelleştirilmiş değer fonksiyonlarıyla başka sinyal türleri ele alınır. Böylece pekiştirmeli öğrenme süreci ve zamansal fark öğrenmesi, ödül sinyallerinden makinenin işleyişi açısından önemli olabilecek herhangi bir sinyale uyarlanır.
Sunumlarınızda sık sık Kahire Ayak Parmağı adlı protezden söz ediyorsunuz. Ondan neler öğrenebiliriz?

Kahire Ayak Parmağı, Basel Üniversitesi, LHTT. Görsel: Matjaž Kačičnik
3000 yıllık bir protez olan Kahire Ayak Parmağı örneğini kullanmayı seviyorum. Nöroprotez alanında çalışıyorum. Artık bazı durumlarda biyolojik vücut parçalarıyla benzer düzeyde kontrol veya kontrol serbestliği sunan çok gelişmiş robotik sistemler görüyoruz. Yine de 3000 yıl öncesinden, belirgin biçimde stilize edilmiş ahşap bir ayak parmağına dönüyorum. Bence güzel yanı, insanların kendilerini teknolojiyle genişletmelerine bir örnek olması. Bugün nöroprotezlerde ve insan-makine etkileşiminde gördüğümüz şey garip, yeni veya tuhaf değil. İnsanlar her zaman alet kullandı; insan dışındaki hayvanlar da kullanıyor. Bu konuda çok güzel kitaplar var, özellikle Frans de Waal’in “Hayvanların Ne Kadar Zeki Olduğunu Anlayacak Kadar Zeki miyiz?” adlı kitabı.
Alet kullanarak kendimizi genişletmemiz, yeteneklerimizi artırıp geliştirmemiz yeni değil, çok eski bir şey. Üzerinde bulunduğumuz bu topraklarda yaşamış insanlar da bunu çok eski zamanlardan beri yapıyordu. Kahire Ayak Parmağıyla ilgili başka ilginç bir nokta, en azından bilimsel raporların, kullanım süresince birkaç kez uyarlandığını göstermesi. İnsanlar onu kullanılırken kişiye özel hâle getirmiş, değiştirmiş ve düzeltmiş.
Benim anladığım, kişinin hayatı boyunca takılı kalan değişmez bir alet olmadığı. Takılıydı ama aynı zamanda değiştiriliyordu. Aletlerin kullanım sırasında, özellikle uzun süreli kullanım boyunca uyarlanması fikri de çok eski. Yeni bir şey değil; insanlar ve aletlerin yıllar boyunca birlikte uyum sağlamasından pek çok ders çıkarabiliriz.
Daha önce protezle insan arasındaki geri bildirim yolundan söz ettiniz. Bunu açıklayabilir misiniz?
Kişiyle günlük yaşamında onu destekleyen makine arasındaki ilişkiye bakışımız açısından da özel bir zamandayız. Uzuv farklılığı olan veya amputasyon geçirmiş bir kişi yapay uzuv kullandığında, geleneksel olarak onu bir alet, vücudunun uzantısı gibi kullanır ve büyük ölçüde kontrol yoluna güvenir. İradesi veya niyeti cihaza aktarılır; cihaz bunu anlayıp uygular. Eli açıp kapatmak, dirseği bükmek veya bir anahtarı iki parmakla tutmak gibi. Geri bildirim yolunun ise çoğu zaman aynı ölçüde incelenmediğini veya dikkate alınmadığını görüyoruz.
Ticari olarak sunulan birçok yapay uzuvda cihazdan kişiye bilgi akışı mekanik bağlantı üzerinden gerçekleşebilir. Kişi uzvun kuvvetlerini hisseder ve buna göre davranır. Motor seslerini duyabilir ya da cihazın bir nesneyi kaldırıp masanın üzerinde taşımasını veya çalışma alanının başka bir yerinden almasını izleyebilir. Bunlar geleneksel yollar. Dünya çapında, yapay uzuvdan kullanıcıya bilgiyi daha iyi iletmek için harika araştırmalar yapılıyor. Burada Edmonton’da da sinir sisteminin bağlantılarının yeniden düzenlenmesi, hedefli yeniden sinirlendirme ve başka yöntemlerle bu yolu destekleyen çalışmalar var. Ancak makine öğrenmesinin geri bildirim yolundaki etkileşimleri nasıl destekleyeceği hâlâ çok hareketli ve yeni gelişen bir araştırma alanı.
Dünyası hakkında pek çok şeyi algılayıp tahmin eden bir sistem, bu bilgiyi kullanıcıya açık ve etkili biçimde aktarırken makine öğrenmesi nasıl yardımcı olabilir? Bence bu çok iyi bir konu. Hem geri bildirim hem kontrol yolu uyum sağlıyorsa, hem cihaz hem kişi birbirleri hakkında modeller oluşturuyorsa, neredeyse mucizevi bir şey yapabilirsiniz: Bilgiyi neredeyse hiçbir bedel ödemeden aktarabilirsiniz. İki sistem birbirine iyi uyum sağlamış, güçlü karşılıklı modeller oluşturmuş ve kontrol ile geri bildirim yollarında uyarlanabiliyorsa, insanlarla makineler arasında çok yakın ortaklıklar kurulabilir. Böylece çok az çaba ve çok düşük bant genişliğiyle büyük miktarda bilgi aktarılabilir.
Bu, özellikle nöroprotezlerde insan-makine koordinasyonuna yepyeni alanlar açıyor. Bu alanı incelemeye başlamak için gerçekten olağanüstü bir zamanda olduğumuzu düşünüyorum.
Gelecekte bu cihazların 3D baskıyla üretileceğini düşünüyor musunuz? Üretim nasıl gelişebilir?
Bunun nasıl olacağına ilişkin tahminde bulunmak için en uygun kişi olduğumu sanmıyorum. Ancak ticari nöroprotez tedarikçilerinin cihazlarını üretirken eklemeli imalat, 3D baskı ve yerinde eklemeli üretimin diğer türlerini giderek daha fazla kullandığını söyleyebilirim. Bu teknolojilerin yalnızca prototiplerde kalmayıp kişilere cihaz sağlamanın ve cihazları kullanıcılarına tam olarak uyarlamanın temel bir parçası hâline geldiğini görmek güzel.
Eklemeli imalat, kişiye özel üretim ve protezlerin bireysel olarak uyarlanması hastanelerde sürekli yapılıyor. Bu, yardımcı veya başka rehabilitasyon teknolojilerine ihtiyaç duyan uzuv farklılığı olan kişilere bakım sunmanın doğal bir parçası. Artık bu özelleştirmenin önemli bir bölümünün yalnızca doğrudan bakım verenlere bırakılmayıp cihaz üreticilerinin işine de katılmaya başladığını görüyoruz. Bu da heyecan verici. Yalnızca el gibi görünen ya da el gibi kullanılan değil, kullanıcısının ihtiyaçlarını tam olarak karşılayan cihazlar için büyük fırsatlar var. İnsanların kendilerini istedikleri gibi ifade etmelerine, istedikleri hayatı yaşamalarına yardımcı olabilirler; günlük yaşamda bir elin nasıl kullanılması gerektiğine ilişkin bizim düşüncemizle sınırlı olmak zorunda değiller.
120’den fazla makale yazdınız. Özellikle bilmemiz gereken bir çalışma var mı?
Yakın zamanda Neural Computing and Applications dergisinde yayımlanan bir makale var. Ama bu, insanlar ve makineler, özellikle insanlar ve protez cihazları arasındaki etkileşime ilişkin çerçeveler üzerinde on yılı aşkın süredir geliştirdiğimiz düşüncelerin yalnızca buzdağının görünen kısmı. Konu, iletişimsel sermaye fikri. İşte yakın zamanda yayımladığımız çalışma.
Bu makalede, örneğin kişiyle etkileşen bir protez cihazının gerçek zamanlı olarak öğrenip sürdürdüğü tahminlerin ve kişinin kendi tahminlerinin, iki tarafın da güvenebileceği bir sermaye, bir kaynak oluşturabileceğine ilişkin görüşümüzü açıklıyoruz. Daha önce dediğim gibi insan ve makine birbirleri hakkında modeller kuruyor, deneyime göre gerçek zamanlı uyum sağlıyor ve iki yönlü bir kanalda bilgi aktarmaya başlıyorsa, çok etkileyici şeyler yapabiliriz. Bu arada, kayıt alıp içinden bölümler çıkarabildiğimiz büyülü bir dünyada yaşıyoruz.
Aslında sihir gibi.
Kesinlikle, sihir gibi geliyor. W. Ross Ashby gibi düşünürlere dönersek, 1960’larda ve “Sibernetiğe Giriş” kitabında insan zekâsını nasıl güçlendirebileceğimizi tartışıyordu. Bunun, kişinin birçok seçenek arasından seçim yapma kapasitesini artırmakla ilgili olduğunu söylüyordu. Kişinin örneğin bir makineyle etkileştiği ve aralarında açık bir iletişim kanalı bulunduğu sistemler bunu mümkün kılar. Kanal iki yönlüyse ve her iki sistem tahminler ve başka kaynaklar biçiminde sermaye biriktiriyorsa, birbirleriyle uyumlanıp parçalarının toplamından fazlası olmaya başlayabilirler. Harcadığınızdan fazlasını elde edebilirsiniz.
Bu makaleyi en heyecan verici çalışmalarımızdan biri saymamın nedeni, düşüncede bir değişimi temsil etmesi. Nöroprotezleri eyleme geçme yetisine sahip sistemler olarak ele almaya yöneliyoruz. Onlara yalnızca bu yetiyi atfetmiyor, kaynakları oluşturmak için bizimle birlikte uyum sağlamalarına güveniyoruz. İletişimsel sermaye, dünyayla etkileşim kapasitemizi katlıyor ve harcadığımızdan daha fazlasını elde etmemizi sağlıyor. Protez açısından söylersem, insanların günlük yaşamda sürekli protezlerini düşünmek yerine hayatlarını yaşamaya odaklanabilmelerini istiyoruz. Hayatı yaşamalarına yardım eden cihazı değil, hayatın kendisini düşünmelerini.
Az önce konuştuklarımız bağlamında beyin-makine arayüzlerinin hangi uygulamalarını görüyorsunuz?
Sevdiğim örneklerden biri, yaklaşık son on yıldır ortaya koyduğumuz uyarlanabilir geçiş adlı teknoloji. Günlük etkileşim kurduğumuz birçok sistem, çok sayıda mod veya işlev arasında geçiş yapmamıza dayanır. Telefonumdaki uygulamaları değiştirirken, matkabım için doğru ayarı ararken veya başka araçları ayarlarken sürekli mod ve işlev değiştiririz. Bu, Ashby’nin birçok seçenek arasında seçim yapabilme fikrine dönüyor. Uyarlanabilir geçişte, yapay uzvun kişinin hangi hareket işlevini ne zaman kullanmak isteyebileceğini öğrenmesi için zamansal fark öğrenmesini kullanıyoruz. Çok basit bir örnek, bir bardağa uzanıp elimi kapatmam.
Sistem, deneyim yoluyla bu durumda muhtemelen el açma-kapama işlevini kullanacağımı tahmin edebilmelidir. Böylece gelecekteki benzer durumlarda da bunu öngörebilir. Mod ve işlevler arasında gezinirken, bütün seçenekleri tek tek ayıklamak zorunda kalmadan, aşağı yukarı istediğim seçenekleri sunabilir. Bu, iletişimsel sermaye oluşturmanın basit bir örneği. Sistem etkileşim yoluyla, o anda, o durumda, o kişi, makine ve aralarındaki ilişki hakkında tahminler geliştirir. Bu ortak kaynak, kontrol arayüzünü anlık olarak yeniden düzenleyerek kişinin istediğini istediği anda almasını sağlar. Sistem istenen hareket işlevinden çok eminse, eylem başlarken onu doğrudan da seçebilir.
Güzel olan, kişinin her zaman “Aslında istediğim buydu” diyerek başka bir hareket işlevine geçebilmesidir. Robot kolda bu, kapı kolunu kavramak, anahtar almak veya biriyle tokalaşmak gibi farklı tutuşlar olabilir. Bunlar farklı işlev modları ve kavrama örüntüleridir. Sistemin hangi durumda neyin uygun olduğunu anlamaya başlaması çok ilginç. Böylece iki tarafın da güvenebileceği sermaye birikir; dünyayla daha hızlı etkileşmeyi ve özellikle kullanıcı için bilişsel yükü azaltmayı sağlar.
Bu harika röportaj için teşekkürler. Daha fazla bilgi isteyen okuyucular aşağıdaki kaynakları ziyaret edebilir:
- Dr. Patrick M. Pilarski — Alberta Üniversitesi sayfası.
- Upper Bound Yapay Zekâ Konferansı.
- Amii (Alberta Makine Zekâsı Enstitüsü)


