
Robotique et IA physique
Les chercheurs développent un insecte robotique en caoutchouc avec des muscles artificiels

 Ajouter Unite.AI à vos sources préférées sur Google
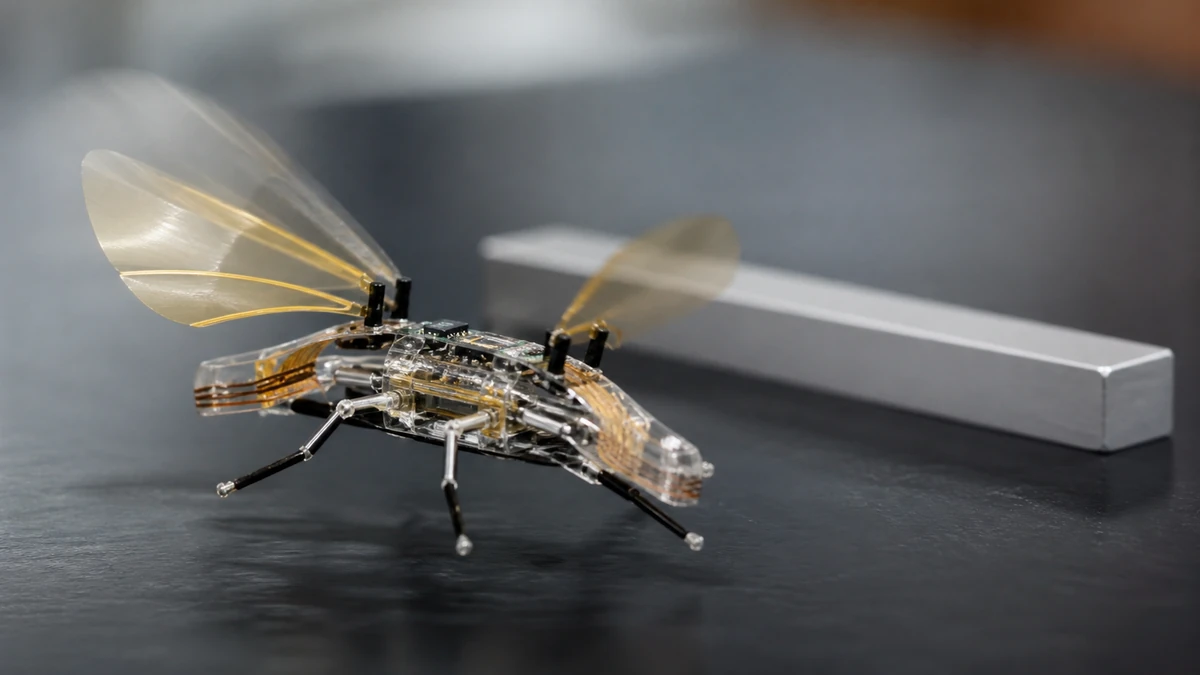
Les chercheurs de l’École d’ingénieurs de l’EPFL ont développé un type d’insecte robotique en caoutchouc qui possède des muscles artificiels et peut se déplacer à une vitesse de 3 cm par seconde.
Les récents progrès réalisés dans les domaines de l’intelligence artificielle (IA) et de la robotique nous rapprochent d’un monde qui n’aurait pas pu être prévu. C’est un monde qui contient des choses telles que des essaims d’insectes robotiques.
Deux versions différentes de l’insecte robotique en caoutchouc, appelé DEAnsect, ont été développées par l’équipe. La première était reliée par des fils ultra-minces et est extrêmement robuste. Elle peut être pliée et peut même continuer à se déplacer après avoir été frappée par un éventail ou écrasée par une chaussure.
Le deuxième modèle développé par les chercheurs est un modèle sans fil et entièrement autonome, et il pèse moins de 1 gramme même en portant une batterie et tous ses composants électroniques sur son dos. Pour le cerveau de l’insecte robotique intelligent, il y a un microcontrôleur, et les yeux sont des photodiodes. Cela lui permet d’identifier les motifs noirs et blancs, et le DEAnsect peut suivre toute ligne tracée sur le sol.
Le DEAnsect est le résultat du travail effectué par une équipe du Laboratoire de transducteurs souples (LMTS) de l’EPFL. Ils ont travaillé avec le Laboratoire d’actionneurs intégrés (LAI) et des collègues de l’Université de Cergy-Pontoise, France. La recherche a été récemment publiée dans Science Robotics.
Le DEAnsect possède des actionneurs en élastomère diélectrique, ou DEA. Ce sont des muscles artificiels qui sont aussi fins que les cheveux humains, et ils propulsent l’insecte vers l’avant en utilisant des vibrations. Les DEA sont ce qui rend l’insecte robotique en caoutchouc si léger et capable de se déplacer rapidement. Les DEA aident également l’insecte robotique en caoutchouc à manœuvrer dans différents environnements, y compris les surfaces ondulées.
Les muscles artificiels contiennent une membrane élastomère placée entre deux électrodes souples. Lorsqu’une tension est appliquée, les électrodes sont attachées l’une à l’autre, et la membrane est compressée. La membrane revient à sa forme initiale une fois que la tension est rétablie.
Chacune des trois pattes de l’insecte robotique en caoutchouc a ces muscles adaptés. Le mouvement est généré en allumant et en éteignant la tension, mais cela doit être fait très rapidement. Le taux réel est de 400 fois par seconde pour propulser l’insecte robotique en caoutchouc.
L’équipe de recherche a utilisé des techniques de nanofabrication pour permettre aux muscles artificiels de fonctionner à des tensions plus faibles. Plus précisément, ils ont réduit l’épaisseur de la membrane élastomère. Ils ont également développé des électrodes souples et très conductrices qui ne mesurent que quelques molécules d’épaisseur. Grâce à cette conception, les chercheurs ont pu réduire considérablement la taille de la source d’alimentation.
Herbert Shea est le directeur du LMTS.
« Les DEA fonctionnent généralement à plusieurs kilovolts, ce qui nécessite une grande unité d’alimentation », explique Shea. « Notre conception a permis au robot, qui pèse lui-même 0,2 gramme, de transporter tout ce dont il a besoin sur son dos. Cette technique ouvre de nouvelles possibilités pour une utilisation plus large des DEA dans la robotique, pour des essaims d’insectes robotiques intelligents, pour l’inspection ou les réparations à distance, ou même pour acquérir une compréhension plus approfondie des colonies d’insectes en envoyant un robot vivre parmi eux. »
« Nous travaillons actuellement sur une version sans fil et entièrement souple avec l’Université de Stanford », déclare Shea. « À long terme, nous prévoyons d’équiper les insectes de nouveaux capteurs et émetteurs pour qu’ils puissent communiquer directement les uns avec les autres. »


