Robotique et IA physique
Les chercheurs peuvent contrôler et reconfigurer à distance les robots mous

 Ajouter Unite.AI à vos sources préférées sur Google
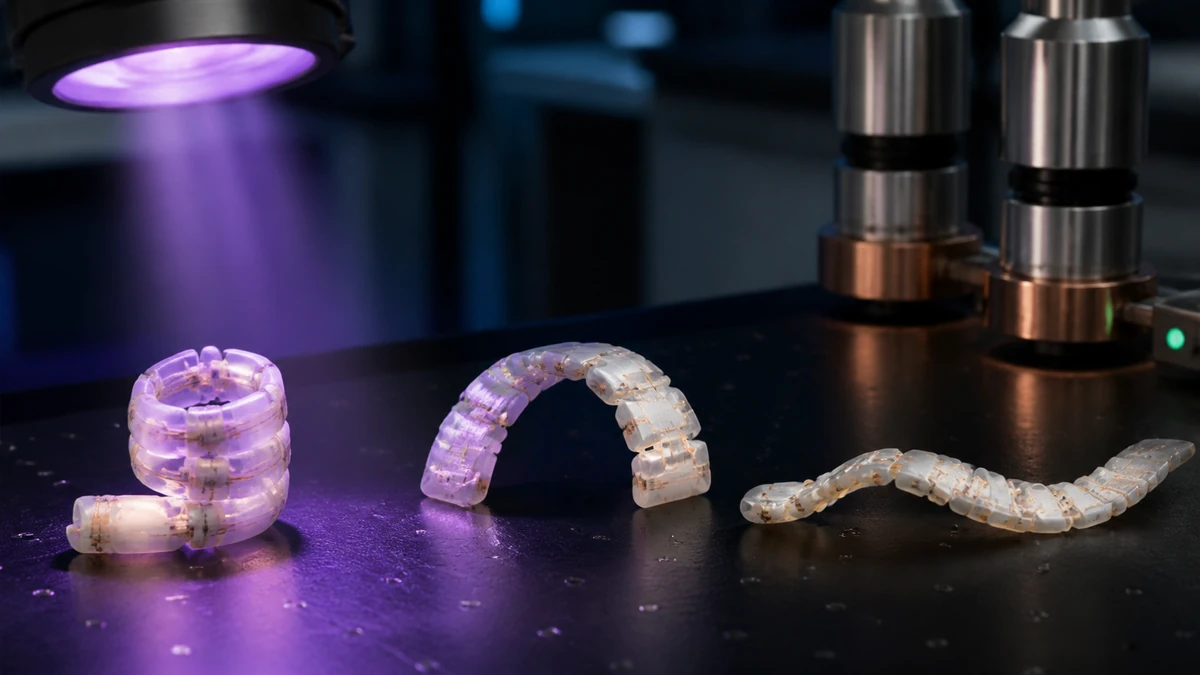
Les chercheurs de l’Université d’État de Caroline du Nord et de l’Université Elon ont développé une nouvelle technique pour contrôler et reconfigurer à distance les robots mous. Ils ont pu contrôler les robots, les verrouiller dans une position et les reconfigurer pour qu’ils puissent prendre différentes formes. L’équipe de chercheurs a pu développer cela en utilisant la lumière et les champs magnétiques.
Joe Tracy, l’un des professeurs de science et d’ingénierie des matériaux à NC State et auteur de l’article sur les nouvelles recherches, a parlé des développements.
“Nous sommes particulièrement enthousiastes à l’idée de la reconfigurabilité”, a-t-il déclaré. “En ingénieriant les propriétés du matériau, nous pouvons contrôler le mouvement du robot mou à distance ; nous pouvons le faire tenir une forme donnée ; nous pouvons ensuite le retourner à sa forme d’origine ou modifier davantage son mouvement ; et nous pouvons le faire à plusieurs reprises. Toutes ces choses sont précieuses, en termes d’utilité de cette technologie dans les domaines biomédicaux ou aérospatiaux.”
Les robots mous utilisés par les chercheurs ont été créés à partir d’un polymère incorporant des microparticules de fer magnétique. Normalement, ce type de matériau n’est pas flexible et conserve sa forme. Ce qui est différent dans le matériau utilisé par les chercheurs, c’est que lorsqu’ils l’ont chauffé en utilisant la lumière d’un diode électroluminescent (LED), le polymère est devenu malléable.
Les chercheurs ont ensuite utilisé un champ magnétique pour modifier et contrôler à distance la forme des robots mous. Une fois que le robot a pris la forme souhaitée par les chercheurs, ils ont supprimé la lumière LED. Une fois la lumière supprimée, le robot est redevenu rigide. Cette fois, il était dans la nouvelle forme. La lumière LED a ensuite été réappliquée, et ils ont supprimé le champ magnétique. À ce stade, les robots mous ont pu retrouver leur forme d’origine. S’ils ne voulaient pas que le robot retrouve sa forme d’origine, ils pouvaient réappliquer la lumière et utiliser le champ magnétique pour créer encore plus de formes.
Ces robots mous et malléables ont le potentiel d’être utilisés pour de nombreuses choses. Les chercheurs ont pu les utiliser pour soulever et transporter des objets, et ils ont également été utilisés comme poutres.
Jessica Liu, la première auteure de l’article, a parlé de la nouvelle technique.
“Nous ne sommes pas limités à des configurations binaires, comme un préhenseur qui est soit ouvert, soit fermé”, a-t-elle déclaré. “Nous pouvons contrôler la lumière pour nous assurer qu’un robot conservera sa forme à tout moment.”
Les chercheurs ont également créé un modèle de calcul. Celui-ci peut être utilisé pour créer un processus de conception de robots mous plus rapide et plus efficace. Ils peuvent ajuster la forme du robot, l’épaisseur du polymère, la quantité de microparticules de fer dans le polymère et la taille et la direction du champ magnétique. Tout cela peut être fait avant de construire le prototype.
“Les prochaines étapes consistent à optimiser le polymère pour différentes applications”, a déclaré Joe Tracy. “Par exemple, ingénierier des polymères qui réagissent à des températures différentes afin de répondre aux applications spécifiques.”
L’article des chercheurs a été publié dans la revue Science Advances. Il est intitulé “Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics.”
Les co-auteurs incluent Jonathan Gillen, ancien étudiant en licence à NC State ; Sumeet Mishra, ancien étudiant en doctorat à NC State ; et Benjamin Evans, professeur agrégé de physique à l’Université Elon.