AI 基础
纳米机器人是什么?了解纳米机器人的结构、运行原理和用途

 将 Unite.AI 添加到您在 Google 上的首选来源
纳米机器人 是一种用于极小机器的流行标签,但常被使用得过于宽泛。真正的纳米尺度装置的关键尺寸以纳米计。许多被称为纳米机器人的研究系统实际上是微机器人、微/纳米马达或整体尺寸以微米计的颗粒。
这些装置并不像微型金属人形。它们可能是工程化的颗粒、柔性游动体、催化马达、磁性结构或分子组合体,旨在移动、感知、释放载荷或与生物环境相互作用。
关键要点
- 纳米机器人、微机器人和分子机器占据不同的尺寸范围,并使用不同的控制机制。
- 推进方式可以是磁力、声波、光学、化学或由周围流体驱动。
- 导航结合外部场、成像、感知和反馈;完全自主的临床纳米机器人并非常规医学。
- 生物相容性、回收、免疫反应、剂量控制和可规模化制造与运动同等重要。
尺度阶梯,而非单一设备类别
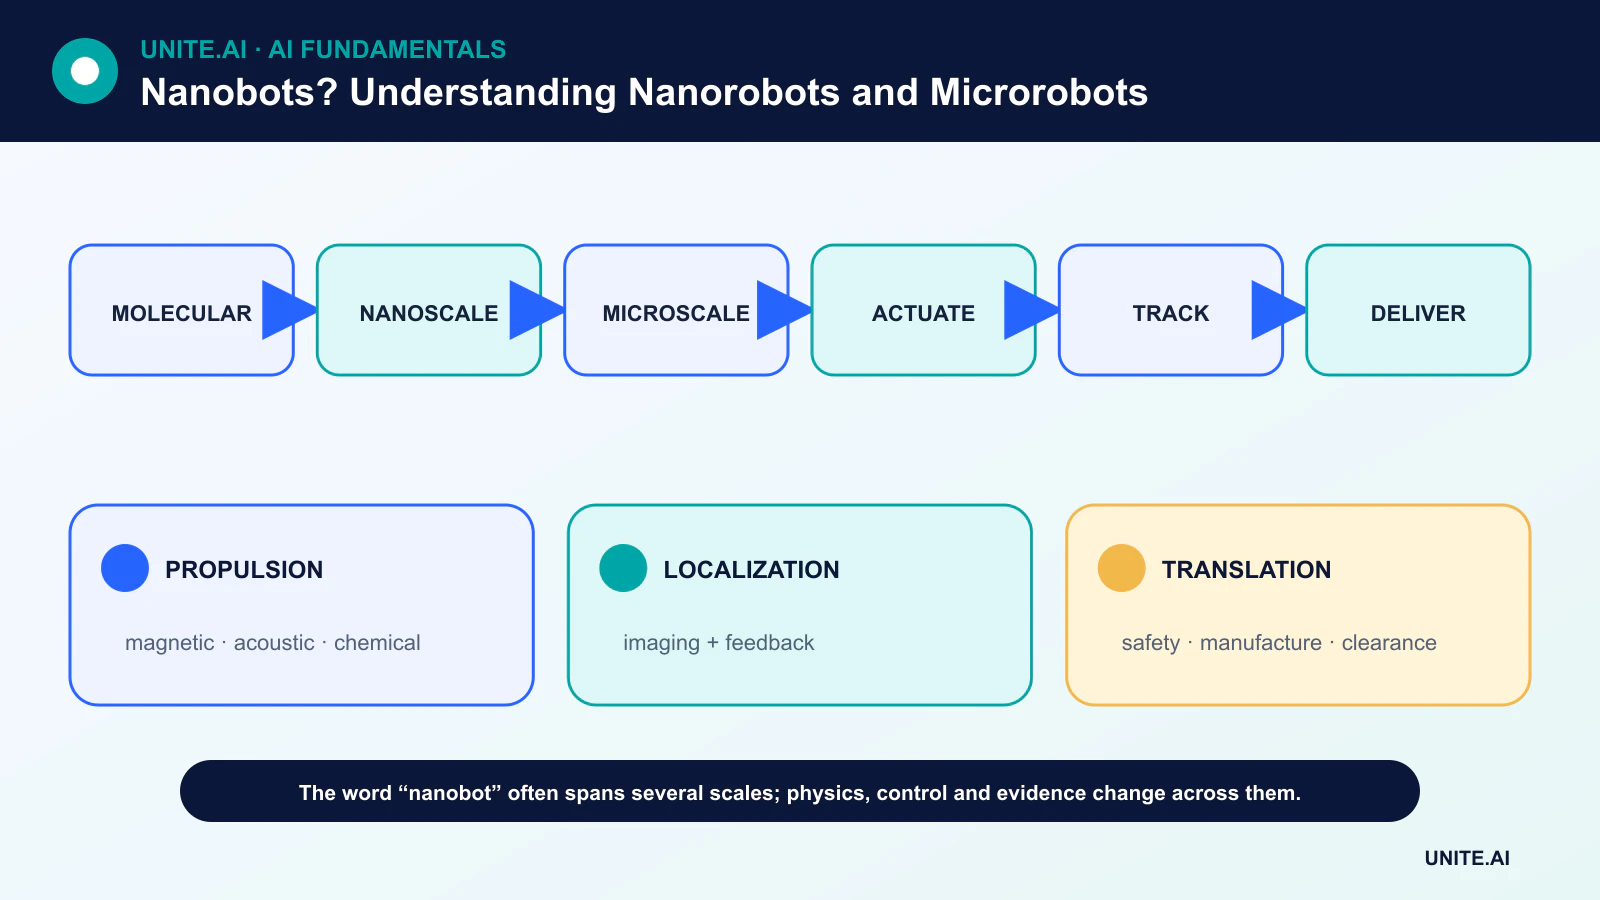
纳米是米的十亿分之一;微米是米的百万分之一。分子机器可能只有几纳米,而许多可控的生物医学游动体则是数十至数百微米。此区别重要,因为力学、制造技术和成像方法随尺度而变化。
在极小尺度下,惯性可以忽略,粘性力占主导。热运动会扰乱方向。适用于毫米机器人的设计不能直接缩小;推进和控制必须针对目标环境的物理特性重新设计。
制造与材料
微/纳米机器人可通过光刻、电沉积、自组装、双光子聚合或颗粒合成等方式制造。常用材料包括聚合物、磁性金属、二氧化硅和可生物降解化合物。材料选择影响驱动方式、成像对比度、载荷容量以及在体内的清除。
生物医学设计还必须考虑毒性和降解产物。在实验室流体中展示的有前景的运动仅是迈向可消毒、可一致制造且使用时不会引起有害炎症或积聚的系统的第一步。
微型机器人如何运动
磁性系统利用外部磁场拉动、旋转或引导内嵌的磁性材料。声学系统使用超声和压力场。光可以驱动光敏材料,而催化马达将化学能转化为运动。生物推进可以利用细菌或细胞。
每种方法都有局限。磁场可穿透组织但需外部设备;光学控制受散射和深度限制;化学燃料在体内可能不适用。血管或胃肠道的流动会压倒弱小的推进力。
感知、导航与控制
导航可能结合超声、磁共振、X射线、荧光或其他成像技术与外部控制器。反馈回路估计位置、选择控制信号并检查结果。计算机视觉可以辅助跟踪,而强化学习可能用于模拟或受限实验中的控制研究。
称设备为自主应具体说明:它是跟随化学梯度、执行机载逻辑,还是仅对场作出响应?大多数微小装置的机载电力和计算能力极其有限,智能通常依赖外部成像和控制设备。
生物医学用途与临床差距
研究目标包括局部药物递送、微创取样、血栓治疗、生物膜破坏和显微手术。局部递送可以在目标部位提高浓度并降低全身暴露,但也需要精准剂量、有效封闭以及装置能够被清除或回收的证据。
临床转化需要可重复的制造、长期安全性、在真实解剖结构中的稳健导航以及监管证据。除非有经同行评审的体内结果并明确说明装置尺度,否则读者应将夸张的动画视为概念。
纳米机器人是什么——以及该术语常掩盖的内容
纳米是米的十亿分之一,但许多被称为纳米机器人的系统实际上是微米或纳米尺度的颗粒、胶囊、DNA结构、磁性游动体或化学驱动的机器,而非具备处理器和马达的自主机器人。在这些尺度下,粘度、布朗运动、表面力、扩散和分子相互作用主导惯性。可信的描述应明确尺寸、材料、推进或运输机制、感知、控制、载荷,以及是否已在体外、动物或人体中展示运行。
纳米机器可以是被动载体,在pH、温度、酶、光、超声或磁场等条件下释放货物;主动结构则可能通过外部磁场、催化反应、生物马达或形变移动。供能和通信困难,因此控制通常是外部的或嵌入材料响应中。制造可采用光刻、自组装、DNA折纸、纳米颗粒或混合生物组件等方法。每种方法在精度、尺度、生物相容性、载荷和可重复性之间进行权衡。
医学递送、测量与安全
靶向药物递送旨在将治疗集中于疾病部位并降低全身暴露。证据必须衡量生物分布、循环时间、细胞摄取、释放动力学、清除、毒性、免疫反应以及治疗效果——而不仅仅是颗粒在某一模型中在肿瘤附近积聚。增强通透性和滞留效应在不同肿瘤和患者间存在差异。穿过血液、黏液、组织和细胞屏障的导航会产生独立的失效点,且在小动物中有效的外部场未必能在人体中实现。
制造需要严格控制尺寸分布、表面化学、污染、载荷、聚集和储存。材料或降解产物可能引发炎症、凝血、器官积聚或环境持久性。监管机构评估的是完整的产品及其使用方式,而非未来感的标签。给药后监测和回收可能无法实现,因此剂量限制和安全降解尤为重要。声称具备自主诊断或修复功能必须提供感知特异性、误动作、控制以及长期结果的证据。
如何评估纳米机器人声明
检查经同行评审的实验、比例尺、对照组、样本量以及运行环境。询问能量来源、指令如何传递至装置、位置如何获知以及任务完成后的情况。区分模拟轨迹与实际实验、动物可行性与临床益处。纳米技术在材料、诊断和递送方面具有真实价值,但当前能力仍受物理、制造、生物学和安全性的限制。声明越像微型科幻机器人,其实际机制就需要越仔细的审查。
案例分析:评估磁性药物递送微机器人
研究人员报告了一种在流体通道中携带药物的磁性螺旋结构。严格的评估需要验证其实际的微米尺寸、制造误差、磁场强度、速度、转向精度、载荷、释放以及在类血液粘度中的行为。对照组包括游离药物、被动载体和磁性装置。透明通道的结果不能被描述为在缺乏组织、免疫和尺度证据的人体血管中的导航。
后续研究在验证模型中测量生物分布、清除、毒性、升温、聚集以及治疗效果。外部控制器的定位和失效行为是系统的一部分。制造必须复现尺寸和涂层,并跟踪材料降解。声明需区分模拟、体外、动物和临床阶段。如果装置是远程驱动的微机器人,则避免使用“纳米机器人”一词,因为精准的语言有助于读者理解工程成就和剩余障碍。
实施证据与运营准备度
生产决策需要的不仅是一次成功的演示。需明确预期用户、运行环境、输入、输出、依赖、所有者以及每项重要失效的后果。在调优前建立可重复的基准和版本化的评估集。测试普通案例、边界条件、畸形或缺失的输入、分布漂移、依赖中断、误用,以及最可能被忽视的群体或环境。测量任务质量时同时评估校准或不确定性、延迟、吞吐量、资源成本、可及性、隐私和安全性。记录每一次转换和阈值,以便独立审稿人能够复现结果并将证据与诱人的原型区分开来。
在上线前,指定发布、例外、变更、回滚和退役的责任人。采用分阶段推出,保留安全回退,并通过有意注入故障来验证监控。运营遥测应揭示输入质量、输出行为、模型或规则版本、依赖健康状态、人为覆盖以及已确认的结果,同时避免收集不必要的敏感数据。设定警报阈值和响应负责人,然后在部署后审查真实世界的证据,而不是假设离线性能会持续。每当数据源、用户、模型、供应商、政策、硬件或目标发生变化时都需重新评估。维护中的系统还需要有文档化的恢复、事件学习、删除和保留流程,以及明确的停用或替换时点。
常见问题
纳米机器人已经在患者体内游动了吗?
确实存在微小的药物递送颗粒和部分微型装置研究,但通用的自主纳米机器人尚未成为常规临床技术。
纳米机器人内部包含传统计算机吗?
通常没有。在这些尺度上,控制通常是外部的,或源自材料、化学或分子行为,而非微型CPU和电池。
主要参考文献