AIの基礎
ナノボットとは何か?ナノボットの構造、動作、用途の理解

 Unite.AI を Google の優先ソースに追加
ナノボットは極小の機械を指す一般的な呼称ですが、しばしば曖昧に使われます。真のナノスケールデバイスは、ナノメートル単位で測定される重要な寸法を持ちます。ナノロボットと呼ばれる多くの研究システムは、実際にはマイクロロボット、マイクロ/ナノモーター、または全体サイズがマイクロメートルで測定される粒子です。
これらのデバイスは、ミニチュアの金属ヒューマノイドのような形状ではありません。エンジニアリングされた粒子、柔軟なスイマー、触媒モーター、磁性構造、または分子集合体で、移動、センシング、ペイロードの放出、あるいは生体環境との相互作用を目的としています。
主なポイント
- ナノロボット、マイクロロボット、分子機械はそれぞれ異なるサイズ範囲に属し、異なる制御メカニズムを使用します。
- 推進は磁気、音響、光学、化学、または周囲の流体によって駆動されます。
- ナビゲーションは外部場、イメージング、センシング、フィードバックを組み合わせますが、完全に自律的な臨床ナノボットはまだ一般的な医療技術ではありません。
- 生体適合性、回収、免疫応答、投与制御、そしてスケーラブルな製造は、移動と同様に重要です。
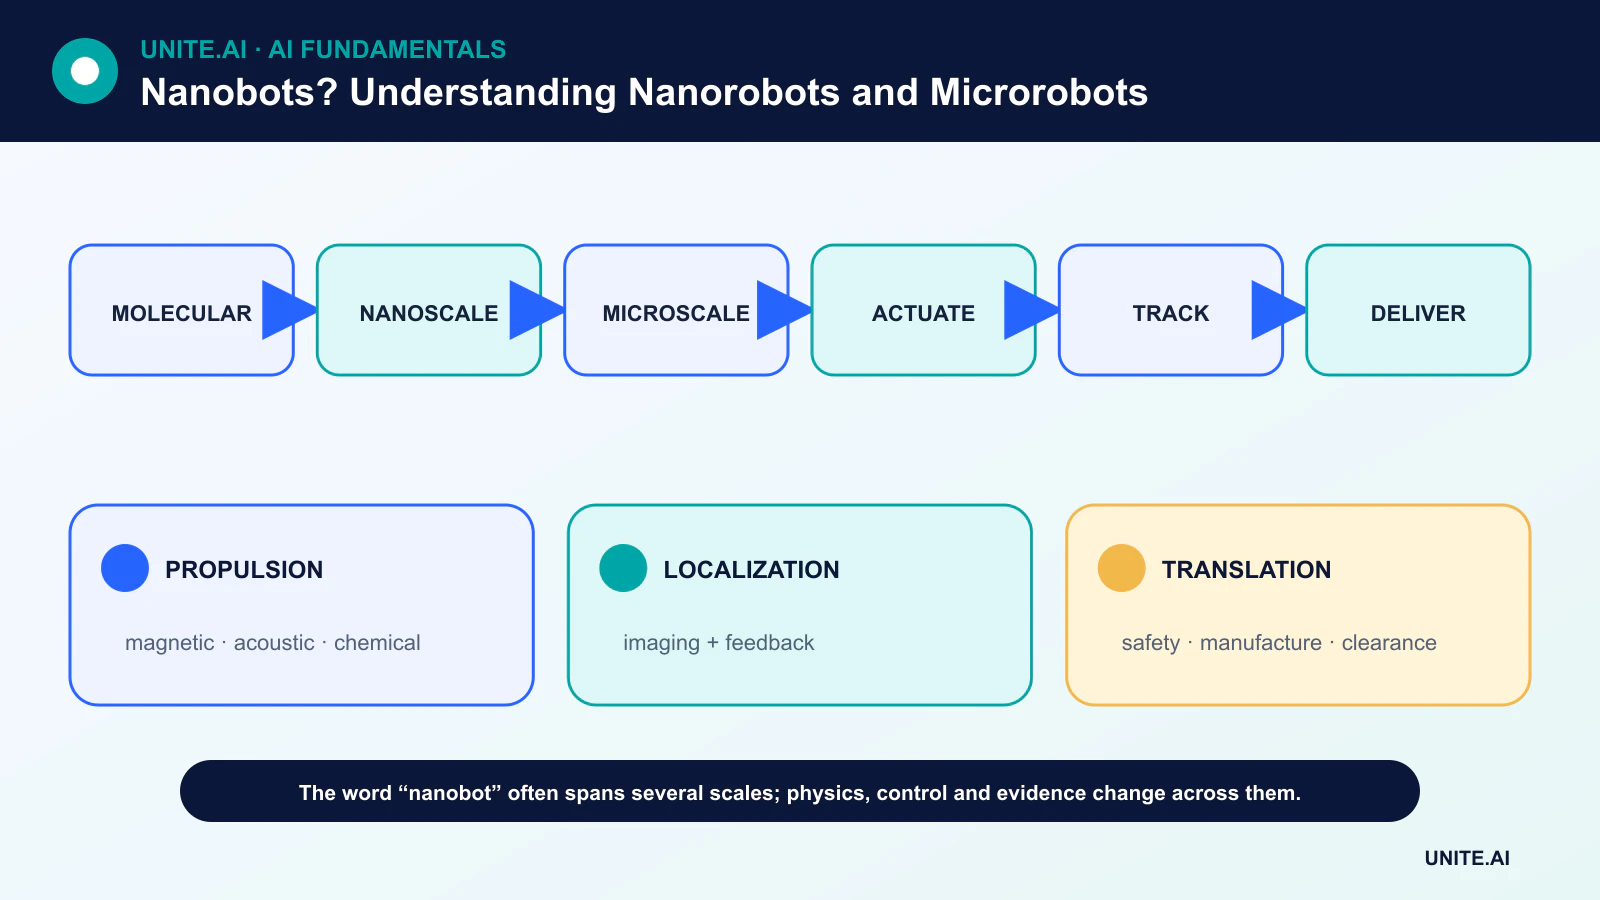
スケールははしごのように段階的であり、単一のデバイスカテゴリではありません
ナノメートルはメートルの十億分の一、マイクロメートルは百万分の一です。分子機械は数ナノメートル程度であるのに対し、制御可能な生体医療用スイマーは数十から数百マイクロメートルの大きさです。この区別は、力学、製造技術、イメージング手法がスケールに応じて変わるため重要です。
極小スケールでは慣性は無視でき、粘性力が支配的になります。熱運動が向きの乱れを引き起こすことがあります。ミリメートルロボット用に設計されたものを単に縮小するだけでは機能しません。推進と制御は、対象環境の物理特性に合わせて再設計する必要があります。
製造と材料
マイクロ/ナノロボットはリソグラフィ、電気析出、自己組織化、二光子重合、または粒子合成によって製造できます。一般的な材料にはポリマー、磁性金属、シリカ、そして生分解性化合物が含まれます。材料選択は駆動方式、イメージングコントラスト、ペイロード容量、体内からの除去に影響します。
生体医療向けの設計では、毒性や分解生成物も考慮しなければなりません。実験室の流体中での有望な運動デモは、滅菌可能で一貫した製造ができ、有害な炎症や蓄積を引き起こさないシステムへの第一歩に過ぎません。
極小ロボットの動き方
磁気システムは外部磁場を利用して埋め込まれた磁性材料を引っ張ったり、回転させたり、操舵したりします。音響システムは超音波と圧力場を使用します。光は光感受性材料を駆動でき、触媒モーターは化学エネルギーを運動に変換します。生物学的推進は細菌や細胞を利用することができます。
各手法には限界があります。磁場は組織を貫通できますが外部装置が必要です。光制御は散乱と深さに制約され、化学燃料は体内では不適切な場合があります。血管や消化管内の流れは、弱い推進力を容易に上回ります。
センシング、ナビゲーション、制御
ナビゲーションは超音波、磁気共鳴、X線、蛍光、または他のイメージングと外部コントローラを組み合わせることがあります。フィードバックループは位置を推定し、制御信号を選択し、結果を確認します。コンピュータビジョンは追跡を支援でき、強化学習はシミュレーションや制約された実験での制御研究に用いられることがあります。
デバイスを自律的と呼ぶ際は具体的であるべきです: 化学勾配に従うのか、オンボードロジックを実行するのか、あるいは単に場に応答するだけなのか?ほとんどの極小デバイスは搭載電力と計算能力が極めて限定的であるため、インテリジェンスは外部のイメージングや制御装置に依存することが多いです。
生体医療での利用と臨床ギャップ
研究対象には、局所的な薬物送達、低侵襲サンプリング、血栓治療、バイオフィルム除去、そして顕微外科が含まれます。局所送達は標的部位で濃度を高め、全身への曝露を減らす可能性がありますが、正確な投与量、封じ込め、そしてデバイスが除去または回収可能であることの証明が求められます。
臨床への応用には、再現性のある製造、長期安全性、現実的な解剖学における堅牢なナビゲーション、そして規制当局のエビデンスが必要です。読者は、ピアレビューされたインビボ結果やデバイスのスケールが明示されていない限り、派手なアニメーションを概念として扱うべきです。
ナノボットとは何か—そしてその用語がしばしば隠すもの
ナノメートルはメートルの十億分の一ですが、ナノボットと呼ばれる多くのシステムは、実際にはマイクロまたはナノスケールの粒子、カプセル、DNA構造、磁性スイマー、あるいは化学的に駆動される機械であり、プロセッサやモーターを備えた自律ロボットではありません。これらのスケールでは、粘性、ブラウン運動、表面力、拡散、分子相互作用が慣性を支配します。信頼できる記述は、寸法、材料、推進または輸送メカニズム、センシング、制御、ペイロード、そしてその動作が in vitro、動物、またはヒトで実証されたかどうかを明示すべきです。
ナノマシンは、pH、温度、酵素、光、超音波、または磁場条件下で荷物を放出する受動的キャリアであることがあります。一方、能動的構造は外部磁場、触媒反応、生体モーター、または形状変化によって移動します。電力と通信は困難であるため、制御はしばしば外部に依存するか、材料応答に組み込まれます。製造にはリソグラフィ、自己組織化、DNAオリガミ、ナノ粒子、またはハイブリッド生体部品が利用できます。各手法は精度、スケール、生体適合性、ペイロード、再現性のトレードオフがあります。
医療における送達、測定、そして安全性
標的薬物送達は、治療を疾患部位に集中させ、全身への曝露を減らすことを目的とします。エビデンスは、生体分布、循環時間、細胞取り込み、放出速度、除去、毒性、免疫応答、治療効果を測定しなければなりません—単にあるモデルで粒子が腫瘍近傍に蓄積したというだけでは不十分です。EPR(強化透過性保持)効果は腫瘍や患者間で変動します。血液、粘液、組織、細胞バリアを通過するナビゲーションは別々の失敗点を生み、 小動物で有効な外部場がヒトの体に拡大できないことがあります。
製造にはサイズ分布、表面化学、汚染、ペイロード、凝集、保管の厳格な管理が必要です。材料や分解生成物は炎症、血栓、臓器蓄積、または環境中での残存を引き起こす可能性があります。規制当局は未来的なラベルではなく、製品全体とその使用方法を評価します。投与後のモニタリングや回収が不可能になることもあるため、投与量の上限設定と安全な分解が重要です。自律的な診断や修復を主張する場合、センシングの特異性、誤作動、制御、長期的結果に関するエビデンスが必要です。
ナノボットの主張を評価する方法
ピアレビューされた実験、スケールバー、対照群、サンプルサイズ、動作環境を確認してください。エネルギー供給源、指令がデバイスにどのように届くか、位置がどのように把握されるか、タスク完了後に何が起こるかを質問します。シミュレーション軌道と実験的実証、動物での実現可能性と臨床的有益性を区別してください。ナノテクノロジーは材料、診断、送達に実際の価値がありますが、現在の能力は物理、製造、生物学、安全性に制約されています。主張が小さなSFロボットに似ているほど、その実際のメカニズムを慎重に検証すべきです。
実例:磁気薬物送達マイクロロボットの評価
研究者は、流体チャンネル内で薬剤を運搬する磁気ヘリカル構造を報告しています。厳密な評価では、実際のマイクロメートルサイズ、製造ばらつき、磁場強度、速度、操舵精度、ペイロード、放出、血液様粘度での挙動を検証します。対照として、遊離薬剤、受動キャリア、磁気デバイスを比較します。透明チャンネルでの結果は、組織、免疫、スケールのエビデンスなしにヒト血管内ナビゲーションと記述すべきではありません。
次の研究では、検証済みモデルで生体分布、除去、毒性、加熱、凝集、治療効果を測定します。外部コントローラの位置特定と故障挙動もシステムの一部です。製造はサイズとコーティングを再現し、材料の分解を追跡しなければなりません。主張はシミュレーション、in vitro、動物、臨床段階を区別します。デバイスが遠隔作動型マイクロロボットである場合は「ナノボット」という用語は避けられます。正確な表現は、読者が工学的成果と残された課題の両方を理解するのに役立ちます。
実装エビデンスと運用準備性
製造決定には、単なる成功デモ以上が必要です。想定ユーザー、動作環境、入力、出力、依存関係、所有者、重要な失敗ごとの影響を定義します。チューニング前に再現可能なベースラインとバージョン管理された評価セットを確立します。通常ケース、境界条件、形式不正または欠損入力、分布シフト、依存障害、誤用、そして支援が不足しがちなグループや環境をテストします。タスク品質を校正や不確実性、レイテンシ、スループット、リソースコスト、アクセシビリティ、プライバシー、セキュリティと共に測定します。すべての変換と閾値を記録し、独立したレビューアが結果を再現し、魅力的なプロトタイプとエビデンスを区別できるようにします。
リリース前に、リリース、例外、変更、ロールバック、廃止の権限を割り当てます。段階的ロールアウトを使用し、安全なフォールバックを保持し、意図的に失敗を注入してモニタリングを検証します。運用テレメトリは、入力品質、出力挙動、モデルまたはルールのバージョン、依存状態、人的介入、確認された結果を示すべきで、不要な機密データは収集しません。アラート閾値と対応責任者を定義し、導入後に実世界のエビデンスをレビューします。オフライン性能が持続すると仮定しません。データソース、ユーザー、モデル、ベンダー、ポリシー、ハードウェア、目的が変わるたびに再評価します。維持されたシステムは、文書化された復旧、インシデント学習、削除・保持手順、そして無効化または置換すべき明確なポイントも必要です。
よくある質問
ナノボットはすでに患者の体内を泳いでいますか?
微小な薬物送達粒子や一部のマイクロデバイス研究は存在しますが、汎用的な自律ナノボットはまだ日常的な臨床技術ではありません。
ナノボットは従来型コンピュータを搭載していますか?
通常は搭載していません。このスケールでは、制御は外部から行われるか、材料・化学・分子の挙動から自然に生じることが多く、ミニチュアCPUやバッテリーは使用されません。
主要参考文献