
Robotique et IA physique
Les ingénieurs développent une main robotique souple capable de jouer à Nintendo

 Ajouter Unite.AI à vos sources préférées sur Google
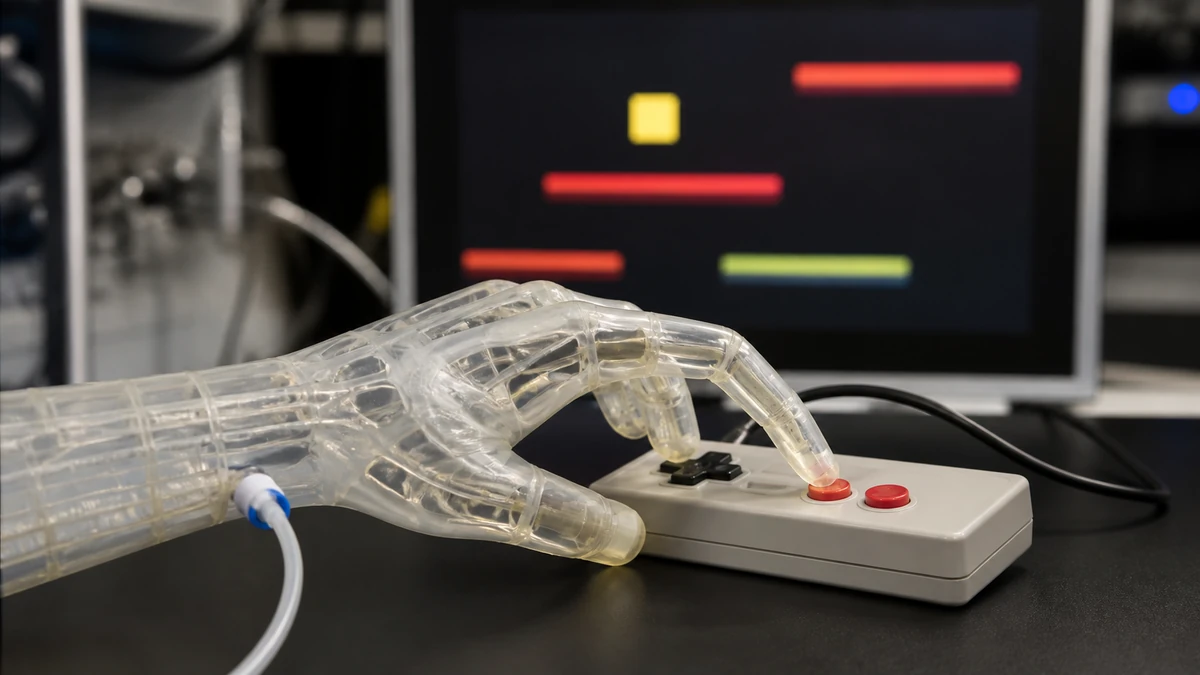
Les chercheurs et ingénieurs de l’Université du Maryland ont créé une main robotique souple imprimée en 3D capable de jouer à Super Mario Bros. de Nintendo.
Dans ce qui constitue une avancée incroyable dans l’agilité des mains robotiques, la recherche a été présentée dans Science Advances.
Le domaine de la robotique souple se concentre sur des robots flexibles et gonflables alimentés par de l’eau ou de l’air, tandis que les robots traditionnels sont alimentés par l’électricité. Il y a eu un intérêt accru pour la robotique souple en raison de leur sécurité et de leur adaptabilité, ce qui les a souvent utilisés pour les prothèses et les dispositifs médicaux. Cependant, jusqu’à la nouvelle recherche, il a été difficile de contrôler les fluides qui permettent aux robots de se plier et de bouger.
L’équipe de recherche a été dirigée par Ryan D. Sochol, professeur adjoint de génie mécanique à l’Université du Maryland. La grande avancée de l’équipe est survenue lorsqu’ils ont pu imprimer en 3D des robots souples entièrement assemblés avec des circuits fluidiques intégrés, et tout cela a pu être fait en une seule étape.
Joshua Hubbard est co-premier auteur.
“Auparavant, chaque doigt d’une main robotique souple aurait typiquement besoin de sa propre ligne de contrôle, ce qui peut limiter la portabilité et l’utilité”, explique Hubbard. “Mais en imprimant en 3D la main robotique souple avec nos transistors fluidiques intégrés, elle peut jouer à Nintendo en fonction d’une seule entrée de pression.”

Image : Université du Maryland
Démonstration du robot
L’équipe a démontré la main robotique souple en concevant un circuit fluidique intégré qui lui a permis de fonctionner en réponse à une seule pression de contrôle. En appliquant une faible pression, l’équipe a pu faire presser le premier doigt sur le contrôleur Nintendo pour faire marcher Mario. En appliquant une pression élevée, Mario sautait.
La main reposait sur un programme établi qui commutait automatiquement entre les pressions basses, moyennes et élevées, et elle a pu exploiter avec succès le contrôleur Nintendo et terminer le premier niveau du jeu en moins de 90 secondes.
Ruben Acevedo est un récent diplômé du doctorat et co-premier auteur de l’étude.
“Récemment, plusieurs groupes ont tenté d’exploiter les circuits fluidiques pour améliorer l’autonomie des robots souples”, a déclaré Acevedo, “mais les méthodes de construction et d’intégration de ces circuits fluidiques avec les robots peuvent prendre des jours à des semaines, avec un degré élevé de travail manuel et de compétence technique.”
Impression 3D
L’équipe a utilisé l’impression 3D “PolyJet”, qui comporte de nombreuses couches de “encres” multimatériaux empilées les unes sur les autres en 3D.
Kristen Edwards est co-auteur de l’étude.
“Dans l’espace d’une journée et avec un travail mineur, les chercheurs peuvent maintenant passer de l’appui sur le bouton de démarrage d’une imprimante 3D à avoir des robots souples complets – y compris tous les actionneurs souples, les éléments de circuit fluidique et les caractéristiques de corps – prêts à l’emploi”, a déclaré Edwards
Choisir Mario n’était pas seulement une décision basée sur le plaisir, mais il a également servi de moyen précis de mesurer l’agilité de la main. Le timing et la disposition du niveau du jeu vidéo sont déjà établis, avec une seule erreur mettant fin au jeu. Cela a fourni un nouveau moyen d’évaluer le robot.
Autres avancées de la recherche et accès ouvert
L’article de recherche de l’équipe a également détaillé des robots souples inspirés de la tortue terrestre, qui ont tous été imprimés au Terrapin Works 3D Printing Hub de l’UMD.
La stratégie de l’équipe est également en accès ouvert, et l’article est en accès ouvert pour que tout le monde puisse le lire. L’équipe a également lié leurs matériaux supplémentaires à un GitHub, et il comprend tous les fichiers de conception électronique.
“Nous partageons librement tous nos fichiers de conception afin que quiconque puisse les télécharger, les modifier à la demande et les imprimer en 3D – que ce soit avec son propre imprimante ou par le biais d’un service d’impression comme le nôtre – tous les robots souples et les éléments de circuit fluidique de notre travail”, a déclaré Sochol. “Nous espérons que cette stratégie d’impression 3D en accès ouvert élargira l’accessibilité, la diffusion, la reproductibilité et l’adoption de robots souples avec des circuits fluidiques intégrés et, à terme, accélérera les progrès dans le domaine.”
L’équipe étudie maintenant la façon dont leur technique peut être utilisée pour des applications biomédicales telles que des dispositifs de rééducation, des outils chirurgicaux et des prothèses personnalisables.


