
Entretiens
Brian Hartzband, président des opérations US, GMEX Robotics – Série d’interviews

 Ajouter Unite.AI à vos sources préférées sur Google
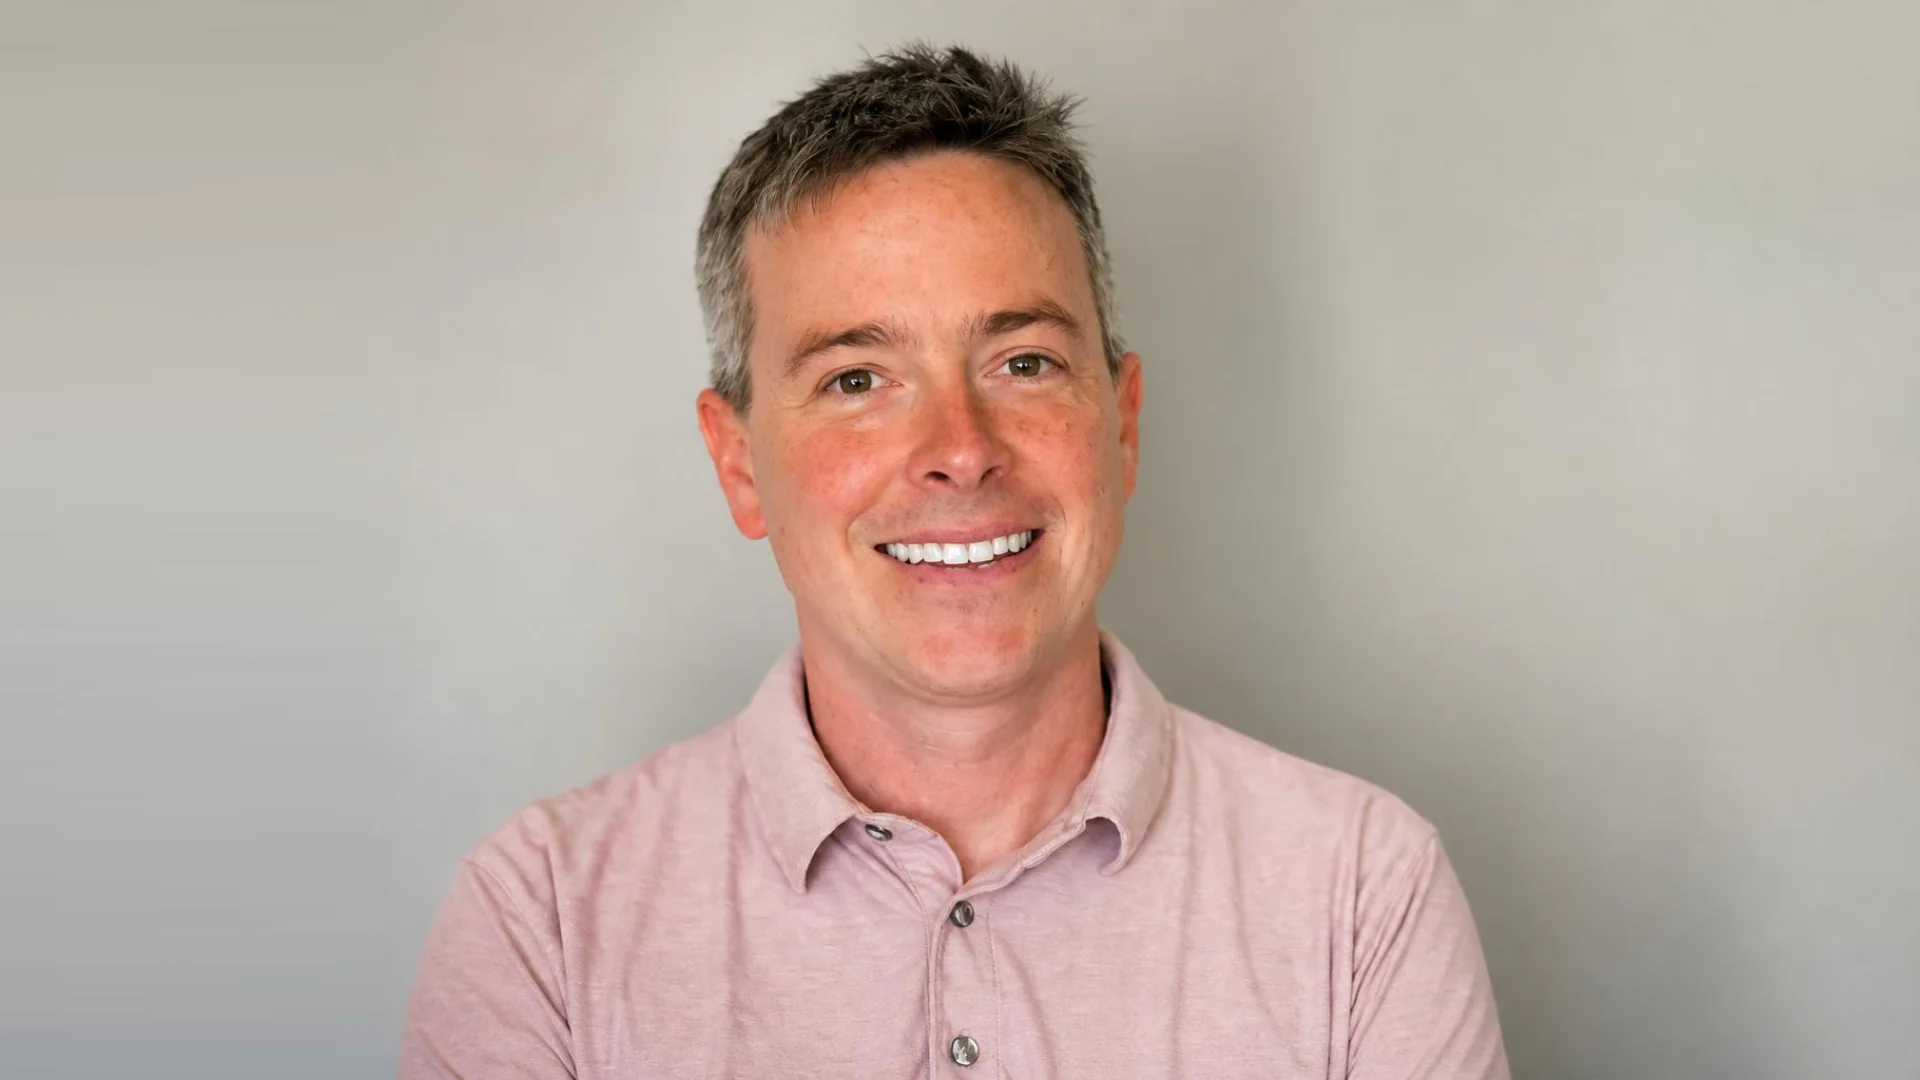
Brian Hartzband, président des opérations US, GMEX Robotics, dirige l’expansion américaine de l’entreprise, en se concentrant sur le développement de son empreinte commerciale, l’établissement de partenariats stratégiques et le déploiement de ses plateformes d’IA physique et de robotique dans des environnements réels. Avant de rejoindre GMEX Robotics, Hartzband a passé près de quatre ans chez TEKsystems, occupant des postes de recrutement technique et de gestion de comptes au service de clients gouvernementaux et d’enseignement supérieur. Il a auparavant co‑fondé et aidé à diriger Handcrafted 4 Home, où il a impulsé l’expansion du marché américain et des partenariats avec d’importants détaillants et plateformes de commerce électronique. Au début de sa carrière, Hartzband a travaillé dans la gestion de patrimoine chez Merrill Lynch et UBS, où il conseillait des clients fortunés et ultra‑fortunés et a contribué à bâtir un portefeuille international substantiel.
GMEX Robotics est une société cotée au Nasdaq spécialisée dans l’IA physique et la robotique, développant des machines intelligentes pour les environnements commerciaux. Anciennement connue sous le nom de Fitell Corporation, l’entreprise suit ce qu’elle décrit comme une approche « Terminal + Brain », combinant du matériel robotique conçu sur mesure avec des capacités d’IA adaptables plutôt que de s’appuyer sur une pile technologique entièrement intégrée verticalement. Son premier axe de commercialisation majeur est 2F Culinary AI, une plateforme de robotique de cuisine commerciale qui comprend les systèmes Bon Vivant 3.0 et Max, utilisant des capteurs, des contrôles pilotés par l’IA et des flux de travail programmables pour automatiser la préparation des aliments. GMEX a également identifié le transport et la logistique, l’automatisation industrielle et l’exploration des ressources comme des domaines d’expansion à plus long terme. En mars 2026, la société a annoncé un accord de AU$4.2 million couvrant au moins 50 systèmes de robotique de cuisine intelligents pour un groupe hôtelier australien, suivi de sa première commande de déploiement en mai.
Vous avez récemment rejoint GMEX Robotics en tant que président des opérations américaines après une carrière couvrant les services financiers, l’entrepreneuriat, le recrutement technologique et les relations d’entreprise. Qu’est-ce qui vous a convaincu que l’IA physique et la robotique représentaient la prochaine étape logique, et quelles sont vos priorités pour développer la présence de GMEX aux États-Unis ?
J’ai perçu la valeur de l’IA et des robots, en particulier autour de l’intelligence sociale, qui se concrétise dès maintenant. Je voulais y contribuer. Ce qui me passionne chez GMEX, c’est le modèle Terminal + Brain. Nous ne cherchons pas à tout faire nous‑mêmes. Nous construisons du matériel fiable et pratique, et nous le connectons à une IA de pointe. C’est une approche totalement différente de celle de la plupart des entreprises de robotique. En ce moment, je discute avec des investisseurs de ce que nous construisons réellement et j’établis des partenariats clés aux États-Unis. C’est le moment idéal pour cela.
GMEX décrit sa stratégie comme un écosystème « Terminal + Brain » dans lequel le matériel robotique relie le monde physique à une couche d’intelligence IA. Pouvez‑vous expliquer comment cette architecture fonctionne et ce qui, selon vous, la différencie des approches plus intégrées verticalement en robotique ?
La plupart des entreprises de robotique tentent de tout construire elles‑mêmes : le matériel, le logiciel, l’IA. C’est coûteux et lent. Nous procédons différemment. Le Terminal est notre matériel. Le Brain est notre couche d’orchestration IA, que nous développons grâce à des partenariats comme 247meta. L’avantage réside dans la flexibilité. Si une IA meilleure devient disponible, nous l’intégrons sans reconstruire le robot. Nous ne sommes pas enfermés dans un seul pari. Nous nous concentrons sur ce que nous faisons de mieux : du matériel fiable et pratique, et nous nous associons à une IA de pointe plutôt que d’essayer de surpasser tout le monde du côté technologique. Cela se traduit par une itération plus rapide, un besoin de capital moindre, et nous avançons à la vitesse de l’innovation en IA, et non aux délais de l’ingénierie mécanique.
GMEX a conclu un accord pour acquérir une participation initiale dans MediaMeta.ai, dont la technologie se concentre sur l’intelligence sociale et la modélisation du comportement humain. Que signifie « intelligence sociale » dans le contexte d’un robot, et quelles nouvelles capacités cela pourrait‑il débloquer que les modèles d’IA multimodaux actuels ne peuvent pas fournir de manière fiable ?
L’intelligence sociale désigne des robots qui pensent aux personnes, pas seulement aux tâches. L’IA actuelle excelle en vision, en langage et en raisonnement. Mais elle est faible pour lire une personne, son état émotionnel, ce dont elle a réellement besoin, et comment travailler avec elle dans un environnement réel. Nous avons signé un accord définitif avec MediaMeta parce que son orientation vers la modélisation du comportement humain répond précisément à cette lacune. C’est la direction que prend la feuille de route à plus long terme de MediaMeta, développant une IA d’intelligence sociale et une modélisation comportementale comme couche de compréhension contextuelle qui pourrait éventuellement compléter notre écosystème Terminal + Brain. Sous réserve de développement, d’intégration et de tests, ces capacités pourraient aider les robots à interpréter le contexte, les schémas de communication et l’intention humaine, ce qui fait la différence entre un robot qui exécute une tâche et un robot véritablement utile.
Où les robots les plus avancés aujourd’hui rencontrent‑ils encore des difficultés lorsqu’ils interprètent les personnes ? Les principales limites portent‑elles sur la reconnaissance des émotions et des intentions, la compréhension du contexte social, l’adaptation aux différences culturelles, ou quelque chose de plus fondamental ?
Tout cela. Mais le vrai problème, c’est que le développement de l’IA s’est optimisé pour l’accomplissement de tâches : le robot peut‑il saisir l’objet, naviguer dans la pièce ? C’est mesurable. Lire les gens ne l’est pas. Donc cela reçoit moins d’attention. Les robots peuvent reconnaître qu’une personne a l’air contrariée, mais ils sont faibles pour comprendre pourquoi elle est contrariée ou ce qui aiderait réellement. Même de petites erreurs érodent la confiance. Un robot qui saisit correctement 90 % des signaux sociaux semble performant en environnement de test, mais dans le monde réel, ces 10 % restants comptent. Les gens décident qu’ils ne veulent pas travailler avec cette machine. Nous devons inverser les priorités. C’est ce que nous construisons chez GMEX.
Un robot fonctionnant dans un entrepôt peut souvent opérer selon des règles relativement structurées, tandis qu’un robot dans un hôpital, un hôtel, une école ou un domicile doit faire face à un comportement humain beaucoup plus imprévisible. Comment la pile d’IA doit‑elle évoluer lorsque les robots s’aventurent dans ces environnements socialement plus complexes ?
Intelligence sociale. Dans un entrepôt, vous pouvez encoder les règles. L’environnement est prévisible. Lorsque vous introduisez un robot dans un espace partagé avec des personnes, tout change. Les gens improvisent, changent d’avis, ont de mauvaises journées. L’IA doit lire cela en temps réel et s’adapter. Ce n’est plus basé sur des règles. C’est contextuel. Le robot doit comprendre le moment, la personne, l’environnement et décider ce qui a du sens. Cela nécessite une connectivité rapide et une architecture totalement différente en dessous. Il doit également savoir quand demander de l’aide plutôt que de deviner à tort.
La modélisation du comportement humain soulève inévitablement des questions de confidentialité, de consentement, de biais et d’interprétation erronée des intentions humaines. Comment les développeurs doivent‑ils intégrer l’intelligence sociale aux robots sans créer des machines trop intrusives ou faire des suppositions potentiellement conséquentes sur les personnes ?
En fin de compte, développer l’intelligence sociale dans les robots consiste à être utile sans être étrange. Les robots ne doivent pas psychanalyser les gens ni deviner ce que quelqu’un « voulait dire », c’est ainsi que surgissent les problèmes de confidentialité et les mauvaises suppositions. Restez sur ce qui est observable : comment quelqu’un se déplace, à quelle distance il se trouve, ses gestes. Donnez aux personnes le contrôle grâce à des indices de confidentialité évidents et à des interactions simples d’opt‑in. Gardez l’empreinte de données petite, traitez localement quand vous le pouvez, et auditez le comportement afin qu’il traite tout le monde de la même façon. MediaMeta formalise un cadre de Protection des données et d’IA responsable conçu pour couvrir la minimisation des données, la transparence, la révision des biais, la supervision humaine et la traçabilité. C’est le type d’approche réfléchie que nous voulons intégrer à nos systèmes. Si le robot n’est pas sûr de ce que quelqu’un veut, il doit ralentir, laisser de l’espace ou faire une pause. C’est ainsi que l’on construit une conscience sociale sans franchir les limites.
Comment évaluez‑vous réellement si un robot s’est amélioré dans la compréhension des humains ? Quels types de référentiels, de simulations ou de tests en conditions réelles sont nécessaires pour mesurer l’intelligence sociale plutôt que simplement si un robot a accompli une tâche avec succès ?
Vous ne pouvez pas simplement regarder si la tâche a été terminée. Vous examinez les micro‑comportements : le robot maintient‑il un espacement confortable, cède‑il lorsqu’une personne entre dans son chemin, se déplace‑il avec le bon timing, hésite‑il quand l’intention n’est pas claire ? En simulation, vous soumettez le robot à des tests de résistance avec des foules denses, des arrêts brusques, des gestes ambigus. Dans le monde réel, vous observez si le robot paraît prévisible et confortable pour les personnes autour, et s’il se comporte de façon cohérente avec différents groupes. C’est le véritable critère, pas l’accomplissement de la tâche, mais le sentiment des humains que le robot « comprend » comment se déplacer et se coordonner dans un espace partagé.
GMEX a déjà commencé à commercialiser sa plateforme de robotique culinaire Bon Vivant. Quelles leçons ces premiers déploiements en conditions réelles ont‑ils apportées à l’entreprise concernant l’écart entre la démonstration d’un robot alimenté par l’IA et son exploitation fiable dans un environnement commercial ?
Il existe un véritable écart entre prouver qu’un robot peut exécuter une tâche et prouver qu’il peut le faire de façon fiable, jour après jour, dans un environnement commercial. Lors d’une démonstration, tout est contrôlé. Les cuisines réelles sont soumises à des températures élevées, à un volume important, à des équipements imprévisibles qui se heurtent, des ingrédients variables, des humains qui modifient constamment le rythme. Bon Vivant est stationnaire, donc le défi n’est pas la navigation ; c’est la répétabilité, la durabilité, la récupération d’erreurs et le maintien de l’intégration avec les flux de travail existants. Nous avons appris que la fiabilité provient de la gestion des aspects « ennuyeux » : supporter la chaleur et la graisse, rester calibré, récupérer gracieusement lorsqu’un élément sort du script, garder le rythme sans ralentir les humains. La robotique commerciale ne consiste pas à prouver que le robot peut cuisiner. Il s’agit de prouver qu’il peut cuisiner de façon constante, sûre, sans devenir un fardeau dans une vraie entreprise.
GMEX développe également une plateforme d’IA multi‑agents conçue pour coordonner différents modèles et flux de travail. Comment envisagez‑vous la convergence éventuelle des agents numériques d’IA et des robots physiques, et la même couche d’intelligence pourrait‑elle finalement coordonner à la fois les agents logiciels et les flottes de machines ?
Les agents numériques d’IA et les robots physiques convergeront de plus en plus autour d’une couche de coordination partagée. Les agents logiciels peuvent interpréter les requêtes et gérer les flux de travail numériques. Les robots exécutent des tâches dans le monde physique. Une couche d’intelligence partagée relie les deux en traduisant un objectif commercial en tâches, en sélectionnant les modèles et agents appropriés, et en coordonnant l’exécution. La distinction clé réside dans la coordination versus le contrôle : la couche partagée décide ce qui doit se produire et qui doit le faire, tandis que les systèmes spécifiques aux robots conservent la responsabilité de la navigation, du contrôle du mouvement et de la sécurité. Dans un entrepôt, par exemple, les agents logiciels traitent une commande et vérifient les stocks, tandis que la couche de coordination sollicite un robot adapté pour déplacer les marchandises. Ce retour d’information boucle et informe l’étape suivante. La supervision humaine et les mécanismes de sécurité restent essentiels. C’est là que nous nous concentrons avec 247meta, un parcours en plusieurs étapes à travers l’intégration d’interfaces, la simulation et des pilotes contrôlés pour soutenir des flux de travail coordonnés entre les logiciels d’entreprise et les machines physiques.
Si l’intelligence sociale devient une couche fondamentale de l’IA physique, que pensez‑vous que cela changera dans l’industrie de la robotique ? La compréhension du comportement humain pourrait‑elle finalement s’avérer aussi importante pour l’adoption généralisée des robots que les progrès en dextérité, vision par ordinateur et raisonnement ?
L’intelligence sociale remodelera la robotique de façon fondamentale. L’industrie s’est concentrée sur les capacités matérielles, les systèmes de vision, la performance – tous importants, mais aucun ne garantit qu’un robot fonctionne de manière fluide autour des personnes dans une cuisine ou sur une chaîne de production. L’intelligence sociale est ce qui rend un robot prévisible, facile à contourner, aligné avec la façon dont les humains se déplacent et se coordonnent naturellement. À mesure que les robots passent de démonstrations contrôlées à des environnements commerciaux réels, cet aspect du système devient aussi crucial que le matériel et la pile de contrôle. Comprendre le comportement humain sera tout aussi essentiel que les avancées en perception ou en fiabilité. C’est la différence entre un robot qui peut accomplir la tâche et un robot qui s’intègre dans le flux des opérations réelles.
Merci pour cette excellente interview, les lecteurs qui souhaitent en savoir plus sur cette entreprise de robotique devraient visiter GMEX Robotics.


